
| Produktens tillstånd | Ny original eller begagnad original. Bekräfta villkoret med oss innan beställning. |
| Fraktsinformation | Världsomspännande frakt via DHL, FedEx och UPS. 3-5 arbetsdagar till de flesta destinationer. Förpackad med skyddsfilm och förstärkt kartong. |
| Köparens fördelar |
|
| Objektets plats | Frakt från Shanghai, Kina. Ledtid bekräftas vid ditt förfrågan. |
| Betalningsinformation | PayPal, banköverföring (T/T) och Alibaba Trade Assurance accepteras. Skicka din förfrågan för ett offert. |

12 000+ delar i lager, testade innan frakt, svar inom 24 timmar
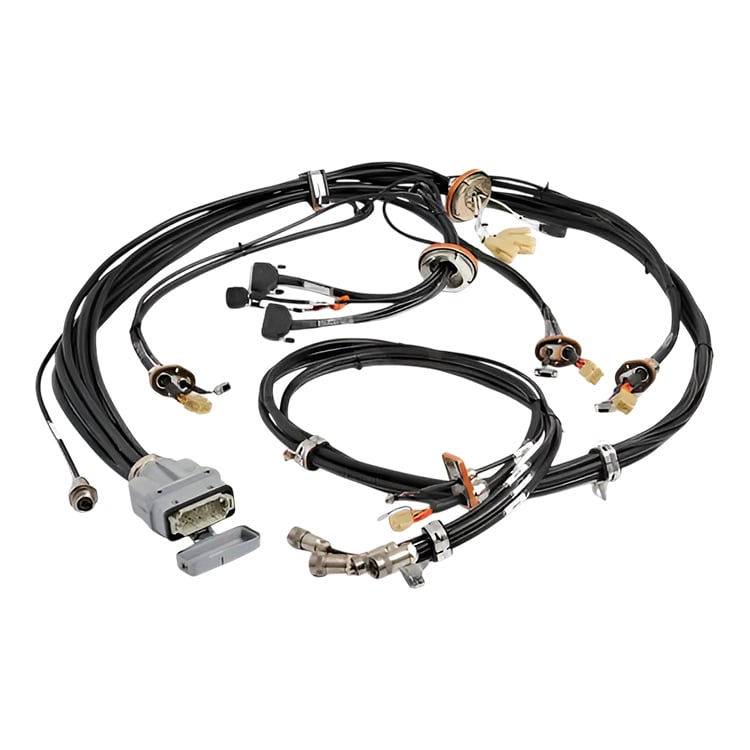
FörfråganABB 3HAC8009-1 är harnessmonteringen för manipulatorn på ABB:s IRB 6400R-robotar. ABB listar den i sitt reservdelskatalog som "Harness assembly manip." — den fullständiga harnessen som förer ström- och signalledningarna inuti manipulatorn, från basen till överarmen och handleden. Den levereras som en definierad montering med fabriksmonterade kontakter redan på plats, så den ersätter harnessen som en komplett enhet snarare än som en löst samling enskilda kablar. Skicka oss robotens serienummer och artikelnumret på etiketten för harnessen, så bekräftar vi kompatibiliteten innan du beställer.
| Delnummer | 3HAC8009-1 |
| Tillverkare | ABB (originalreservdel) |
| ABB-katalognamn | Harnessmontering för manipulator |
| Typ | Manipulatorharnessmontering (robotkabelenhet) — den interna ström- och signalledningen för manipulatorn, levererad som en komplett montering |
| Förenlighet | ABB IRB 6400R-robotar. Skicka oss ditt robots serienummer och artikelnumret på kabelns etikett, så bekräftar vi kompatibiliteten innan du beställer. |
| Nettovikt | 8,94 kg |
| Bruttovikt | 9,3 kg |
| ABB-typbeteckning | 55x37x18 |
| Tullens HS-kod | 85444290 |
| Minsta orderkvantitet | 1 styck |
| Ursprungsland | Tjeckien (CZ) |
| Skick | Ny original eller begagnad original. Bekräfta villkoret med oss innan beställning. |
Skicka robotens serienummer och artikelnumret som trycks på kabelns etikett, så bekräftar vi kompatibiliteten innan du beställer.
En robotmanipulator innehåller många kraft- och signalledningar som måste böjas tusentals gånger över varje axel. Att låta varje ledare löpa fritt skulle skapa en styv, felbenägen kabellåda. ABB grupperar dessa ledningar i en definierad kabelharness så att kablarna rör sig som en hanterad bunt – vilket skyddar ledarna mot slitage och håller den interna routningen i manipulatorn ordnad istället for en oordnad klump av lösa kablar. På IRB 6400R går denna harness genom basen, den nedre armen och den övre armen, där den måste följa armen genom varje tillåten rörelse samtidigt som den förser servokraft, mätssignaler och kundsidiga signaler som cellen behöver vid verktygsflänsen.
Denna montering är en definierad reservdel som är kopplad till en specifik robottyp, så den är inte universellt kompatibel. Istället for att jämföra utseendet är den pålitliga metoden att använda etiketten på den harness som du byter ut samt serienumret på den robot som den kommer ifrån – skicka båda till oss så kontrollerar vi dem mot ABB:s reservdelsdata innan du beställer.
Innan borttagning: stäng av och säkra robotens strömförsörjning, och verifiera artikelnumret på kabelharnessen mot robotens serienummer. Fotografera och märk varje kontakt och dess routning innan du tar bort harnessen, håll den nya harnessen borta från rörliga delar och värmekällor, och kontrollera att kontakterna låses korrekt. Efter montering: kör roboten manuellt med reducerad hastighet och verifiera att axlarna rör sig smidigt utan spänning på kontakterna innan cellen återgår till produktion.
Begär ett offert: Skicka ditt robots serienummer och artikelnumret på kabelns etikett (3HAC8009-1). Vi bekräftar villkor, passform och ledtid, och skickar sedan ett offert – innan du lämnar någon beställning.
Om du har några förslag, kontakta oss gärna
Kontakta oss
