
| สภาพผลิตภัณฑ์ | ของแท้แบบใหม่หรือมือสอง โปรดยืนยันสภาพสินค้ากับเราล่วงหน้าก่อนสั่งซื้อ |
| ข้อมูลการจัดส่ง | จัดส่งทั่วโลกผ่าน DHL, FedEx และ UPS 3-5 วันทำการ ไปยังประเทศส่วนใหญ่ บรรจุภัณฑ์ใช้ฟิล์มป้องกันและกล่องกระดาษแข็งเสริมความแข็งแรง |
| ประโยชน์สำหรับผู้ซื้อ |
|
| สถานที่เก็บสินค้า | จัดส่งจากเซี่ยงไฮ้ ประเทศจีน ระยะเวลาการนำส่งยืนยันตามคำขอของท่าน |
| ข้อมูลการชำระเงิน | รับชำระผ่าน PayPal, T/T และ Alibaba Trade Assurance โปรดส่งคำขอของท่านเพื่อรับใบเสนอราคา |

มีชิ้นส่วนพร้อมส่งมากกว่า 12,000 รายการ ผ่านการทดสอบก่อนจัดส่ง และตอบกลับภายใน 24 ชั่วโมง
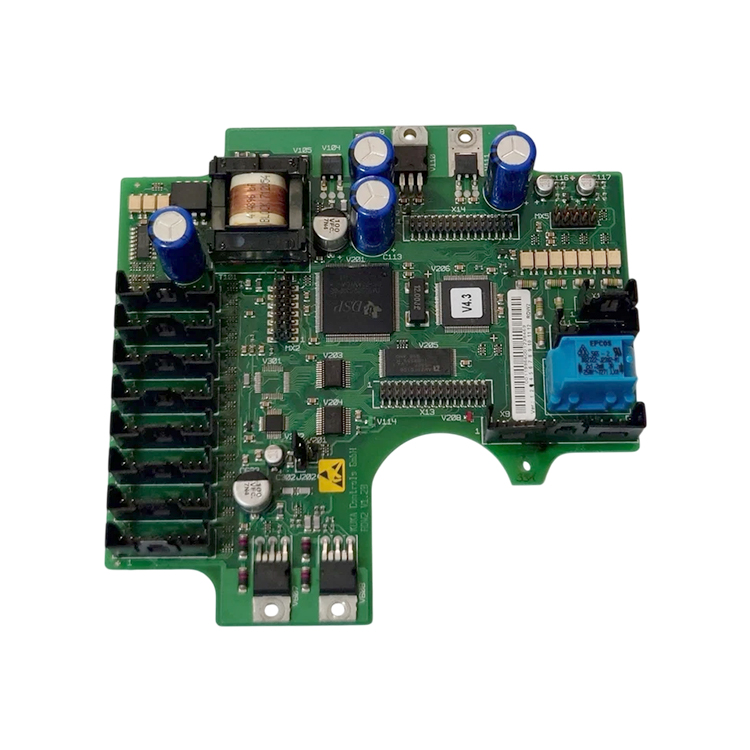
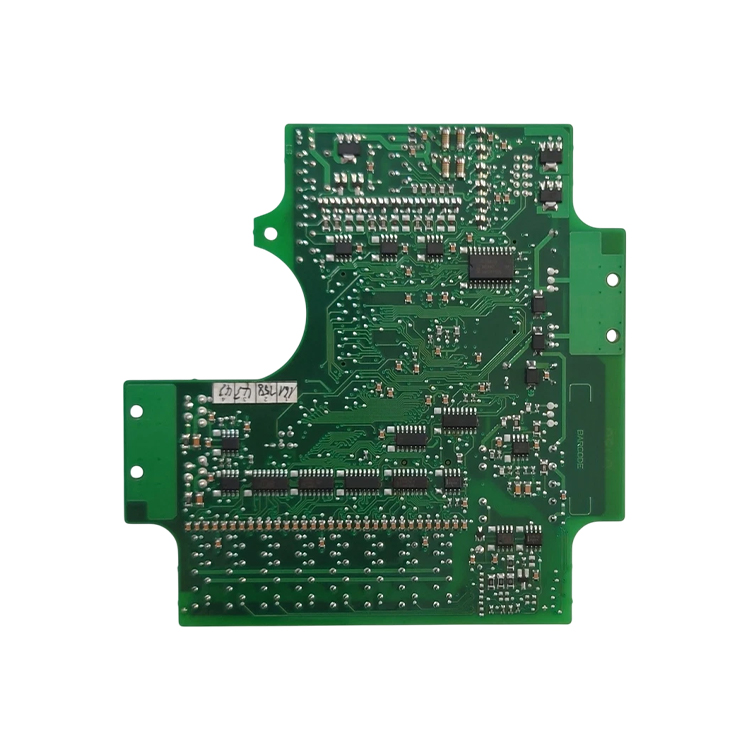
สอบถามข้อมูลKUKA 00-119-966 คือตัวแปลงสัญญาณเรโซล์เวอร์แบบดิจิทัลสำหรับรุ่นคอนโทรลเลอร์ RDW รุ่นก่อนหน้า ซึ่งระบุไว้ในแคตตาล็อกของ KUKA ว่าเป็น RDC 2 Resolver Digital Converter 120MHz และยังมีการจำหน่ายในชื่อ RDW2 board อีกด้วย KUKA ระบุว่าอุปกรณ์นี้เป็นตัวแปลงที่มีโปรเซสเซอร์สัญญาณดิจิทัล (DSP) ทำหน้าที่แปลงสัญญาณอะนาล็อกให้เป็นสัญญาณดิจิทัล และติดตั้งอยู่ภายในกล่อง RDC บนโครงฐานของหุ่นยนต์ ซึ่งถือเป็นส่วนเชื่อมข้อมูลตำแหน่งย้อนกลับของเครื่องจักร: เรโซล์เวอร์ที่ติดตั้งอยู่บนมอเตอร์แต่ละแกนจะส่งสัญญาณไซน์และโคไซน์แบบอะนาล็อกออกมา แล้วบอร์ดนี้จะแปลงสัญญาณดังกล่าวให้เป็นข้อมูลตำแหน่งแบบดิจิทัล ซึ่งคอนโทรลเลอร์จะนำข้อมูลนั้นไปใช้ควบคุมแต่ละแกน น้ำหนักของอุปกรณ์นี้คือ 0.176 กิโลกรัม และมีรหัส HS ตามศุลกากรคือ 85389091 เนื่องจากความผิดปกติของอุปกรณ์นี้ไม่ทำให้ไดรฟ์หรือมอเตอร์หยุดทำงาน จึงมักแสดงอาการเป็นปัญหาตำแหน่ง ปัญหาการปรับค่ามาสเตอร์ หรือข้อความแจ้งเตือนเกี่ยวกับการสื่อสารระหว่างคอนโทรลเลอร์กับฐานหุ่นยนต์ โปรดส่งเลขหมายบทความที่ปรากฏบนบอร์ด หรือเลขซีเรียลของหุ่นยนต์มาให้เรา และเราจะตรวจสอบความตรงกันก่อนที่ท่านจะสั่งซื้อ
| ผู้ผลิต | KUKA (อะไหล่ดั้งเดิม) |
| หมายเลขชิ้นส่วน | 00-119-966 |
| ชื่อในแคตตาล็อก | ตัวแปลงสัญญาณรีโซล์เวอร์เป็นดิจิทัล RDC 2 ความถี่ 120 เมกะเฮิร์ตซ์ |
| ประเภท | บอร์ดแปลงสัญญาณรีโซล์เวอร์เป็นดิจิทัล (RDC 2) ซึ่งจำหน่ายแยกต่างหากในชื่อ RDW2 |
| หน้าที่ | แปลงสัญญาณอะนาล็อกจากรีโซล์เวอร์ของแกนหุ่นยนต์ให้เป็นข้อมูลตำแหน่งแบบดิจิทัล และส่งไปยังคอนโทรลเลอร์ |
| การประมวลผลสัญญาณ | โปรเซสเซอร์สัญญาณดิจิทัล ความถี่ 120 เมกะเฮิร์ตซ์ |
| ตำแหน่งติดตั้ง | กล่อง RDC ติดตั้งอยู่บนโครงฐานของหุ่นยนต์ |
| น้ำหนักสุทธิ | 0.176 กิโลกรัม |
| รหัส HS สำหรับศุลกากร | 85389091 |
| สภาพ | ของแท้แบบใหม่หรือมือสอง โปรดยืนยันสภาพสินค้ากับเราล่วงหน้าก่อนสั่งซื้อ |
| ยืนยันรายละเอียดก่อนจัดส่ง | เราจะตรวจสอบเวอร์ชันของโมดูลและหุ่นยนต์ต้นทางกับหน่วยที่อยู่ในตู้ควบคุมของท่านก่อนจัดส่ง โดยโปรดแจ้งเลขบทความที่พิมพ์อยู่บนบอร์ด หรือเลขซีเรียลของหุ่นยนต์ให้เราทราบ |
โปรดส่งเลขบทความที่พิมพ์อยู่บนบอร์ด เลขซีเรียลของหุ่นยนต์ หรือภาพถ่ายป้ายกำกับมาให้เรา และเราจะยืนยันความตรงกันก่อนที่ท่านจะสั่งซื้อ
ด้านขับเคลื่อนของแกนหุ่นยนต์ถูกขับเคลื่อน แต่ตำแหน่งของแกนนั้นวัดค่าได้ และในรุ่นนี้องค์ประกอบที่ใช้วัดค่าคือเรโซล์เวอร์ (resolver) ที่ติดตั้งอยู่ภายในมอเตอร์ เรโซล์เวอร์ส่งสัญญาณอะนาล็อกสองสัญญาณออกมาระบุมุมการหมุนของเพลา โดยสัญญาณทั้งสองนี้มีแอมพลิจูดและเฟสเป็นตัวแทนของมุมดังกล่าว อย่างไรก็ตาม คอนโทรลเลอร์ไม่สามารถประมวลผลสัญญาณอะนาล็อกได้โดยตรง จึงจำเป็นต้องมีอุปกรณ์หนึ่งตัววางอยู่ระหว่างมอเตอร์กับคอนโทรลเลอร์เพื่อทำหน้าที่แปลงสัญญาณ ซึ่งอุปกรณ์นั้นคือตัวแปลงสัญญาณเรโซล์เวอร์แบบดิจิทัล (resolver digital converter) และรหัสสินค้า 00-119-966 คือหน่วยงานของคูคา (KUKA) ที่ทำหน้าที่นี้ในรุ่น RDW ชื่อในแคตตาล็อกระบุหน้าที่ของมันอย่างชัดเจน: RDC 2 คือรุ่นที่สองของตัวแปลงสัญญาณเรโซล์เวอร์แบบดิจิทัล ซึ่งมีโปรเซสเซอร์สัญญาณดิจิทัล (digital signal processor) ทำงานที่ความถี่ 120 เมกะเฮิร์ตซ์ คูคาชี้ว่าหน่วยนี้ติดตั้งอยู่ภายในกล่อง RDC บนโครงฐานของหุ่นยนต์ ซึ่งเป็นแนวคิดหลักของการออกแบบ: แผงวงจรตั้งอยู่ภายในเครื่องจักร ใกล้กับเรโซล์เวอร์โดยตรง ส่วนข้อมูลตำแหน่งจะส่งผ่านสายเคเบิลข้อมูลไปยังตู้ควบคุม แทนที่จะส่งผ่านสายขับเคลื่อนที่ใช้จ่ายพลังงาน กล่อง RDC คือเปลือกหุ้มที่รองรับแผงวงจรและเชื่อมต่อกับหุ่นยนต์ ส่วนแผงวงจรภายในกล่องนั้นคือองค์ประกอบที่สามารถเปลี่ยนได้ ฝั่งคอนโทรลเลอร์ของลิงก์นี้คือ DSE หรือคอมพิวเตอร์ขับเคลื่อนที่ติดตั้งอยู่ในตู้ควบคุม และคู่มือการปฏิบัติงานของคูคาสำหรับหุ่นยนต์รุ่น KR C2 ed05 จัดให้คู่นี้เป็นหน่วยวินิจฉัยเดียวกัน: เครื่องมือวินิจฉัย DSE-RDW เปิดผ่านเมนู Setup → Service → DSE-RDW และภายในนั้น โมดูลจะถูกระบุว่าเป็น 1.RDC2 พร้อมฟังก์ชันตาราง (Table), ฟังก์ชันออฟเซตและสมมาตร (Offset and symmetry) และฟังก์ชันตรวจสอบการสื่อสาร (Check communication) ฟังก์ชันตรวจสอบการสื่อสารระบุว่า RDC ส่งคำสั่งข้อมูล (data words) ไปยัง DSE ทุกๆ 125 ไมโครวินาที ซึ่งเป็นจังหวะหลักของห่วงโซ่ตำแหน่งทั้งระบบ และเป็นเหตุผลที่การส่งข้อมูลเพียงครั้งเดียวที่ล้มเหลวจะถูกตรวจจับได้ทันทีโดยคอนโทรลเลอร์ อีกคุณสมบัติหนึ่งของแบบออกแบบที่สำคัญต่อการเปลี่ยนชิ้นส่วนคือ ข้อมูลในหน่วยความจำ EEPROM ของหน่วย RDC สามารถเขียนทับได้ และไม่สามารถกู้คืนกลับมาได้เพียงแค่รีบูตระบบเท่านั้น ดังนั้นโมดูลจึงเก็บข้อมูลเฉพาะของตนเองไว้ ซึ่งจำเป็นต้องเขียนใหม่ทุกครั้งหลังการเปลี่ยนชิ้นส่วน นี่คือเหตุผลที่ตัวแปลงจะระบุตัวตนทั้งจากเลขบทความ (article number) และหุ่นยนต์ต้นทางที่มันเคยติดตั้งอยู่ และนี่คือสิ่งที่เราตรวจสอบยืนยันก่อนจัดส่งการเปลี่ยนชิ้นส่วน
คู่มือการใช้งาน KUKA KR C2 ed05 ระบุขั้นตอนที่ต้องดำเนินการหลังการเปลี่ยนชิ้นส่วน ซึ่งเป็นส่วนที่ผู้ซื้อควรจัดเตรียมแผนไว้ล่วงหน้า ฟังก์ชัน Offset และความสมมาตรมีปุ่มซอฟต์คีย์ ‘ตั้งค่าเริ่มต้น’ และคู่มือระบุว่าควรตั้งค่าเริ่มต้นหลังการเปลี่ยนมอเตอร์ หลังการเปลี่ยนโมดูล RDC และหลังเกิดข้อผิดพลาดของเอนโคเดอร์แบบไม่สม่ำเสมอ ตาราง RDC ยังแสดงข้อมูลการวัดและการกำหนดค่าของโมดูล พร้อมปุ่มซอฟต์คีย์ ‘ส่งออก’ เพื่อให้อ่านสถานะของโมดูลเก่าได้ก่อนถอดออก คู่มือยังระบุเพิ่มเติมว่าเนื้อหาใน EEPROM ของหน่วย RDC สามารถเขียนทับได้ และไม่สามารถกู้คืนกลับมาได้เพียงแค่รีบูตระบบ ดังนั้นจึงจำเป็นต้องตั้งหมายเลขหุ่นยนต์ใหม่บนโมดูลตัวใหม่ และทำการแมสเทอร์แกนหลังจากนั้น โปรดติดต่อเราพร้อมรหัสข้อผิดพลาดที่แสดงบนคอนโทรลเลอร์ของท่าน เพื่อให้เราวิเคราะห์สาเหตุของปัญหาในตู้ควบคุมของท่านได้อย่างแม่นยำ ประเด็นเชิงปฏิบัติสำหรับผู้ซื้อคือ บอร์ดเป็นส่วนที่มีราคาถูกของการซ่อมแซมนี้ ในขณะที่ขั้นตอนการดำเนินการคือส่วนที่มีค่าใช้จ่ายสูง และทีมบริการที่วางแผนล่วงหน้าสำหรับสามขั้นตอน ได้แก่ การตั้งค่าเริ่มต้น การเขียนหมายเลขหุ่นยนต์ และการแมสเทอร์แกน จะสามารถนำเครื่องจักรกลับเข้าสู่การผลิตได้ภายในหนึ่งครั้งของการเข้าให้บริการ
ขอใบเสนอราคา: ส่งหมายเลขชิ้นส่วนของท่าน (00-119-966) หรือหมายเลขซีเรียลของหุ่นยนต์มาให้เรา และเราจะยืนยันรุ่นของโมดูล ความเหมาะสมในการติดตั้ง และระยะเวลาจัดส่งก่อนที่ท่านจะสั่งซื้อ
หากท่านมีข้อเสนอแนะใด ๆ โปรดติดต่อเรา
ติดต่อเรา

Copyright © SongWei Robotics All Rights Reserved - นโยบายความเป็นส่วนตัว