หมวดหมู่ทั้งหมด

ชิ้นส่วนหุ่นยนต์ ABB
ชิ้นส่วนหุ่นยนต์ KUKA
ชิ้นส่วนหุ่นยนต์ FANUC
ชิ้นส่วนหุ่นยนต์ยัสคาวะ

หมวดย่อยทั้งหมด

ชิ้นส่วนหุ่นยนต์ ABB
ชิ้นส่วนหุ่นยนต์ KUKA
ชิ้นส่วนหุ่นยนต์ FANUC
ชิ้นส่วนหุ่นยนต์ยัสคาวะ

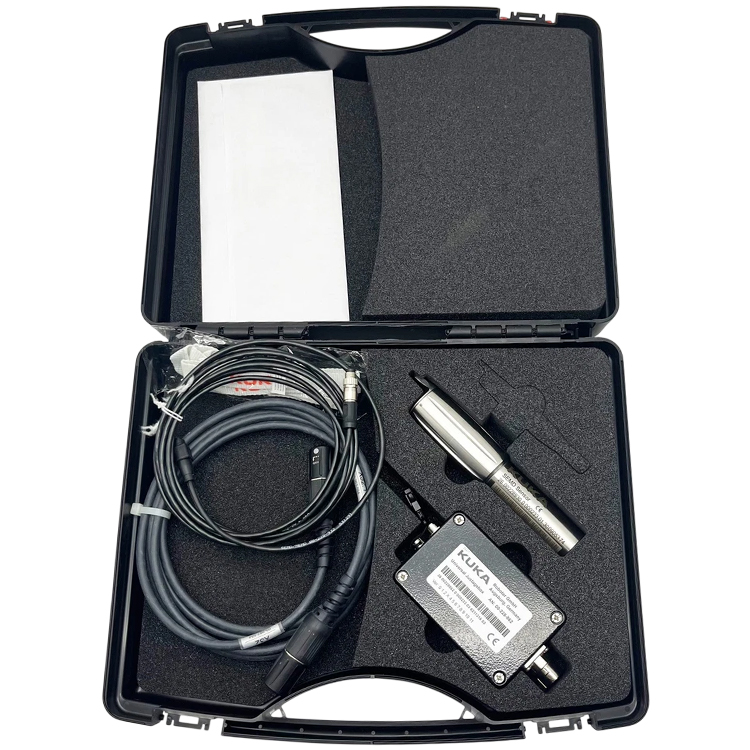
KUKA 00-228-934 เครื่องสอบเทียบจุดศูนย์ / ชุดปรับเทียบ SEMD

สภาพผลิตภัณฑ์ ของแท้แบบใหม่หรือมือสอง โปรดยืนยันสภาพสินค้ากับเราล่วงหน้าก่อนสั่งซื้อ
ข้อมูลการจัดส่ง จัดส่งทั่วโลกผ่าน DHL, FedEx และ UPS — 3-5 วันทำการ ไปยังประเทศส่วนใหญ่ บรรจุภัณฑ์ใช้ฟิล์มป้องกันและกล่องกระดาษแข็งเสริมความแข็งแรง
ประโยชน์สำหรับผู้ซื้อ
  • ชุดปรับเทียบ SEMD รุ่น KUKA 00-228-934 ของแท้ — ชุดเครื่องปรับศูนย์แบบอิเล็กทรอนิกส์สำหรับปรับเทียบแกนหุ่นยนต์ KUKA
  • ใช้ในการปรับศูนย์และปรับเทียบบนคอนโทรลเลอร์ KRC4 โดยรองรับหุ่นยนต์ที่มีหมุดตำแหน่งแบบมาตรฐานและแบบไมโคร
  • สามารถเปลี่ยนชุดเครื่องปรับค่าที่สึกหรอหรือสูญหายเพื่อรักษาความแม่นยำของการปรับค่าแมสเทอริงแกนหลังการให้บริการหรือการเปลี่ยนไดรฟ์
  • จัดส่งพร้อมกล่องบรรจุเดิม ประกอบด้วยเซ็นเซอร์ SEMD กล่องปรับเทียบ และสายเชื่อมต่อ แต่ละหน่วยผ่านการตรวจสอบก่อนบรรจุ
  • ส่งรุ่นหุ่นยนต์คูคาและประเภทของคอนโทรลเลอร์ของท่านมาให้เรา และเราจะยืนยันความเข้ากันได้ก่อนที่ท่านจะสั่งซื้อ
สถานที่เก็บสินค้า จัดส่งจากเซี่ยงไฮ้ ประเทศจีน ระยะเวลาการนำส่งยืนยันตามคำขอของท่าน
ข้อมูลการชำระเงิน รับชำระผ่าน PayPal, T/T และ Alibaba Trade Assurance โปรดส่งคำขอของท่านเพื่อรับใบเสนอราคา
  • คำอธิบาย
ไม่พบชิ้นส่วนที่คุณต้องการใช่หรือไม่

มีชิ้นส่วนพร้อมส่งมากกว่า 12,000 รายการ ผ่านการทดสอบก่อนจัดส่ง และตอบกลับภายใน 24 ชั่วโมง

สอบถามข้อมูล

KUKA 00-228-934 — เครื่องสอบเทียบจุดศูนย์ / ชุดปรับค่าศูนย์ SEMD สำหรับ KRC4

KUKA 00-228-934 คือชุดปรับค่าศูนย์ SEMD ซึ่งเป็นชุดเครื่องสอบเทียบจุดศูนย์แบบอิเล็กทรอนิกส์ที่ KUKA กำหนดให้ใช้ในการปรับค่าศูนย์แกนหุ่นยนต์ โดยเป็นอุปกรณ์ที่ใช้ตั้งและตรวจสอบค่าอ้างอิงศูนย์ของแกนหุ่นยนต์ KUKA ในการปรับค่าศูนย์ ตำแหน่งเชิงกลและตำแหน่งเชิงอิเล็กทรอนิกส์ของหุ่นยนต์จะถูกจัดให้สอดคล้องกัน และการจัดตำแหน่งนี้คือจุดเริ่มต้นที่โปรแกรมการเคลื่อนไหวทั้งหมดทำงานจาก ชุดนี้จัดจำหน่ายพร้อมกล่องบรรจุ รวมเซนเซอร์ SEMD กล่องสอบเทียบ และสายเคเบิลสำหรับการวัดที่จำเป็น โปรดส่งเลขที่บทความบนอุปกรณ์ของท่าน หรือเลขที่ระบุบนป้ายชื่อหุ่นยนต์มาให้เรา และเราจะยืนยันความตรงกันก่อนที่ท่านจะสั่งซื้อ

ข้อมูลจำเพาะ

ผู้ผลิต KUKA (อะไหล่ดั้งเดิม)
หมายเลขชิ้นส่วน 00-228-934 (อ้างอิงทางเลือก: 00228934)
ชื่อเรียกของเคูก้า ชุดปรับค่าศูนย์ SEMD
ประเภทสินค้า เครื่องสอบเทียบจุดศูนย์ / ชุดปรับค่าศูนย์ SEMD
ตัวควบคุม คอนโทรลเลอร์คูกะ เคอาร์ซี4
การตั้งค่า เซนเซอร์ SEMD (รุ่น 228930), กล่องสอบเทียบ, สายเคเบิล X32 (ยาว 3 เมตร), สายเคเบิล SEMD (ยาว 3 เมตร)
การครอบคลุม อุปกรณ์วัดความแม่นยำแบบมาตรฐาน (EMD) และแบบจิ๋ว (Micro EMD) — ใช้งานได้กับหุ่นยนต์ KUKA เกือบทุกรุ่น
หน้าที่ การสอบเทียบจุดศูนย์ / การตั้งค่าศูนย์ของแกนหุ่นยนต์ KUKA
ฟิต สามารถแทนที่ KUKA 00-228-934 ได้โดยตรง
น้ำหนัก 1.6 kg
รหัส HS สำหรับศุลกากร 90318020
สภาพ ของแท้แบบใหม่หรือมือสอง โปรดยืนยันสภาพสินค้ากับเราล่วงหน้าก่อนสั่งซื้อ
พารามิเตอร์ทางเทคนิครายละเอียด เราตรวจสอบรุ่นหุ่นยนต์และชนิดของเซ็นเซอร์สำหรับระบบควบคุม KRC4 ของท่านก่อนจัดส่ง — โปรดส่งภาพป้ายชื่อหุ่นยนต์หรือฉลากบนตัวควบคุมมาให้เรา

โปรดส่งเลขหมายบทความ (article number) ที่ระบุไว้บนอุปกรณ์ หรือบนป้ายชื่อหุ่นยนต์ของท่านมาให้เรา และเราจะยืนยันชุดอุปกรณ์และชนิดเซ็นเซอร์ที่ถูกต้องก่อนที่ท่านจะสั่งซื้อ

การใช้งานในอุตสาหกรรม

  • ดำเนินการปรับเทียบจุดศูนย์และการเรียนรู้แกน (mastering calibration) สำหรับเซลล์หุ่นยนต์ KUKA KRC4 ที่ใช้งานด้านการเชื่อม การจัดการวัตถุ การจัดเรียงบนพาเลท และการประกอบ
  • คืนค่าความแม่นยำของการเรียนรู้แกน (axis mastering) หลังการบริการ หรือเมื่อมีการเปลี่ยนไดรฟ์หรือชิ้นส่วนต่าง ๆ
  • ใช้งานได้กับหุ่นยนต์ที่มีหมุดตำแหน่งแบบมาตรฐานและแบบจิ๋ว ดังนั้นชุดเดียวกันจึงครอบคลุมทั้งสองประเภท
  • เหมาะสำหรับใช้เป็นชุดปรับเทียบสำรองหรือชุดทดแทนในโปรแกรมบริการ KUKA KRC4
  • สามารถพกพาอุปกรณ์ไประหว่างเซลล์การผลิตได้ในกล่องบรรจุภัณฑ์ จึงทำให้อุปกรณ์หนึ่งชุดสามารถใช้ร่วมกับหุ่นยนต์หลายเครื่องภายในโรงงานเดียวกันได้

วัตถุประสงค์ในการออกแบบ

ชุดการปรับเทียบ SEMD ให้ค่าอ้างอิงที่วัดได้เกี่ยวกับตำแหน่งศูนย์เชิงกลของแต่ละแกนแก่ตัวควบคุม ระหว่างการปรับเทียบ ตำแหน่งเชิงกลและตำแหน่งอิเล็กทรอนิกส์ของหุ่นยนต์จะถูกจัดแนวให้ตรงกัน ดังนั้นโปรแกรมการเคลื่อนที่ทุกชุดและจุดที่ถูกสอนไว้ทุกจุดจะถูกวัดจากค่าอ้างอิงนั้น ดังนั้นหากมีความคลาดเคลื่อนเล็กน้อยในค่าอ้างอิง จะส่งผลให้เกิดข้อผิดพลาดของตำแหน่งซึ่งเพิ่มขึ้นตามการเคลื่อนที่ของแต่ละแกน ชุดนี้ประกอบด้วยเซ็นเซอร์ที่อ่านค่าอ้างอิง กล่องสอบเทียบ และสายเคเบิลที่ส่งสัญญาณ ทั้งหมดบรรจุอยู่ในกล่องป้องกันสำหรับใช้งานในห้องปฏิบัติการ KUKA ระบุว่า ชุดปรับเทียบต้องได้รับการตรวจสอบและรับรองโดย KUKA ทุกๆ 1 ปี ดังนั้นเครื่องมือนี้จึงมีวันที่รับรองเป็นของตนเอง และควรรวมอยู่ในแผนบริการของเซลล์ หากชุดนี้สึกหรอ ชำรุด หรือสูญหาย จะไม่สามารถดำเนินการปรับเทียบอย่างแม่นยำได้ — การเปลี่ยนชุดใหม่ในรุ่นตัวควบคุมเดียวกันจะทำให้เส้นทางการสอบเทียบกลับมาใช้งานได้ตามปกติ

รูปแบบการล้มเหลวที่พบบ่อย

  • เซ็นเซอร์ SEMD สึกหรอหรือชำรุด ส่งผลให้ค่าอ้างอิงศูนย์/การเรียนรู้ตำแหน่งไม่แม่นยำ
  • สายตั้งค่าหรือสาย X32 ขาดหรือเกิดการติดขัดเป็นระยะ ทำให้การวัดขัดข้อง
  • ชุดสูญหาย ทำให้ไม่สามารถดำเนินการตั้งค่าจุดศูนย์หลังการบริการหรือการเปลี่ยนไดรฟ์
  • เครื่องมือที่ใช้งานเกินช่วงเวลาการตรวจสอบแล้ว — ผลลัพธ์จึงไม่สามารถย้อนกลับไปอ้างอิงถึงค่ามาตรฐานจากโรงงานได้อีกต่อไป
  • ยืนยันด้วยรหัสชิ้นส่วน 00-228-934 และชนิดของหุ่นยนต์ — โปรดส่งป้ายชื่อหุ่นยนต์ KUKA หรือฉลากของคอนโทรลเลอร์มาให้เรา และเราจะยืนยันชุดและชนิดของเซ็นเซอร์ที่ถูกต้องก่อนที่ท่านจะสั่งซื้อ

เหตุใดจึงควรเลือกเรา

  • ชุดปรับศูนย์จุดศูนย์ (zero-point calibrator) / ชุดปรับค่าเริ่มต้น SEMD แบบดั้งเดิมจาก KUKA รุ่น 00-228-934 ที่ยืนยันด้วยรหัสชิ้นส่วน
  • ยืนยันรุ่นหุ่นยนต์และชนิดของเซ็นเซอร์ก่อนจัดทำใบเสนอราคา
  • จัดจำหน่ายในรูปแบบใหม่ดั้งเดิม หรือใช้แล้วแต่ยังเป็นของดั้งเดิม; สภาพของสินค้าจะได้รับการยืนยันกับท่านก่อนสั่งซื้อ
  • ตรวจสอบเนื้อหาในชุด (เซนเซอร์ กล่อง สายเคเบิล) ก่อนบรรจุ
  • ขอใบเสนอราคาโดยระบุหมายเลขชิ้นส่วนและรายละเอียดหุ่นยนต์ของท่าน — เราจะยืนยันความตรงกันก่อนที่ท่านจะสั่งซื้อ

ผลิตภัณฑ์ที่เกี่ยวข้อง

  • KUKA 00-228-862 — กล่องปรับค่าเริ่มต้นแบบสากล (universal mastering box) ซึ่งเป็นชิ้นส่วนอ้างอิงของชุดปรับค่าเริ่มต้น SEMD / MEMD
  • KUKA 00-228-936 — เครื่องปรับศูนย์แบบอิเล็กทรอนิกส์ / ชิ้นส่วนปรับค่าสำหรับ MEMD ซึ่งเป็นอุปกรณ์คู่หูในระบบปรับค่าเริ่มต้นเดียวกัน
  • KUKA 00-109-835 — ชุดปรับศูนย์แบบ KTL สำหรับควบคุมค่าศูนย์ (zero calibrator) ที่ใช้กับคอนโทรลเลอร์รุ่นก่อนหน้า ซึ่งแตกต่างจากรุ่นนี้
  • KUKA 00-168-334 — แท็บเล็ตสอนงาน smartPAD KCP4 สำหรับใช้ในการปรับแต่งและการคาลิเบรตบน KRC4
  • KUKA 00-246-872 — บัตร RDC สำหรับ KRC4 (resolver digital converter) ใช้สำหรับส่งสัญญาณย้อนกลับจากแกน
  • KUKA 00-198-268 — แพ็กเซอร์โว KSP 600-3x40 ซึ่งเป็นโมดูลขับแกนหนึ่งในสแต็กไดรฟ์ของ KRC4
  • พัดลมระบายความร้อนและวัสดุสิ้นเปลืองสำหรับคูก้า — รายการวัสดุสิ้นเปลืองและเครื่องมือที่กว้างขึ้นสำหรับเซลล์เดียวกัน
  • ชิ้นส่วนหุ่นยนต์ Kuka — ช่วงอะไหล่ KUKA ที่กว้างขึ้นสำหรับรุ่นหุ่นยนต์รุ่นเดียวกัน

ขอใบเสนอราคา: ส่งหมายเลขชิ้นส่วนคูก้าของท่าน (00-228-934) หรือป้ายชื่อหุ่นยนต์/ป้ายกำกับคอนโทรลเลอร์มาให้เรา เราจะยืนยันรุ่นหุ่นยนต์ ประเภทเซ็นเซอร์ สภาพของสินค้า และระยะเวลาจัดส่ง จากนั้นจึงส่งใบเสนอราคาให้ท่าน — ก่อนที่ท่านจะสั่งซื้อใด ๆ

สอบถามออนไลน์

หากท่านมีข้อเสนอแนะใด ๆ โปรดติดต่อเรา

ติดต่อเรา
ได้รับการสนับสนุนโดย

Copyright © SongWei Robotics All Rights Reserved  -  นโยบายความเป็นส่วนตัว
