
| Kondisyon ng produkto | Bagong original o ginamit na original. Pakipagkumpirma sa amin ang kondisyon bago mag-order. |
| Impormasyon ng Pagpapadala | Pangkalahatang pagpapadala sa buong mundo gamit ang DHL, FedEx, at UPS. 3-5 araw ng trabaho sa karamihan ng mga destinasyon. Nakapack na may protektibong film at reinforced carton. |
| Mga Benepisyo para sa Bumibili |
|
| Lokasyon ng Item | Nagmumula sa Shanghai, Tsina. Ang lead time ay kinumpirma kasama ng iyong katanungan. |
| Impormasyon Tungkol sa Bayad | Tinatanggap ang PayPal, T/T, at Alibaba Trade Assurance. Magpadala ng iyong katanungan para sa isang quote. |

mahigit sa 12,000 na bahagi ang nasa stock, sinubukan bago iship, may tugon sa loob ng 24 na oras
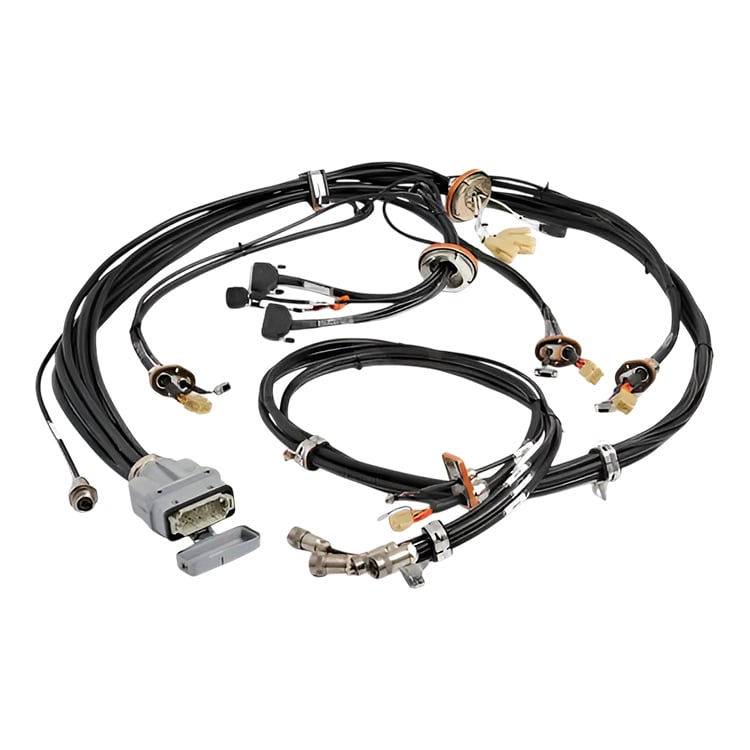
PagsisiyasatAng ABB 3HAC8009-1 ay ang manipulator harness assembly para sa mga robot na ABB IRB 6400R. Ipinapalista ito ng ABB sa kanyang catalogue ng spare part bilang "Harness assembly manip." — ang buong harness na nagpapadaloy ng internal power at signal wiring sa loob ng manipulator, mula sa base hanggang sa upper arm at wrist. Dumarating ito bilang isang tiyak na assembly na may mga factory connectors na nakakabit na, kaya pinapalitan nito ang harness bilang isang buong yunit, hindi bilang hiwalay na hanay ng mga indibidwal na kable. Magpadala ka sa amin ng serial number ng robot at ng article number sa label ng harness, at kumpirmahin namin ang pagkakatugma bago ka mag-order.
| Numero ng Bahagi | 3HAC8009-1 |
| Tagagawa | ABB (original na spare part) |
| Pangalan sa katalogo ng ABB | Harness assembly manip. |
| Uri | Manipulator harness assembly (robot cable unit) — ang internal power at signal wiring ng manipulator, ibinibigay bilang isang buong assembly |
| Pagkakatugma | Mga robot na ABB IRB 6400R. Ipasa sa amin ang serial number ng iyong robot at ang article number sa label ng harness, at kumpirmahin namin ang tugma bago ka mag-order. |
| Net Weight | 8.94 kg |
| Kabuuang timbang | 9.3 kg |
| ABB Uri ng Pagtatalaga | 55x37x18 |
| Customs HS code | 85444290 |
| Minimum na Dami ng Order | 1 piraso |
| Bansa ng Pinagmulan | Czech Republic (CZ) |
| Kondisyon | Bagong original o ginamit na original. Pakipagkumpirma sa amin ang kondisyon bago mag-order. |
Ipadala ang serial number ng robot at ang article number na nakaimprenta sa label ng harness, at kumpirmahin namin ang tugma bago ka mag-order.
Ang isang robot manipulator ay may maraming power at signal na linya na kailangang umiikot ng libo-libong beses sa bawat axis. Kung ipapalagay ang bawat conductor nang hiwalay, magreresulta ito sa isang matigas at madaling mabigo na loom. Ang ABB ay nagpupulong ng mga linyang ito sa isang tinukoy na harness assembly upang ang kable ay gumalaw bilang isang pinamamahalaang bundle—nagpoprotekta sa mga conductor laban sa pagka-ubos at pinapanatili ang organisadong internal routing ng manipulator imbes na isang kumplikadong balot ng mga malulupaypay na kable. Sa IRB 6400R, ang harness na ito ay tumatakbo sa base, sa lower arm, at sa upper arm, kung saan kailangang sundin nito ang galaw ng braso sa bawat pinapayagan nitong kilos habang dinala nito ang servo power, mga measurement signal, at ang mga customer-side signal na kailangan ng cell sa tool flange.
Ang assembly ay isang tinukoy na spare part na nakakabit sa isang tiyak na uri ng robot, kaya hindi ito universal na tugma. Sa halip na ihambing ito batay sa itsura, ang maaasahang paraan ay ang label sa harness na inaalis mo at ang serial number ng robot kung saan ito galing—ipadala mo ang pareho sa amin at i-mamatch namin ang mga ito sa ABB spare part data bago ka mag-order.
Bago tanggalin: i-isolate at i-lock out ang kuryente ng robot, at ikumpirma ang numero ng artikulo sa harness laban sa serial number ng robot. Kumuha ng litrato at ilagay ang label sa bawat konektor at sa ruta nito bago tanggalin ang harness, panatilihin ang bagong harness malayo sa mga gumagalaw na istruktura at mga pinagmumulan ng init, at suriin kung ang mga konektor ay ligtas na nakakonekta. Pagkatapos ilagay, patakbohin ang robot nang manu-manu at sa mababang bilis, at ikumpirma na ang mga axis ay gumagalaw nang maayos nang walang tensyon sa konektor bago ibalik ang cell sa produksyon.
Magtanong ng Presyo: Ipadala ang serial number ng iyong robot at ang numero ng artikulo sa label ng harness (3HAC8009-1). Kinokonpirma namin ang kondisyon, pagkakasya, at lead time, pagkatapos ay ipapadala namin ang quotation — bago ka mag-order ng anuman.
Kung mayroon kang anumang mga mungkahi, mangyaring makipag-ugnayan sa amin
Makipag-ugnayan sa Amin

Copyright © SongWei Robotics All Rights Reserved - PATAKARAN SA PAGKAPRIBADO