
| Produktzustand | Neu original oder gebraucht original. Bitte bestätigen Sie den Zustand vor der Bestellung mit uns. |
| Versandinformationen | Weltweiter Versand über DHL, FedEx und UPS. 3-5 Arbeitstage in die meisten Zielgebiete. Verpackt mit Schutzfolie und verstärktem Karton. |
| Kaufvorteile |
|
| Standort des Artikels | Versand erfolgt aus Shanghai, China. Lieferzeit wird nach Ihrer Anfrage bestätigt. |
| Zahlungsinformationen | PayPal, Überweisung (T/T) und Alibaba Trade Assurance werden akzeptiert. Senden Sie Ihre Anfrage für ein Angebot. |

über 12.000 Teile auf Lager, vor dem Versand getestet, Antwort innerhalb von 24 Stunden
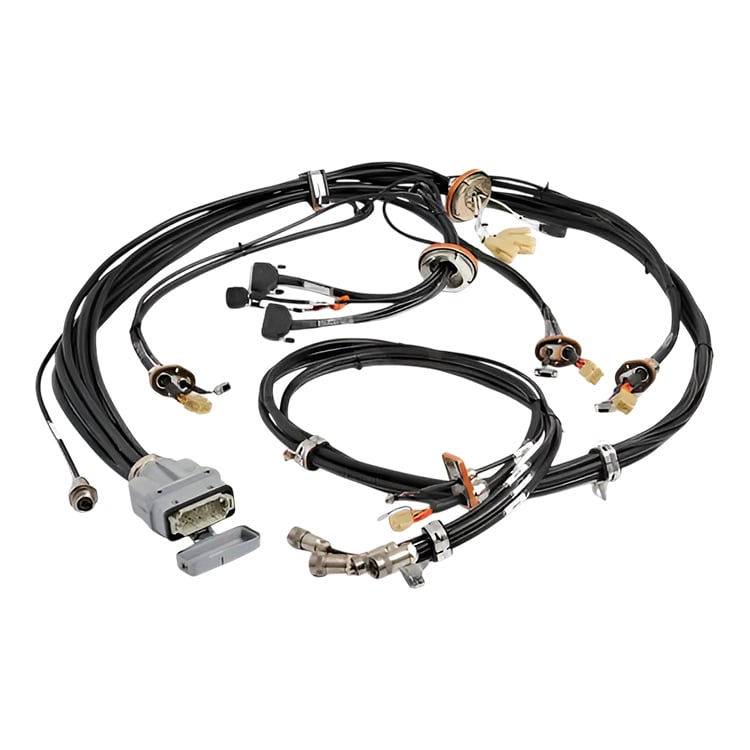
AnfrageDie ABB 3HAC8009-1 ist die Manipulator-Harness-Baugruppe für ABB-IRB-6400R-Roboter. ABB führt sie im Ersatzteilkatalog als „Harness-Baugruppe Manip.“ — die komplette Harness-Leitung für interne Strom- und Signalverbindungen durch den Manipulator, von der Basis bis zum Oberarm und zum Handgelenk. Sie wird als eine definierte Baugruppe mit werkseitig montierten Steckverbindern geliefert und ersetzt daher den Harness als vollständige Einheit, nicht als lose Sammlung einzelner Kabel. Senden Sie uns die Seriennummer des Roboters sowie die Artikelnummer auf dem Harness-Etikett; wir bestätigen die Kompatibilität vor Ihrer Bestellung.
| Teilenummer | 3HAC8009-1 |
| Hersteller | ABB (Original-Ersatzteil) |
| Katalogname von ABB | Harness-Baugruppe Manip. |
| Typ | Manipulator-Harness-Baugruppe (Roboter-Kabel-Einheit) — die interne Strom- und Signalverkabelung des Manipulators, als eine vollständige Baugruppe geliefert |
| Vereinbarkeit | ABB IRB 6400R-Roboter. Senden Sie uns Ihre Roboterseriennummer und die Artikelnummer auf dem Kabelbaum-Etikett; wir bestätigen die Kompatibilität vor Ihrer Bestellung. |
| LEERGEWICHT | 8,94 kg |
| Bruttogewicht | 9,3 kg |
| ABB-Typenbezeichnung | 55 × 37 × 18 |
| Zoll-HS-Code | 85444290 |
| Mindestbestellmenge | 1 Stück |
| Herkunftsland | Tschechische Republik (CZ) |
| Zustand | Neu original oder gebraucht original. Bitte bestätigen Sie den Zustand vor der Bestellung mit uns. |
Senden Sie die Roboterseriennummer sowie die auf dem Kabelbaumetikett gedruckte Artikelnummer; wir bestätigen die Kompatibilität vor Ihrer Bestellung.
Ein Roboter-Manipulator enthält zahlreiche Strom- und Signalleitungen, die sich bei jeder Achse tausendfach biegen müssen. Würde man jeden Leiter einzeln verlegen, entstünde ein steifer, störanfälliger Kabelbaum. ABB fasst diese Leitungen zu einer definierten Kabelbaum-Assembly zusammen, sodass die Verkabelung als gesteuertes Bündel bewegt wird – dies schützt die Leiter vor Abrieb und hält die interne Verkabelung des Manipulators geordnet statt als unübersichtliches Gewirr loser Kabel. Bei dem IRB 6400R verläuft dieser Kabelbaum durch die Basis, den unteren Arm und den oberen Arm, wobei er jede zulässige Bewegung des Arms exakt mitverfolgen muss, während er gleichzeitig Servoleistung, Messsignale sowie kundenseitige Signale für die Zelle am Werkzeugflansch überträgt.
Die Assembly ist ein definiertes Ersatzteil, das spezifisch für einen Roboter-Typ ausgelegt ist und daher keine universelle Passform bietet. Statt sie optisch zu vergleichen, ist der zuverlässige Weg die Kennzeichnung auf dem zu ersetzenden Kabelbaum sowie die Seriennummer des Roboters, aus dem er stammt – senden Sie uns beide Angaben zu, damit wir sie vor Ihrer Bestellung mit den ABB-Ersatzteildaten abgleichen können.
Vor dem Ausbau: Roboterstrom trennen und gegen Wiedereinschalten sichern; Artikelnummer des Kabelbaums mit der Seriennummer des Roboters abgleichen. Vor Demontage jedes Steckverbindungsfoto anfertigen und beschriften sowie die Verlegeführung dokumentieren; neuen Kabelbaum fern von beweglichen Komponenten und Wärmequellen lagern; sicherstellen, dass alle Stecker vollständig einrasten. Nach Einbau Roboter manuell mit reduzierter Geschwindigkeit fahren und prüfen, ob sich alle Achsen reibungsfrei bewegen und keine mechanische Belastung auf die Steckverbindungen wirkt, bevor die Anlage wieder in den Produktionsbetrieb geht.
Anfrage stellen: Senden Sie uns Ihre Roboterseriennummer sowie die Artikelnummer auf dem Harness-Etikett (3HAC8009-1). Wir bestätigen Zustand, Passform und Lieferzeit und senden Ihnen anschließend ein Angebot – bevor Sie eine Bestellung aufgeben.
Falls Sie Vorschläge haben, kontaktieren Sie uns bitte
Kontaktieren Sie uns

Copyright © SongWei Robotics All Rights Reserved - DATENSCHUTZRICHTLINIE