
Una parada no planificada hace que el dinero se pierda minuto a minuto, y la primera pregunta que aparece en la pantalla de todo ingeniero de mantenimiento es siempre la misma: ¿qué significa realmente esta alarma? Leer correctamente el registro de eventos IRC5 —en lugar de reiniciar y confiar en la suerte— suele ser la diferencia entre una corrección de diez minutos y un día entero de prueba y error con el reemplazo de piezas. Esta guía abarca los códigos de alarma que los equipos de mantenimiento IRC5 encuentran con más frecuencia, qué significa cada uno, cómo rastrear la causa raíz y cuándo el fallo indica que una pieza debe reemplazarse.
Nota sobre la redacción: La redacción de las alarmas sigue a ABB Manual de funcionamiento – Resolución de problemas del IRC5 , documento 3HAC020738-010, revisión V (RobotWare 6.03). El texto en inglés de esta guía se tradujo a partir de la edición oficial en chino, por lo que su controlador podría mostrar un texto ligeramente distinto. Siempre verifique los mensajes frente al registro de eventos y la información del sistema de su controlador.
1. Cómo leer el registro de eventos IRC5
El registro de eventos se lee en el FlexPendant (registrador/visor de eventos) o mediante RobotStudio en un sistema conectado o virtual. Cada entrada contiene cinco elementos de información que deben leerse como un conjunto:
| Campo | Qué información proporciona |
|---|---|
| Número del evento | El código, p. ej. 38103— lo que activó la alarma |
| Mensaje | Descripción breve de la condición |
| Consecuencias | Estado al que entró el sistema (por ejemplo, Motores apagados, fallo del sistema) |
| Causas probables | Lista oficial de orígenes probables, en orden de prioridad |
| Acciones recomendadas | Comprobaciones oficiales, en el orden que ABB prevé realizarlas |
Dos hábitos distinguen un diagnóstico rápido de uno lento. Primero, leer los eventos simultáneos — el registro marca varias entradas con la misma marca temporal, y la segunda o tercera línea suele indicar al verdadero causante. Segundo, tratar el primero error como parte de una secuencia, no como el último elemento: las alarmas posteriores suelen ser consecuencias, no causas.
Nota de campo: cuando «sin comunicación» corresponde a tres fallos distintos
Un equipo de mantenimiento informó sobre un controlador IRC5 que había perdido comunicación y no respondía al FlexPendant. El registro de eventos señalaba al ordenador principal, y sustituir dicho módulo habría sido el primer paso obvio. Antes de pedir cualquier repuesto, se extrajo la placa y se inspeccionó. Se detectaron tres fallos independientes:
- Pines oxidados y parcialmente desoldados en el circuito de interfaz Ethernet , interrumpiendo la señalización de transmisión y recepción.
- Condensadores de filtro de baja tensión envejecidos que habían perdido capacidad , dejando rizado en la fuente de alimentación digital de la placa por encima del umbral tolerado por los circuitos integrados de comunicación.
- Un contacto de resorte desgastado en la tira de terminales de comunicación , con una resistencia de contacto lo suficientemente alta como para degradar el enlace.
Ninguno de esos tres fallos se registró en el registro de eventos. Juntos produjeron un único síntoma: ausencia de comunicación. Una vez confirmados los fallos a nivel de placa, el módulo fue sustituido por un ordenador principal operativo —por ejemplo, el Ordenador ABB 3HAC041443-003 DSQC639 — y se volvieron a realizar las terminaciones del arnés. A continuación, la celda funcionó durante dos horas con ciclos repetidos de arranque/parada para confirmar que el enlace se mantenía estable.
Lo que esto demuestra: la alarma indica dónde apareció el síntoma, no qué lo causó. Antes de pedir una placa, revise la capa física: conectores, contactos y calidad de la alimentación. Además, tenga en cuenta que la reparación a nivel de componente dentro de un módulo controlador es un trabajo especializado: sustituir la unidad completa es más rápido y seguro que intentar reparaciones a nivel de placa en campo.
alarmas de posicionamiento y calibración
Esta familia constituye la causa más común por la que un IRC5 se niega a ejecutarse tras un ciclo de encendido/apagado, y la mayor parte se remonta al sistema de la placa de medición en serie (SMB) y su batería.
| Código | Mensaje | Lo que significa | Acción oficial |
|---|---|---|---|
| 20032 | Contador de revoluciones no actualizado | Uno o más ejes de medición absoluta no están sincronizados | Mueva los ejes a la posición de sincronización y actualice los contadores de revoluciones |
| 50057 | Articulación no sincronizada | Tras el apagado, la posición de la articulación está demasiado alejada de la posición anterior al apagado | Actualice nuevamente los contadores de revoluciones |
| 50053 | Diferencia demasiado grande en el contador de revoluciones | El brazo se movió manualmente mientras la alimentación estaba apagada; o fallo del SMB, del resolver o del cable | 1) Actualice los contadores de revoluciones. 2) Compruebe el resolver y los cables. 3) Inspeccione el SMB y reemplácelo si está defectuoso. |
| 50296 | Diferencia en los datos de memoria del manipulador | Incoherencia de datos o número de serie; intercambio de SMB/controlador o cambio de configuración | Verifique que los datos de configuración y el número de serie sean correctos; transfiera los datos según se describe a continuación |
| 20034 | Memoria del manipulador no válida | Los datos del SMB difieren de los del controlador — tras sustitución de SMB/controlador o borrado manual de la memoria | Actualice la memoria del manipulador según el manual de operación IRC5 |
| 10039 | Memoria del manipulador no válida (arranque) | Misma discrepancia, detectada al iniciar | Actualizar la memoria del manipulador |
Un inicio saludable, por el contrario, muestra 10038 – Memoria del manipulador correcta : un contraste útil cuando desea saber si los datos del SMB sobrevivieron a la noche. La solución compartida. Muchas de estas entradas terminan con la misma instrucción: actualizar los contadores de revolución . En un robot que simplemente se apagó (o se movió manualmente durante el mantenimiento), esa es toda la solución. Cuando la alarma persiste o aparece junto con eventos de comunicación del tipo 38103, sospeche de la propia cadena de medición — comenzando por el Unidad de batería SMB ABB 3HAC044075-001 : una batería descargada deteriora los datos almacenados en el SMB y se manifiesta exactamente mediante estas alarmas de calibración. La duración de la batería no está documentada públicamente; confírmela consultando el registro de eventos y la información del sistema de su controlador.
¿Va a sustituir el hardware del SMB o del controlador? Específicamente para el modelo 50296, compruebe en el FlexPendant que los datos de configuración correctos y el número de serie estén cargados en el controlador. Si instala un SMB procedente de otro manipulador, primero borre la memoria del SMB mediante el FlexPendant y luego transfiera los datos desde el controlador —no al revés.
3. Alarmas del SMB y del sistema de medición
| Código | Mensaje | Consecuencia (versión V) | Causas oficiales |
|---|---|---|---|
| 38103 | Comunicación perdida con el SMB | El sistema entra en fallo del sistema estado | Contacto deficiente o cable dañado (blindaje), especialmente cuando se utilizan cables externos de ejes no ABB; fallo de la placa del SMB o del ordenador del eje |
Las acciones oficialmente recomendadas aparecen como una lista ordenada, y dicho orden corresponde al diagnóstico:
- Restablecer los contadores de revolución.
- Asegurarse de que el cableado entre la unidad SMB y el ordenador del eje esté correctamente conectado y cumpla con la especificación de ABB.
- Asegurarse de que la pantalla esté conectada a tierra en ambos extremos.
- Mantener el cableado alejado de fuertes interferencias electromagnéticas.
- Sustituir cualquier unidad defectuosa.
Abordar esa lista comenzando por los elementos menos costosos. Los conectores y las pantallas de los cables requieren minutos; las tarjetas implican costos y tiempo de inactividad. La advertencia sobre cables no fabricados por ABB merece especial énfasis: los cables de eje cuya pantalla no esté conectada a tierra según la especificación de ABB constituyen una causa clásica de la reaparición recurrente del código 38103. Cuando las comprobaciones apuntan directamente al hardware de medición, las unidades involucradas son la Unidad SMB ABB 3HAC031851-001 DSQC 633A , el Ordenador del eje ABB 3HAC12815-1 DSQC601 , o —donde el robot utiliza uno— la Placa de medición en serie ABB 3HAC044168-001 RMU101 . No se documenta públicamente qué placa lleva su robot; confirme esto mediante el registro de eventos y la información del sistema de su controlador.
4. Alarmas de movimiento y colisión
| Código | Mensaje | Significado oficial | Acciones oficiales |
|---|---|---|---|
| 50056 | Colisión en articulación | El par real supera el valor ordenado a baja velocidad o velocidad nula; puede tratarse de un error de atasco (brazo obstruido) o de un error de hardware | Compruebe si el brazo está atascado; compruebe el hardware; revise otras entradas del registro de eventos de hardware |
| 50055 | Carga excesiva en la articulación | Datos de carga incorrectos, aceleración excesiva, fuerza externa intensa, baja temperatura o fallo de hardware | Verifique los datos de carga; reduzca la aceleración o la velocidad; revise el hardware |
| 50052 | Error de velocidad de articulación | Error del sistema o conflicto | Revise los parámetros de ajuste de articulaciones y hardware, así como las fuerzas externas; reduzca la velocidad programada |
La entrada 50056 recomienda una inspección física antes de cualquier diagnóstico eléctrico: un brazo en contacto con una fijación genera la misma alarma que un componente de accionamiento defectuoso. Verifique los eventos de hardware concurrentes antes de abrir el gabinete.
En la 50055, observe la baja Temperatura causa: una sala fría en una mañana de lunes puede activar legítimamente una alarma de carga en una articulación de robot que funcionaba correctamente el viernes. Confirme esto con el registro de eventos y la información del sistema de su controlador antes de solicitar cualquier repuesto.
5. Alarmas de accionamiento y motor
34316 — Error de corriente del motor
Consecuencia: el sistema pasa a Motores apagados . Las cinco causas probables oficiales, en el orden oficial:
- Datos del motor incorrectos en el archivo de configuración
- Cable del motor mal conectado o dañado
- Cortocircuito entre fases o a tierra
- Tensión del enlace de corriente continua demasiado baja
- Tensión de alimentación de red fuera de especificación
Las acciones recomendadas siguen ese mismo orden: verifique primero los datos de configuración, luego el cable del motor, a continuación busque cortocircuitos, después revise el registro de eventos para un error en el enlace de corriente continua y, por último, la alimentación de entrada. Comience con el registro de eventos: un mensaje simultáneo del enlace de corriente continua (34402) reordena inmediatamente sus prioridades.
39504 — Sobrecarga de la alimentación eléctrica del freno
Consecuencia: sin operación hasta que se corrija; el sistema entra en estado de parada del sistema. Causas oficiales: cortocircuito en el cable de alimentación del freno; frenos de eje externo que consumen demasiada potencia; cable de la unidad de potencia no conectado correctamente al módulo de accionamiento. Las acciones van desde la verificación del asentamiento del cable hasta la evaluación del consumo total de corriente del eje externo y finalizan con una medición: asegurarse de que el voltaje de freno de 24 V esté dentro del rango especificado (diagramas de circuito: consultar el Manual del producto IRC5).
34402 — Voltaje del enlace de corriente continua demasiado bajo
Consecuencia: no es posible ninguna operación hasta que se corrija la falla — el sistema pasa a Estado de Motores Apagados. Causa oficial: voltaje de la red de alimentación a la unidad rectificadora fuera de especificación. Acciones: revisar otros mensajes del registro de eventos relacionados con la alimentación; comprobar el voltaje de la red y su límite de tolerancia; verificar la selección del voltaje mediante puentes del transformador, si está instalado; inspeccionar todos los componentes trifásicos dentro del módulo de accionamiento (interruptor principal, filtro, fusibles, contactor) y su cableado.
37001 — Error de activación del contactor de ENCENDIDO de motores
Consecuencia: ninguna unidad mecánica puede funcionar, ni de forma manual ni automática. Causas oficiales: cadena de marcha del contactor abierta; fallo mecánico o eléctrico del contactor; dispositivo de habilitación del FlexPendant accionado demasiado rápido o configuración incorrecta del sistema. La primera acción oficial es deliberadamente de baja tecnología: confirmar el error, soltar el dispositivo de habilitación y pulsarlo nuevamente tras aproximadamente un segundo. Si con eso se resuelve, se trató de un evento relacionado con el factor humano, no de una avería en el hardware. Si no se resuelve, comprobar el cableado del sistema de seguridad, los mensajes de registro simultáneos y la configuración de la acción del sistema para el relé del contactor de ENCENDIDO de motores.
⚠️ Advertencia oficial de seguridad (reproducida sustancialmente del manual): para los códigos 37001 y 20212 — no seguir utilizando el robot hasta que se haya identificado y eliminado la falla. Y para cualquier trabajo dentro del módulo de accionamiento: desconectar la alimentación, bloquearla y esperar a que se descargue el enlace de corriente continua antes de tocar cualquier componente; dicho trabajo debe realizarse únicamente por personal calificado.
Cuando las verificaciones afectan al accionamiento o al hardware de potencia, las unidades de sustitución son las Unidad de accionamiento ABB 3HAC029818-001 DSQC 663 o el Unidad de contactor ABB 3HAC13389-2 DSQC611 , según la parte de la cadena a la que apunten las pruebas.
6. Alarmas de seguridad y del sistema
| Código | Mensaje | Qué sucedió | Recuperación oficial |
|---|---|---|---|
| 10013 | Estado de parada de emergencia | Un dispositivo de parada de emergencia conectado a la entrada ES se ha abierto: interno (armario o FlexPendant) o externo (conectado por el cliente) | Identificar qué dispositivo provocó la parada, cerrarlo/restablecerlo y volver al estado «Motores activados» desde el módulo de control |
| 10014 | Estado de fallo del sistema | Demasiados fallos: compruebe los mensajes del registro de eventos simultáneos mediante el FlexPendant o RobotStudio | Analice el registro, corrija el fallo subyacente y reinicie según el manual de operación |
| 20212 | Fallo de canal dual, cadena de marcha | Solo uno de los dos circuitos de marcha está cerrado: un interruptor de la cadena de marcha presenta un fallo o no está correctamente conectado | Compruebe el cableado y las conexiones; utilice los mensajes simultáneos para identificar el interruptor; asegúrese de que todos los interruptores funcionen correctamente; mantenga pulsado y luego suelte el botón de parada de emergencia para restablecer la cadena a un estado definido; sustituya el interruptor defectuoso si no hay nada suelto |
| 20600 | Versión no oficial de RobotWare | Se está utilizando una compilación de prueba o validación | Si se trata de un sistema productivo, instale cuanto antes una versión formal de RobotWare |
10013 es un diagnóstico, no un fallo: algo abrió el circuito de parada, y el registro le indica lo ocurrido qué lado — los dispositivos internos están marcados en el diagrama de circuito; los externos son aquellos que usted o el fabricante del sistema conectó, y un fallo externo Botón de parada de emergencia ABB CE4T-10R-02 es un reemplazo habitual. En cuanto a los estados que estos códigos establecen: el 10013 interrumpe inmediatamente todos los programas en ejecución y mantiene los ejes del robot bloqueados mediante frenos mecánicos; el 20212 coloca al sistema en estado de PARADA DEL SISTEMA (SYS HALT); el 10014 bloquea la ejecución del programa y el desplazamiento manual hasta que se reinicie. Para el código 20212, aplica la misma advertencia de seguridad indicada en la sección 5: identifique y elimine la falla antes de volver a poner el robot en servicio.
el código 10014 merece respeto: «reiniciar y ver» es exactamente lo primero que las acciones oficiales le indican noque debe hacer — el análisis del registro es el primer paso.
7. Recordatorios de mantenimiento (10106–10112) y los contadores del SIS
La serie 101xx no constituye un fallo en absoluto: corresponde al recuento del Sistema de Información de Servicio (SIS):
| Código | Significado |
|---|---|
| 10106 | Días calendario transcurridos desde el último mantenimiento: mantenimiento requerido ahora |
| 10107 | Días calendario restantes hasta el próximo mantenimiento |
| 10108 | Se ha alcanzado el número de horas de funcionamiento desde el último servicio: se requiere servicio ahora |
| 10109 | Horas de funcionamiento restantes |
| 10110 | Se requiere servicio de la caja de cambios |
| 10111 | El servicio de la caja de cambios está vencido |
| 10112 | Se ha modificado la fecha/hora del sistema: esto interrumpe las notificaciones del calendario SIS |
Tres contadores funcionan en paralelo: tiempo calendárico ,tiempo de funcionamiento , y la estado de la caja de cambios . La acción para cada uno de ellos es la misma: realizar el servicio y restablecer el contador SIS correspondiente; para 10112, revisar los límites del calendario SIS y los parámetros de advertencia.
Cuáles son los intervalos: no documentado públicamente — confirme con el registro de eventos y la información del sistema de su controlador. Cada intervalo es configurable por el sistema , y el manual imprime deliberadamente los contadores como marcadores de posición. Lea los números directamente en la pantalla SIS de su propio controlador, y trate los entornos polvorientos o hostiles a la temperatura como una razón para acortar los intervalos, no para alargarlos. El control del polvo comienza con la higiene del gabinete, incluidos elementos como el Filtro de polvo ABB 3HAC028815-001 en los gabinetes equipados con él.
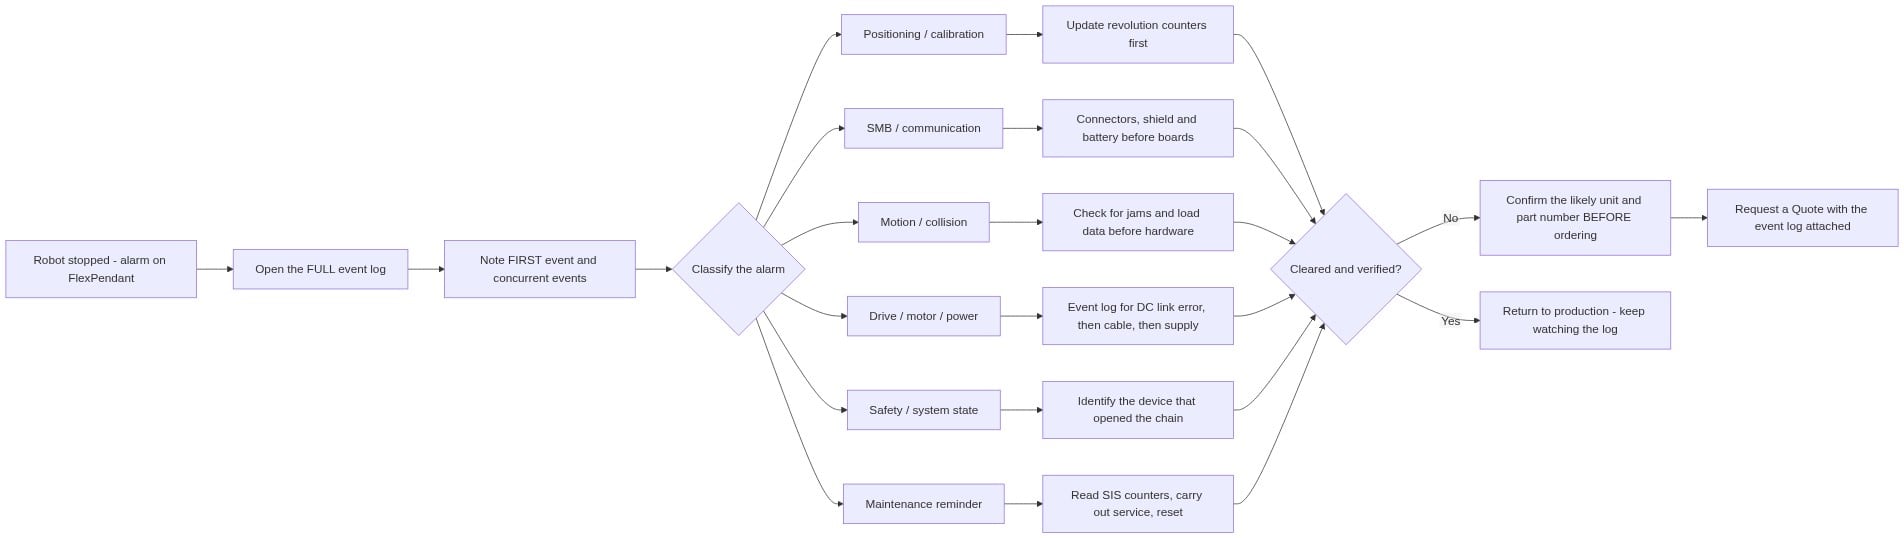
8. Flujo de trabajo práctico de resolución de problemas en 5 pasos
- Lea el registro de eventos COMPLETO — no solo la última línea. Anote el primer evento y todos los mensajes simultáneos.
- Clasificar la alarma: posicionamiento / comunicación / movimiento / accionamiento / seguridad / mantenimiento. La categoría determina las comprobaciones.
- Compruebe primero la causa más económica : batería → conector → cable → placa. Las listas oficiales de acciones en las secciones 2–6 ya están ordenadas de esta manera.
- Confirme antes de reiniciar. Un reinicio que "soluciona" un fallo de hardware no lo ha solucionado; lo ha pospuesto.
- Verifique tras la corrección — ejecute la celda mediante ciclos repetidos de arranque/parada y observe el registro antes de darla por finalizada.
9. Cuando una alarma indica que necesita una pieza de repuesto
Reiniciar-y-continuar frente a reemplazo-obligatorio
| Patrón | Normalmente significa | Le toca actuar |
|---|---|---|
| Alarma tras el ciclo de encendido/apagado, robot movido manualmente | Sincronización perdida | Actualizar los contadores de revoluciones — sin piezas |
| 10013 / 10014 tras la intervención del operador | Respuesta correcta del sistema | Reinicializar el dispositivo — sin piezas |
| el código 38103 vuelve tras comprobar los cables / blindajes | Hardware de la cadena de medición | Unidad SMB o computadora del eje — sustituir primero el elemento más económico |
| código 34316 con cortocircuito confirmado entre fase y tierra en el cable del motor | Cable / motor dañado | Cable primero, luego motor: ordenar según el modelo de robot |
| el 37001 sobrevive al reintento del dispositivo de habilitación de un segundo | Contacto o interruptor de cadena de funcionamiento | Unidad de contacto o pulsador: no poner en marcha hasta que se haya descartado |
| el 50053 se repite continuamente | SMB, resolver o cable | Reemplazar el elemento defectuoso tras la comprobación del cable |
Lista consolidada de piezas (unidades mencionadas en esta guía)
- ABB 3HAC041443-003 Unidad informática DSQC639 — ordenador principal; sustituye al módulo cuando se confirman fallos de comunicación a nivel de placa
- ABB 3HAC044075-001 Unidad de batería SMB — protege los datos almacenados en la SMB; la batería baja se manifiesta como alarmas de calibración
- ABB 3HAC031851-001 Unidad SMB DSQC 633A — placa de medición en serie en el manipulador
- ABB 3HAC12815-1 Ordenador de ejes DSQC601 — controlador de cadena de medición en el armario
- ABB 3HAC029818-001 Unidad de accionamiento DSQC 663 — módulo de accionamiento de eje para fallos de corriente del motor y del sistema de accionamiento
- ABB 3HAC13389-2 Unidad de contactor DSQC611 — contactor de hardware para encendido de motores
- ABB CE4T-10R-02 botón pulsador de parada de emergencia — dispositivo externo del circuito de parada
¿Reparar el codificador o sustituir el motor?
Un robot IRB 6640 que trabajaba en una celda de fundición a presión perdió su motor del eje 6. La causa no fue eléctrica: una temperatura ambiente elevada sostenida, combinada con la entrada de polvo, había degradado el codificador dentro del motor. En teoría, reparar el codificador es la opción más económica.
El equipo optó por instalar un motor original nuevo. El factor decisivo fue el tiempo de inactividad, no el costo de las piezas: reparar el codificador implica extraer el motor, desmontarlo, adquirir el codificador, volver a montarlo y verificarlo nuevamente, todo ello mientras la celda permanecía inactiva. Sustituir el motor completo devolvió al robot a la producción mediante una única intervención.
Cómo tomar la misma decisión: compare las horas que su línea permanecerá detenida frente a la diferencia de precio entre reparar y sustituir. Y si el entorno fue lo que provocó la falla del primer motor, también trate la causa subyacente —sellado, suministro de aire, temperatura ambiente—, o bien deberá repetir la misma tarea antes de mucho tiempo.
¿No está seguro de si su fallo requiere una nueva batería SMB, una placa SMB o un módulo de accionamiento? Envíenos el modelo de su robot, el tipo de controlador y el código de alarma.
Antes de realizar su pedido: lista de verificación pendiente de confirmación (TBC)
- [ ] Modelo de robot y tipo de controlador confirmados (IRC5 frente a IRC5C, versión de RobotWare)
- [ ] Registro completo de eventos exportado, incluidos los mensajes simultáneos
- [ ] Número de pieza del componente leído directamente de la etiqueta física de la unidad instalada, no de la memoria
- [ ] Si su robot utiliza una placa SMB o una configuración RMU101: confirme esto mediante la información del sistema de su controlador
- [ ] Intervalos SIS leídos directamente desde su propio controlador, no a partir de ninguna cifra publicada
- [ ] Se han abordado las causas ambientales (polvo, temperatura, cableado) o el reemplazo sufrirá el mismo destino
10. Preguntas frecuentes
¿Qué significa la alarma 20032 de ABB? La alarma 20032 significa que uno o más ejes de medición absoluta no están sincronizados: es necesario actualizar los contadores de revoluciones. Mueva los ejes a la posición de sincronización y actualice los contadores; la alarma en sí no indica una pieza rota.
¿Puedo seguir operando un robot con la alarma 50057? No. La alarma 50057 (eje no sincronizado) indica que la posición del eje tras el apagado está demasiado alejada de la posición anterior al apagado, y no se debe continuar la operación automática hasta que se actualicen nuevamente los contadores de revoluciones. La solución es procedimental, no requiere pedir piezas.
¿Cada cuánto tiempo debe reemplazarse la batería SMB de ABB? No existe un período fijo: depende del ciclo de trabajo y no está documentado públicamente; verifique en el registro de eventos y la información del sistema de su controlador. Una batería débil se manifiesta mediante alarmas de posición y calibración (20032, 50053, 50057) que aparecen alrededor de los ciclos de encendido/apagado.
¿Por qué sigue apareciendo la alarma 38103? la alarma 38103 vuelve a aparecer cuando la causa subyacente sigue presente, lo más habitual es un problema de cableado: una pantalla no conectada a tierra en ambos extremos, un cable dañado o un cable externo de eje no fabricado por ABB que no cumple con las especificaciones de ABB. Siga la lista oficial en orden (conectores → pantalla → interferencias → tarjetas); si el cableado es correcto, la tarjeta SMB o el ordenador del eje son los únicos componentes sospechosos restantes.
¿Resuelve un reinicio todos los fallos del IRC5? No. Un reinicio no elimina nada que tenga una causa física; solo borra el estado. La propia guía del manual para la alarma 10014 (fallo del sistema) indica analizar primero el registro de eventos y corregir el fallo subyacente. Si una alarma desaparece tras un reinicio y vuelve a aparecer, trate su reaparición como el diagnóstico definitivo.
¿Cómo borro el recordatorio de mantenimiento 10106? el código 10106 desaparece cuando se realiza el servicio y se restablece el contador correspondiente del SIS; se trata de un recordatorio de mantenimiento, no de un error que deba ignorarse. Si se modificó la fecha del sistema (10112), revise también el límite del calendario del SIS y los parámetros de advertencia para garantizar que los recordatorios basados en fechas vuelvan a activarse correctamente.
¿Qué piezas de repuesto debería mantener disponibles para un IRC5? Mantenga disponibles las piezas cuya avería detiene la producción y que pueden reemplazarse rápidamente in situ: una unidad de batería SMB, un pulsador de parada de emergencia y —según el tiempo de inactividad que pueda tolerar— una unidad informática, una placa SMB y un módulo de accionamiento. Los números exactos de pieza compatibles con sus máquinas no están documentados públicamente; verifique los registros de eventos y la información del sistema de su controlador antes de realizar el pedido.
11. ¿Todavía tiene dificultades? Envíenos su registro de eventos
¿Sigue viendo una alarma que no puede eliminar?
Envíenos su registro de eventos y los detalles de su controlador. Nuestro equipo le ayudará a identificar la unidad probablemente defectuosa y a confirmar el número de pieza correcto antes de que realice el pedido.
Consulte el manual de operación de ABB – Solución de problemas del IRC5, 3HAC020738-010, para obtener la lista completa de alarmas y la redacción oficial de cada código. Esta guía es un recurso independiente para la solución de problemas; las marcas comerciales y nombres de productos de ABB son marcas registradas de sus respectivos propietarios. El trabajo dentro del controlador debe ser realizado únicamente por personal calificado, con la alimentación eléctrica desconectada y el enlace de corriente continua descargado.

