
| État du produit | Neuve d’origine ou d’occasion d’origine. Veuillez confirmer l’état avec nous avant commande. |
| Informations sur l'expédition | Expédition mondiale via DHL, FedEx et UPS. 3-5 Jours ouvrables vers la plupart des destinations. Emballée avec film protecteur et carton renforcé. |
| Avantages pour l’acheteur |
|
| Emplacement de l’article | Expédition depuis Shanghai, Chine. Délai de livraison confirmé à la réception de votre demande. |
| Informations de paiement | PayPal, virement bancaire (T/T) et garantie commerciale Alibaba acceptés. Envoyez-nous votre demande pour obtenir un devis. |

plus de 12 000 pièces en stock, testées avant expédition, réponse sous 24 heures
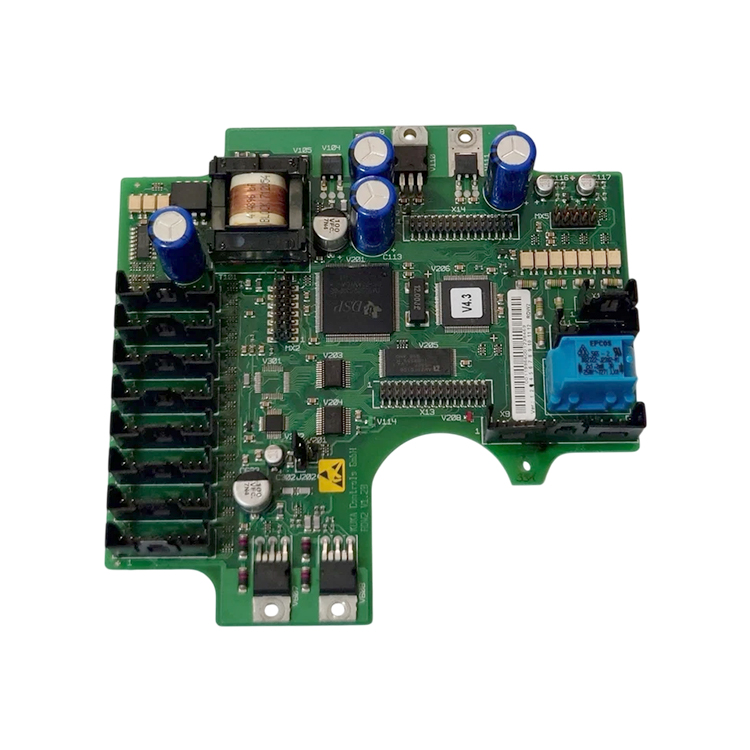
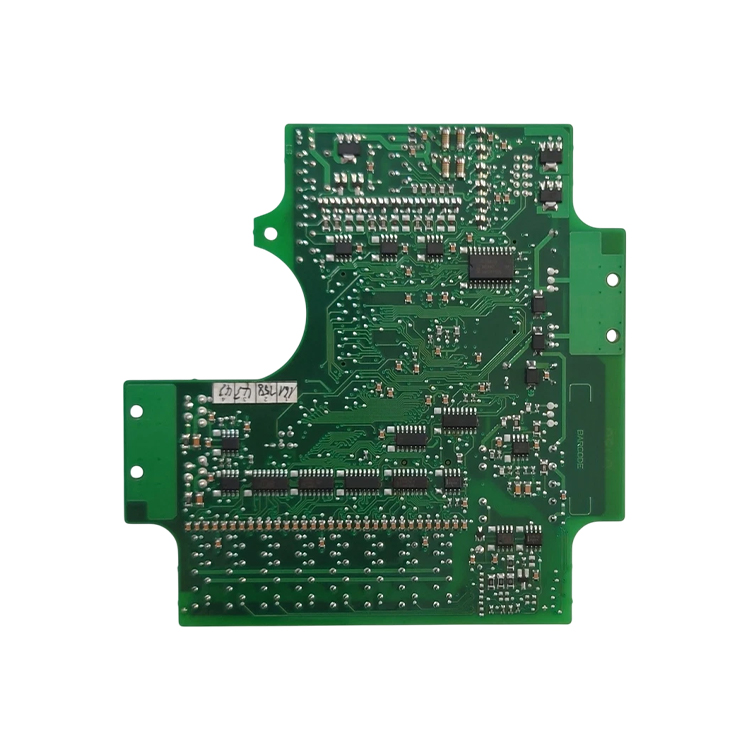
DemandeLe KUKA 00-119-966 est le convertisseur numérique de résolveur de la précédente génération de contrôleurs RDW, répertorié dans le catalogue KUKA sous la référence RDC 2 Resolver Digital Converter 120 MHz et également commercialisé sous le nom de carte RDW2. KUKA le décrit comme un convertisseur doté d’un processeur de signal numérique qui transforme des signaux analogiques en signaux numériques et qui est monté dans un boîtier RDC fixé sur le châssis de base du robot. Il s’agit du lien de rétroaction de position de la machine : les résolveurs installés sur les moteurs des axes délivrent des signaux analogiques sinus et cosinus ; cette carte les convertit en données numériques de position, que le contrôleur utilise pour chaque axe. L’unité pèse 0,176 kg et relève du code SH douanier 85389091. Comme une défaillance à cet endroit n’arrête ni l’entraînement ni le moteur, elle se manifeste sous forme de problème de position, de problème d’étalonnage ou de message de communication entre le contrôleur et la base du robot. Envoyez-nous le numéro d’article figurant sur la carte ou le numéro de série du robot, et nous confirmerons la compatibilité avant votre commande.
| Fabricant | KUKA (pièce détachée d’origine) |
| Numéro de pièce | 00-119-966 |
| Dénomination du catalogue | Convertisseur numérique de résolveur RDC 2, 120 MHz |
| Type | Carte convertisseur numérique de résolveur (RDC 2), également commercialisée sous le nom de carte RDW2 |
| Fonction | Convertit les signaux analogiques du résolveur des axes du robot en données numériques de position et les transmet au contrôleur |
| Traitement du signal | Processeur de signal numérique, 120 MHz |
| Position de montage | Boîtier RDC fixé sur le châssis de base du robot |
| POIDS À VIDE | 0,176 kg |
| Code SH douanier | 85389091 |
| Condition | Neuve d’origine ou d’occasion d’origine. Veuillez confirmer l’état avec nous avant commande. |
| Détails confirmés avant la livraison | La version du module et le robot d’origine sont vérifiées par rapport à l’unité présente dans votre armoire avant expédition. Envoyez-nous le numéro d’article figurant sur la carte ou le numéro de série du robot. |
Envoyez-nous le numéro d’article imprimé sur la carte, le numéro de série du robot ou une photo de l’étiquette, et nous confirmerons la correspondance avant votre commande.
Le côté entraînement d’un axe de robot est motorisé, mais la position de l’axe est mesurée ; sur cette génération, l’élément de mesure est un résolveur intégré au moteur. Un résolveur délivre deux signaux analogiques dont l’amplitude et la phase codent l’angle de l’arbre. Or le contrôleur ne peut pas traiter directement un signal analogique : un composant intermédiaire doit donc être placé entre le moteur et le contrôleur pour effectuer la conversion. C’est précisément la fonction du convertisseur résolveur-numérique (RDC). Le modèle 00-119-966 est l’unité KUKA assurant cette fonction sur la génération RDW. La désignation catalogue indique clairement sa nature : RDC 2, soit la deuxième génération de convertisseur résolveur-numérique, dotée d’un processeur de signal numérique (DSP) cadencé à 120 MHz. Selon KUKA, cette unité est montée dans un boîtier RDC fixé au bâti de base du robot — ce choix de conception vise à placer la carte électronique à proximité immédiate des résolveurs, afin que les données de position soient transmises vers l’armoire de commande via le câble de données, et non via les câbles d’entraînement qui transportent la puissance. Le boîtier RDC constitue l’enveloppe mécanique accueillant la carte et assurant sa connexion au robot ; la carte elle-même, logée à l’intérieur, est l’élément remplaçable. Du côté du contrôleur, ce lien se connecte au DSE (« drive computer »), l’ordinateur d’entraînement installé dans l’armoire. Les instructions d’utilisation KUKA pour le KR C2 ed05 traitent ce couple comme une seule unité de diagnostic : l’outil de diagnostic DSE-RDW s’ouvre depuis le menu Configuration > Service > DSE-RDW, et, une fois lancé, l’unité est adressée sous la référence 1.RDC2, avec des fonctions « Table », « Offset et symétrie » et « Vérification de la communication ». Cette dernière précise que le RDC envoie des mots de données au DSE selon un cycle de 125 microsecondes — rythme fondamental de toute la chaîne de positionnement, expliquant pourquoi une seule transmission défaillante est détectable par le contrôleur. Une autre caractéristique technique revêt de l’importance lors d’un remplacement : le contenu de la mémoire EEPROM intégrée à l’unité RDC peut être écrasé, et ne peut pas être restauré simplement par un redémarrage du système. L’unité embarque donc des données propres qui doivent être réécrites après son remplacement. C’est pourquoi chaque convertisseur est identifié à la fois par son numéro d’article et par le robot d’origine, et c’est cette double identification que nous vérifions systématiquement avant expédition d’un remplacement.
Les instructions d'utilisation du robot KUKA KR C2 ed05 définissent les opérations à effectuer après un remplacement, et c'est cette partie que l'acheteur doit planifier. La fonction Décalage et symétrie comporte une touche logicielle « Définir les valeurs par défaut », et le manuel précise que ces valeurs par défaut doivent être réinitialisées après le remplacement des moteurs, après le remplacement du module RDC et après des erreurs sporadiques de codeur. Le tableau RDC affiche également les données de mesure et de configuration du module, avec une touche logicielle « Exporter », ce qui permet de lire l'état de l'ancien module avant son retrait. Le manuel indique en outre que le contenu de la mémoire EEPROM intégrée dans l'unité RDC peut être écrasé et ne peut pas être restauré simplement par un redémarrage du système ; il est donc nécessaire de saisir à nouveau le numéro de robot sur le nouveau module, puis de procéder au calibrage des axes. Veuillez nous contacter en indiquant le code d'erreur affiché sur votre contrôleur afin que nous puissions effectuer un diagnostic précis de votre armoire électrique. Du point de vue pratique pour l'acheteur, la carte électronique constitue la partie peu coûteuse de cette réparation, tandis que la procédure représente la part la plus onéreuse ; une équipe de service qui planifie à l'avance les trois étapes suivantes — réinitialisation des valeurs par défaut, saisie du numéro de robot et calibrage des axes — permettra de remettre la machine en production lors d'une seule intervention.
Demandez un devis : envoyez-nous votre numéro de pièce (00-119-966) ou le numéro de série du robot, et nous vous confirmerons la version du module, sa compatibilité et le délai de livraison avant commande.
Si vous avez des suggestions, veuillez nous contacter
Contactez-nous

Copyright © SongWei Robotics All Rights Reserved - Politique de confidentialité