
| उत्पाद की स्थिति | नया या असली, या इस्तेमाल किया हुआ। कृपया ऑर्डर करने से पहले हमसे स्थिति की पुष्टि कर लें। |
| शिपिंग जानकारी | दुनिया भर में DHL, FedEx और UPS के माध्यम से शिपिंग। 3-5 कार्य दिवस अधिकांश गंतव्यों के लिए। सुरक्षात्मक फिल्म और मजबूत कार्टन में पैक किया गया। |
| खरीदार लाभ |
|
| आइटम स्थान | शिपिंग चीन के शंघाई से की जाती है। डिलीवरी का समय आपकी पूछताछ के बाद ही बताया जाएगा। |
| भुगतान जानकारी | PayPal, T/T और Alibaba Trade Assurance स्वीकार किए जाते हैं। मूल्य निर्धारण के लिए अपनी पूछताछ भेजें। |

12,000+ भाग स्टॉक में, शिपिंग से पहले परीक्षण किया गया, 24 घंटों के भीतर उत्तर दिया जाएगा
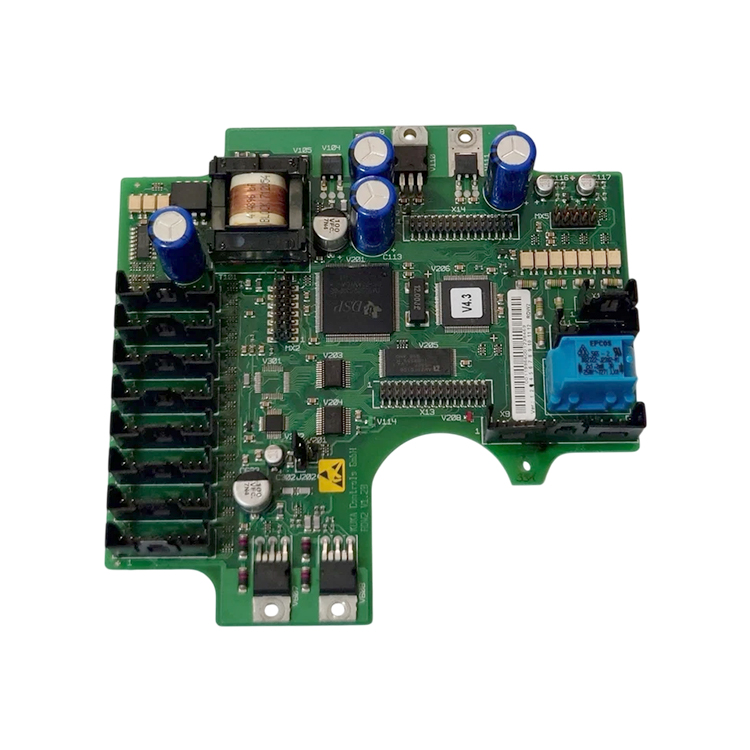
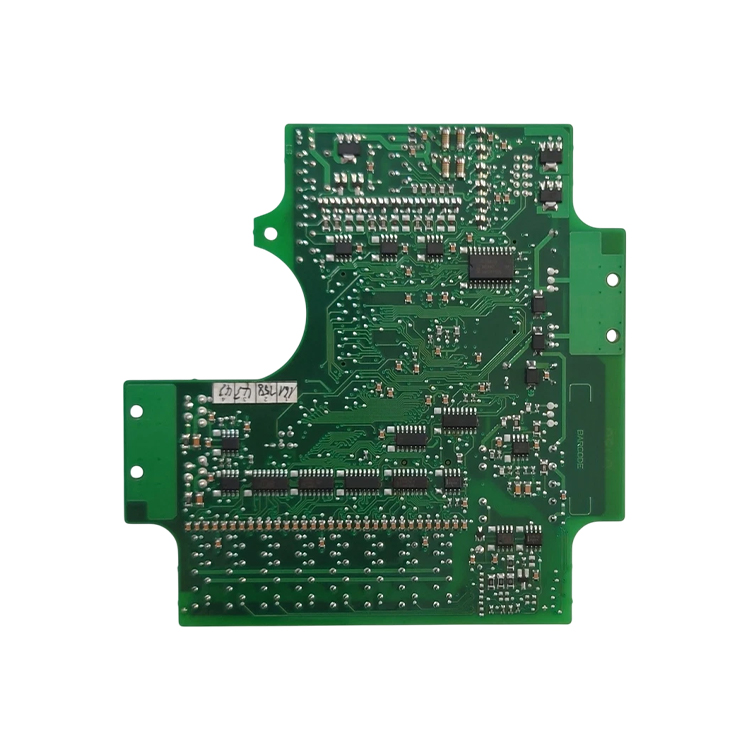
पूछताछकुका 00-119-966 पिछली आरडीडब्ल्यू नियंत्रक पीढ़ी का रिज़ॉल्वर डिजिटल कनवर्टर है, जिसे कुका कैटलॉग में आरडीसी 2 रिज़ॉल्वर डिजिटल कनवर्टर 120 मेगाहर्ट्ज़ के रूप में सूचीबद्ध किया गया है और जिसे आरडीडब्ल्यू2 बोर्ड के रूप में भी बेचा जाता है। कुका इसे एक ऐसे कनवर्टर के रूप में वर्णित करता है जिसमें एक डिजिटल सिग्नल प्रोसेसर होता है जो एनालॉग सिग्नल को डिजिटल सिग्नल में बदलता है और जिसे रोबोट के आधार फ्रेम पर एक आरडीसी बॉक्स में लगाया जाता है। यह मशीन का स्थिति प्रतिक्रिया संबंध है: अक्ष मोटरों पर लगे रिज़ॉल्वर एनालॉग साइन और कोसाइन सिग्नल प्रदान करते हैं, यह बोर्ड उन्हें डिजिटल स्थिति डेटा में बदल देता है, और नियंत्रक प्रत्येक अक्ष के लिए उस डेटा का उपयोग करता है। इस इकाई का वजन 0.176 किलोग्राम है और इसका कस्टम्स एचएस कोड 85389091 है। चूँकि यहाँ की कोई खराबी ड्राइव या मोटर को नहीं रोकती है, इसलिए यह एक स्थिति समस्या, एक मास्टरिंग समस्या या नियंत्रक और रोबोट आधार के बीच एक संचार संदेश के रूप में प्रकट होती है। कृपया हमें बोर्ड पर लेख संख्या या रोबोट क्रमांक भेजें, ताकि हम आपके ऑर्डर से पहले मिलान की पुष्टि कर सकें।
| निर्माता | कुका (मूल स्पेयर पार्ट) |
| भाग की संख्या | 00-119-966 |
| कैटलॉग नाम | आरडीसी 2 रिज़ॉल्वर डिजिटल कनवर्टर 120 मेगाहर्ट्ज़ |
| प्रकार | रिज़ॉल्वर डिजिटल कनवर्टर बोर्ड (आरडीसी 2), जिसे आरडीडब्ल्यू2 बोर्ड के रूप में भी बेचा जाता है |
| कार्य | रोबोट अक्षों के एनालॉग रिज़ॉल्वर संकेतों को डिजिटल स्थिति डेटा में परिवर्तित करता है और उन्हें नियंत्रक को भेजता है |
| संकेत आगे बढ़ाना | डिजिटल सिग्नल प्रोसेसर, 120 मेगाहर्ट्ज़ |
| माउंटिंग स्थिति | रोबोट के आधार फ्रेम पर आरडीसी बॉक्स |
| शुद्ध भार | 0.176 किलोग्राम |
| कस्टम्स एचएस कोड | 85389091 |
| स्थिति | नया या असली, या इस्तेमाल किया हुआ। कृपया ऑर्डर करने से पहले हमसे स्थिति की पुष्टि कर लें। |
| आपूर्ति से पहले विवरण की पुष्टि की गई | हम शिपमेंट से पहले आपके कैबिनेट में मौजूद यूनिट के साथ मॉड्यूल संस्करण और उस रोबोट की पुष्टि करते हैं जिससे यह आया है। कृपया हमें बोर्ड पर अंकित लेख संख्या या रोबोट क्रमांक भेजें। |
कृपया बोर्ड पर छपी लेख संख्या, रोबोट क्रमांक या लेबल की एक तस्वीर भेजें, और हम आपके ऑर्डर से पहले मिलान की पुष्टि कर देंगे।
रोबोट अक्ष की ड्राइव साइड को चलाया जाता है, लेकिन अक्ष की स्थिति को मापा जाता है, और इस पीढ़ी में मापन तत्व मोटर में एक रिज़ॉल्वर है। एक रिज़ॉल्वर दो एनालॉग संकेत उत्पन्न करता है, जिनके आयाम और कला में शाफ्ट के कोण का डेटा होता है, और नियंत्रक एनालॉग संकेत के साथ काम नहीं कर सकता, इसलिए मोटर और नियंत्रक के बीच कुछ ऐसा होना चाहिए जो रूपांतरण करे। यह कार्य रिज़ॉल्वर डिजिटल कनवर्टर का है, और 00-119-966 KUKA की वह इकाई है जो RDW पीढ़ी में यह कार्य करती है। कैटलॉग का नाम बताता है कि यह क्या है: RDC 2, रिज़ॉल्वर डिजिटल कनवर्टर की दूसरी पीढ़ी, जिसमें 120 मेगाहर्ट्ज़ पर चलने वाला एक डिजिटल सिग्नल प्रोसेसर है। KUKA कहता है कि यह इकाई रोबोट के आधार फ्रेम पर एक RDC बॉक्स में लगाई गई है, जो डिज़ाइन का मुख्य बिंदु है: बोर्ड मशीन के अंदर स्थित है, रिज़ॉल्वर के निकट, और स्थिति का डेटा ड्राइव केबल्स के बजाय डेटा केबल के माध्यम से कैबिनेट तक पहुँचता है, जो केवल शक्ति ले जाती हैं। RDC बॉक्स वह आवास है जो बोर्ड को स्थान देता है और उसे रोबोट से जुड़ने का माध्यम प्रदान करता है, और इसके अंदर का बोर्ड प्रतिस्थापन योग्य घटक है। इस कड़ी के नियंत्रक वाले सिरे पर DSE है, जो कैबिनेट में स्थित ड्राइव कंप्यूटर है, और KR C2 ed05 के लिए KUKA के संचालन निर्देश इस जोड़ी को एक नैदानिक इकाई के रूप में मानते हैं: DSE-RDW नैदानिक उपकरण को सेटअप, सेवा, DSE-RDW के तहत खोला जाता है, और इसके अंदर मॉड्यूल को 1.RDC2 के रूप में संबोधित किया जाता है, जिसमें एक तालिका, एक ऑफ़सेट और सममिति कार्य तथा एक संचार जाँच कार्य होता है। संचार जाँच कार्य कहता है कि RDC, 125 माइक्रोसेकंड के चक्र में DSE को डेटा शब्द भेजता है, जो पूरी स्थिति श्रृंखला का हृदयस्पंदन है और इसलिए एक भी विफल प्रेषण नियंत्रक के लिए दृश्यमान हो जाता है। प्रतिस्थापन के लिए महत्वपूर्ण डिज़ाइन का एक और गुण यह है कि RDC इकाई में EEPROM की सामग्री को ओवरराइट किया जा सकता है और इसे सिस्टम को पुनः आरंभ करने मात्र से पुनः प्राप्त नहीं किया जा सकता, इसलिए मॉड्यूल में अपना स्वयं का डेटा होता है जिसे प्रतिस्थापन के बाद पुनः लिखना आवश्यक होता है। यही कारण है कि एक कनवर्टर को उसके लेख संख्या और उस रोबोट के अनुसार पहचाना जाता है जिससे वह आया है, और यही हम प्रतिस्थापन भेजने से पहले पुष्टि करते हैं।
कुका केआर सी2 एडी05 के संचालन निर्देश बताते हैं कि मोटरों के बदलाव के बाद क्या करना है, और यह वह हिस्सा है जिसकी खरीदार को योजना बनानी चाहिए। ऑफ़सेट और सममिति कार्य में 'डिफ़ॉल्ट मान सेट करें' का सॉफ़्टकी शामिल है, और मैनुअल में कहा गया है कि डिफ़ॉल्ट मानों को मोटरों के बदलाव के बाद, आरडीसी मॉड्यूल के बदलाव के बाद और अविरल एन्कोडर त्रुटियों के बाद सेट किया जाना चाहिए। आरडीसी टेबल में मॉड्यूल के मापन और कॉन्फ़िगरेशन डेटा भी दिखाए गए हैं, जिन्हें निकालने के लिए 'एक्सपोर्ट' का सॉफ़्टकी उपलब्ध है, इसलिए पुराने मॉड्यूल को हटाने से पहले उसकी वर्तमान स्थिति पढ़ी जा सकती है। मैनुअल में आगे कहा गया है कि आरडीसी इकाई में ईईप्रोम की सामग्री को ओवरराइट किया जा सकता है और इसे सिस्टम को पुनः आरंभ करने मात्र से पुनः प्राप्त नहीं किया जा सकता है, इसलिए नए मॉड्यूल पर रोबोट संख्या पुनः सेट करनी होगी और उसके बाद अक्षों का मास्टरिंग करना होगा। कृपया अपने कंट्रोलर पर प्रदर्शित त्रुटि कोड के साथ हमसे संपर्क करें ताकि आपके कैबिनेट का सटीक निदान किया जा सके। खरीदार के लिए व्यावहारिक बिंदु यह है कि इस मरम्मत में बोर्ड सस्ता हिस्सा है और प्रक्रिया इसका महंगा हिस्सा है, और एक सेवा टीम जो डिफ़ॉल्ट मान सेट करने, रोबोट संख्या लिखने और अक्षों के मास्टरिंग के तीन चरणों की पूर्व-योजना बनाती है, वह मशीन को एक ही दौरे में उत्पादन में वापस ला सकती है।
आवेदन करें| अपना भाग संख्या (००-११९-९६६) या रोबोट श्रृंखला संख्या भेजें, और हम आपके ऑर्डर से पहले मॉड्यूल के संस्करण, फिट और नेतृत्व समय की पुष्टि कर देंगे।
यदि आपके कोई सुझाव हैं, तो कृपया हमसे संपर्क करें
हमसे संपर्क करें
