
| Condizione del prodotto | Nuovo originale o usato originale. Conferma la condizione con noi prima dell’ordine. |
| Informazioni sulla spedizione | Spedizione in tutto il mondo tramite DHL, FedEx e UPS. 3-5 giorni lavorativi destinata alla maggior parte delle località. Imballaggio con pellicola protettiva e scatola rinforzata. |
| Vantaggi per l'acquirente |
|
| Ubicazione dell'articolo | Spedizione da Shanghai, Cina. Tempi di consegna confermati alla ricezione della vostra richiesta. |
| Informazioni sul pagamento | Accettati PayPal, bonifico bancario (T/T) e Alibaba Trade Assurance. Inviare la vostra richiesta per ricevere un preventivo. |

oltre 12.000 ricambi disponibili a magazzino, testati prima della spedizione, risposta entro 24 ore
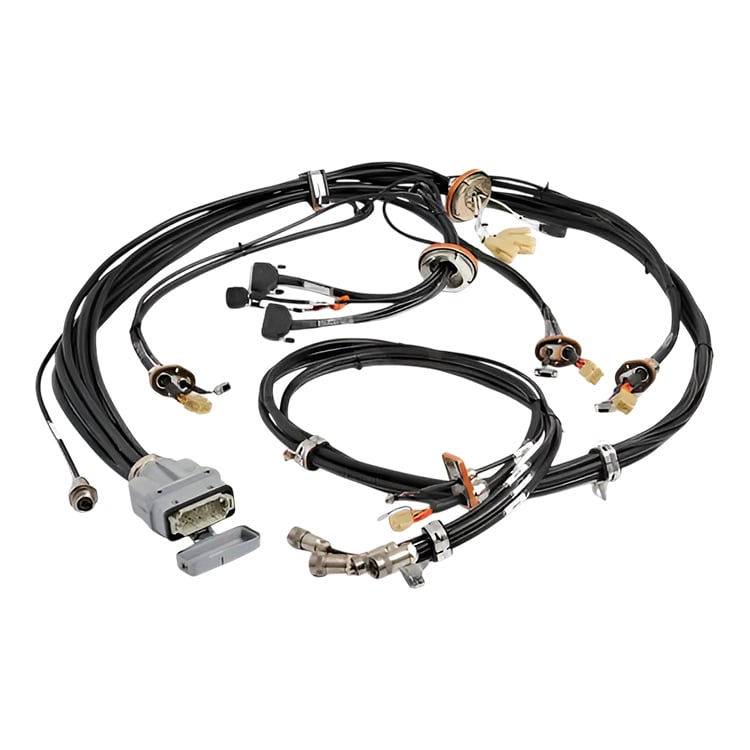
RichiestaL’ABB 3HAC8009-1 è il gruppo cavo manipolatore per i robot ABB IRB 6400R. ABB lo elenca nel proprio catalogo ricambi come «gruppo cavo manipolatore»: si tratta del cablaggio completo per alimentazione e segnali all’interno del manipolatore, che va dalla base fino al braccio superiore e al polso. Viene fornito come un’unica unità preassemblata, con i connettori originali già montati in fabbrica; pertanto, sostituisce l’intero cablaggio come singola unità, non come insieme di cavi separati. Inviaci il numero di serie del robot e il numero articolo riportato sull’etichetta del gruppo cavo: verifichiamo la corrispondenza prima che tu effettui l’ordine.
| Numero di parte | 3HAC8009-1 |
| Produttore | ABB (ricambio originale) |
| Nome catalogo ABB | Gruppo cavo manipolatore |
| Tipo | Gruppo cavo manipolatore (unità cavo robot) — cablaggio interno per alimentazione e segnali del manipolatore, fornito come un’unica unità completa |
| Compatibilità | Robot ABB IRB 6400R. Inviateci il numero di serie del robot e il numero articolo riportato sull’etichetta del cavo, e confermiamo la corrispondenza prima che effettuiate l’ordine. |
| Peso netto | 8,94 kg |
| Peso lordo | 9,3 kg |
| Denominazione tipo ABB | 55x37x18 |
| Codice doganale HS | 85444290 |
| Quantità minima di ordine | 1 pezzo |
| Paese di origine | Repubblica Ceca (CZ) |
| Condizione | Nuovo originale o usato originale. Conferma la condizione con noi prima dell’ordine. |
Inviate il numero di serie del robot e il numero articolo stampato sull’etichetta del cavo, e confermiamo la corrispondenza prima che effettuiate l’ordine.
Un manipolatore robotico contiene molte linee di alimentazione e di segnale che devono flettersi migliaia di volte su ogni asse. Far passare ogni conduttore in modo sciolto creerebbe un intreccio rigido e soggetto a guasti. ABB raggruppa queste linee in un’unica unità cablata definita, in modo che i cavi si muovano come un fascio controllato: ciò protegge i conduttori dall’abrasione e mantiene ordinato il percorso interno del manipolatore, evitando un groviglio di cavi sciolti. Sul modello IRB 6400R questo fascio passa attraverso la base, il braccio inferiore e il braccio superiore, dove deve seguire il movimento del braccio in ogni posizione consentita, trasportando contemporaneamente l’alimentazione dei servomotori, i segnali di misura e i segnali lato cliente necessari alla cella sul flangia utensile.
L’unità è un ricambio specifico associato a un solo tipo di robot, quindi non è universale. Piuttosto che confrontarla in base all’aspetto esteriore, il metodo affidabile consiste nell’etichetta presente sul fascio da sostituire e nel numero di serie del robot da cui proviene: inviaci entrambi i dati e li verificheremo rispetto al database dei ricambi ABB prima che tu effettui l’ordine.
Prima della rimozione: isolare e bloccare l’alimentazione del robot e verificare che il numero articolo del fascio cavi corrisponda al numero seriale del robot. Fotografare ed etichettare ogni connettore e il relativo percorso prima di rimuovere il fascio cavi; mantenere il nuovo fascio cavi lontano da parti mobili e da fonti di calore; controllare che i connettori si aggancino correttamente. Dopo l’installazione, far funzionare il robot in modalità manuale a velocità ridotta e verificare che gli assi si muovano regolarmente senza sollecitare i connettori, prima di riportare la cella in produzione.
Richiedi un Preventivo: Inviaci il numero di serie del tuo robot e il numero articolo riportato sull’etichetta del cavo (3HAC8009-1). Confermiamo condizione, compatibilità e tempi di consegna, quindi ti invieremo un preventivo — prima che tu effettui qualsiasi ordine.
Se si hanno suggerimenti, contattarci pure
Contattaci

Copyright © SongWei Robotics All Rights Reserved - Informativa sulla privacy