
予期せぬ停止は、1分あたりコストを増加させます。保守エンジニアが最初に確認する画面の上部には、いつも同じ問いかけが表示されます。 このアラームの意味は、実際には何でしょうか? IRC5のイベントログを正しく読み取ること——再起動して運を試すのではなく——は、10分で直るトラブルと、部品交換を繰り返す試行錯誤で1日を費やすことの違いを生むことが多いです。本ガイドでは、IRC5のメンテナンス担当者が最も頻繁に遭遇するアラームコードについて、それぞれの意味、根本原因の特定方法、および交換が必要な部品を示唆する故障の判断基準を解説します。
表記に関する注意: アラームの表記はABB社の仕様に従っています。 『操作マニュアル – IRC5トラブルシューティング』 (ドキュメント番号:3HAC020738-010、リビジョンV、RobotWare 6.03)。本ガイドの英語メッセージは、公式中国語版から翻訳したものであり、お客様のコントローラーに表示されるテキストとは若干異なる場合があります。必ずご使用のコントローラーのイベントログおよびシステム情報と照合してください。
1.IRC5イベントログの読み方
イベントログは、FlexPendant(ロガー/イベントビューアー)または接続済み・仮想環境のRobotStudio上で確認できます。各エントリには、セットとして読み取るべき5つの情報が含まれています:
| フィールド | それが示す意味 |
|---|---|
| イベント番号 | コード(例: 38103— 何がトリガーとなったか |
| お問い合わせ内容 | 状態の簡単な説明 |
| 結果 | システムが遷移した状態(例:モーター停止、システム障害) |
| 可能性のある原因 | 原因として考えられる公式リスト(優先順位順) |
| 推奨行動 | ABBが定めた公式の点検手順(実施順序通り) |
迅速な診断と遅い診断を分けるのは、次の2つの習慣です。まず、 同時発生している事象を確認する ——ログでは複数のメッセージが同一時刻にタイムスタンプされることがあり、2行目や3行目に真の原因が記載されていることが多い。次に、 最初 エラーを単独の最終事象ではなく、一連の事象の一部として捉え、その起点として扱うことです。下流側で発生するアラームは、しばしば原因ではなく、結果であることが多いからです。
現場メモ:「通信不能」が3種類の異なる故障を示す場合
メンテナンスチームから、IRC5コントローラーの通信が途絶え、FlexPendantへの応答も停止したとの連絡がありました。イベントログはメインコンピュータを指しており、このユニットを交換することが最も自然な第一対応に思われました。しかし、部品発注の前に基板を取り外して点検したところ、以下の3種類の独立した故障が見つかりました:
- イーサネットインタフェース回路のピンの酸化および半田不良 送信および受信信号を中断する。
- 容量が低下した老朽化した低電圧フィルタコンデンサ デジタル電源に通信ICが許容できないレベルを超えるリップルを残す。
- 通信端子ストリップ上の摩耗したスプリング接触部 接触抵抗が高すぎて通信リンクの品質が劣化する。
これらの3つの原因のいずれも、イベントログには記録されなかった。しかし、これらが複合的に作用した結果、単一の症状——通信不能——が発生した。基板レベルの故障が確認された後、サービス可能なメインコンピュータ(例: ABB 3HAC041443-003 DSQC639 コンピュータユニット )にモジュールを交換し、ハーネスの端子接続を再施工した。その後、セルを2時間運転し、繰り返しの起動/停止サイクルを実施して、通信リンクが安定して維持されることを確認した。
この事例が示すもの: アラームは、症状が発生した場所を示すものであり、その原因を示すものではありません。基板の交換を依頼する前に、物理層(コネクタ、接点、電源品質)を確認してください。また、コントローラモジュール内部での部品レベル修理は専門的な作業です。現場で基板レベルの修理を試みるよりも、ユニット全体を交換するほうが、迅速かつ安全です。
位置決めおよびキャリブレーションに関するアラーム
この種類のアラームは、IRC5が電源投入後に動作しない最も一般的な原因です。その多くは、シリアル測定基板(SMB)システムおよびそのバッテリーに起因します。
| コード | お問い合わせ内容 | その意味するところ | 公式対応 |
|---|---|---|---|
| 20032 | リボリューションカウンタが更新されていません | 1つ以上の絶対位置検出軸が同期されていません | 各軸を同期位置に移動させ、リボリューションカウンタを更新してください |
| 50057 | ジョイントが同期されていません | 電源オフ後、ジョイントの位置が電源オフ直前の位置から大きくずれています | 再度、リボリューションカウンタを更新してください |
| 50053 | 回転カウンターの差が大きすぎます | 電源オフ時にアームを手動で移動したか、SMB、リゾルバー、またはケーブルに異常があります | 1) 回転カウンターを更新します 2) リゾルバーおよびケーブルを確認します 3) SMBを点検し、異常があれば交換します |
| 50296 | マニピュレーターのメモリデータの不一致 | データまたはシリアル番号の不一致。SMBまたはコントローラーの交換、あるいは設定変更が原因です | 正しい設定データおよびシリアル番号であることを確認してください。以下の説明に従ってデータを転送します |
| 20034 | マニピュレーターのメモリが正常ではありません | SMBのデータとコントローラーのデータが一致していません(SMB/コントローラー交換後、または手動によるメモリクリア後) | IRC5オペレーティングマニュアルに従って、マニピュレーターのメモリを更新してください |
| 10039 | マニピュレーターのメモリが正常ではありません(起動時) | 起動時に同じ不一致が検出されました | マニピュレータのメモリを更新してください |
一方、正常な起動では次のようになります 10038 – マニピュレータメモリは正常です 夜間の停電などによりSMBデータが保持されたかどうかを確認する際に、有用な比較となります。 共通の対処法です。 これらのエントリの多くは、以下の指示で終わっています: 回転カウンタを更新する 。ロボットが単に電源オフになった場合(またはメンテナンス中に手動で移動された場合)、これだけで問題は解決します。アラームが繰り返し発生する場合、あるいは38103形式の通信関連イベントと同時に発生する場合は、計測チェーン全体に問題がある可能性があります。まず最初に確認すべきは、 ABB 3HAC044075-001 SMBバッテリユニット 電池残量が低下すると、SMBに保存されたデータが損なわれ、まさにこれらのキャリブレーションアラームとして表示されます。電池寿命については公式の文書は公開されていません。ご使用のコントローラーのイベントログおよびシステム情報で確認してください。
SMBまたはコントローラーのハードウェアを交換する場合 50296専用の場合、FlexPendantでコントローラーに正しい設定データおよびシリアル番号が読み込まれているか確認してください。他のマニピュレータから取り外したSMBを装着する場合は、まずFlexPendantからSMBのメモリをクリアし、その後コントローラーからデータを転送してください(逆の手順は不可)。
3.SMBおよび計測システムのアラーム
| コード | お問い合わせ内容 | 影響(改訂版V) | 公式な原因 |
|---|---|---|---|
| 38103 | SMBとの通信喪失 | システムが システム障害状態に移行 州 | 接触不良またはケーブル(シールド)の損傷 — 特にABB製以外の外部軸用ケーブルを使用している場合;SMB基板または軸コンピューターの故障 |
公式推奨の対応手順は、診断順に並べられたリスト形式で示されています。
- 回転カウンターをリセットします。
- SMBと軸コンピューター間の配線が正しく接続されており、ABB仕様を満たしていることを確認します。
- シールドは両端で接地(ボンディング)されていることを確認します。
- 配線を強い電磁干渉源から離して配置します。
- 不具合のあるユニットは交換します。
費用が最もかからない項目から順に、このリストに対応していきます。 コネクターやケーブルシールドの交換は数分で済みますが、基板の交換には費用とダウンタイムが伴います。非ABB製ケーブルに関する警告は特に強調する必要があります。シールドがABB仕様通りに接地されていない軸用ケーブルは、エラー38103が再発する典型的な原因です。点検の結果、計測ハードウェア自体に問題があると判断された場合、関係するユニットは以下のとおりです。 ABB 3HAC031851-001 DSQC 633A SMBユニット 、 ABB 3HAC12815-1 DSQC601 軸コンピューター 、またはロボットが使用する場合の ABB 3HAC044168-001 RMU101 シリアル測定基板 どの基板が搭載されているかは公表されていません。コントローラのイベントログおよびシステム情報で確認してください。
4.モーションおよび衝突アラーム
| コード | お問い合わせ内容 | 公式な意味 | 公式な対応 |
|---|---|---|---|
| 50056 | 関節衝突 | 低速または停止中の実際のトルクが指令値を超過した状態。機械的干渉(アームの詰まり)またはハードウェア異常の可能性あり | アームに詰まりがないか確認すること。ハードウェアの状態を確認すること。その他のハードウェア関連のイベントログも確認すること |
| 50055 | 関節負荷過大 | 負荷データの不正、加速度の過大、外部からの強い加工力、低温、またはハードウェアの故障 | 負荷データを確認してください。加速度または速度を低下させ、ハードウェアを点検してください。 |
| 50052 | ジョイント速度エラー | システムエラーまたは競合 | ジョイントおよびハードウェアのチューニングパラメーター、および外部力の状態を確認し、プログラムされた速度を低下させてください。 |
アラーム50056は、電気的要因を調べる前にまず物理的な状態を確認することを推奨しています。たとえば、アームが治具に接触しているだけでも、ドライブ部品の劣化と同様のアラームが発生します。キャビネットを開ける前に、同時発生しているハードウェアイベントを確認してください。
アラーム50055では、以下の「 低温 原因」に注意してください——月曜日の朝、冷えた工場内で稼働するロボットは、金曜日には問題なく動作していたにもかかわらず、ジョイント負荷アラームを実際にトリガーすることがあります。コントローラーのイベントログおよびシステム情報と照合して、確実に確認したうえで部品の注文を行ってください。
5.ドライブおよびモーターに関するアラーム
34316 — モーター電流エラー
結果:システムは「 モーター停止 」に移行します。公式に特定された5つの原因(公式順)は以下のとおりです:
- 設定ファイル内のモーターデータが不正確
- モーターケーブルの接続不良または損傷
- 相間短絡またはアース短絡
- DCリンク電圧が低すぎる
- 商用電源電圧が仕様範囲外
推奨される対応策も同順で、まず設定データを確認し、次にモーターケーブル、その後短絡の有無、さらにイベントログにおけるDCリンクエラー、最後に供給電源を確認します。 まずイベントログを確認してください: 同時にDCリンク関連メッセージ(34402)が記録されている場合、優先順位が直ちに変更されます。
39504 — ブレーキ電源の過負荷
影響:修正されるまで動作不能。システムは「システム停止」状態に移行します。公認原因:ブレーキ電源ケーブルの短絡、外部軸ブレーキによる過大な電力消費、電源ユニットケーブルとドライブモジュールとの接続不良。対応手順は、ケーブルの確実な装着確認から外部軸全体の電流消費量の評価を経て、最終的に測定へと進みます。 ブレーキ用24 V電圧が仕様範囲内であることを確認してください (回路図については、IRC5製品マニュアルを参照してください)
34402 — DCリンク電圧が低すぎます
影響:故障が解消されるまで動作できません。システムは「モーター停止」状態になります。公認原因:整流器ユニットへの商用電源電圧が仕様外です。対応:他の電源関連のイベントログメッセージを確認する、商用電圧および許容範囲を確認する、変圧器ジャンパーの電圧設定(該当する場合)を検証する、ドライブモジュール内部のすべての三相部品(主電源スイッチ、フィルター、ヒューズ、接触器)およびその配線を点検する。
37001 — モータONコンタクタの作動エラー
影響:手動でも自動でも、いかなる機械ユニットも起動できません。公認された原因:コンタクタの運転回路が開放状態である、コンタクタの機械的または電気的故障、FlexPendantのイネーブルデバイスを早すぎたタイミングで操作した、あるいはシステム設定が不適切である。最初の公認対応措置は意図的に低技術的です:エラーを確認し、イネーブルデバイスを一時的に離してから約1秒後に再び押し込んでください。これでエラーが解消した場合は、人的要因による一時的な事象であり、ハードウェアの故障ではありません。それでも解消しない場合は、安全システムの配線、同時期に記録されたログメッセージ、およびモータONコンタクタリレーに対するシステム動作設定を確認してください。
⚠️ 公式安全警告(マニュアルからの内容を要約して掲載): 37001および20212の場合: 故障の原因を特定し、完全に除去するまで、ロボットの使用を継続しないでください。 また、ドライブモジュール内部での作業を行う際は、必ず電源を切断し、ロックアウトを行い、DCリンクの放電を待ってから作業を開始してください。作業は資格を有する担当者によって実施しなければなりません。
チェックがドライブまたは電源ハードウェアに該当した場合、交換用ユニットは以下のとおりです。 ABB 3HAC029818-001 DSQC 663 ドライブユニット オーバー ABB 3HAC13389-2 DSQC611 コンタクタユニット — どの部分で異常が検出されたかによって異なります。
6. 安全およびシステムアラーム
| コード | お問い合わせ内容 | 何が起きたかはわかりません | 公式復旧 |
|---|---|---|---|
| 10013 | 非常停止状態 | ES入力に接続された非常停止装置が開放された(内蔵:制御盤またはFlexPendant、または外部:ユーザー接続) | 停止を引き起こした装置を特定し、それを閉じる/リセットした後、制御モジュールから「モータON」に戻します。 |
| 10014 | システム障害状態 | 故障が多すぎます — FlexPendantまたはRobotStudioで同時発生イベントのログメッセージを確認してください | ログを分析し、根本原因の故障を修正した後、取扱説明書に従って再起動してください |
| 20212 | デュアルチャネル故障:ランチェーンを実行してください | 2つのランチェーンのうち、1つだけが閉じています — ランチェーン上のスイッチが故障しているか、正しく接続されていません | 配線および接続を確認してください。同時発生メッセージを用いて該当するスイッチを特定し、すべてのスイッチが正常に動作することを確認してください。緊急停止ボタンを押し続けた後、リセットしてチェーンを定義された状態に戻してください。緩みがない場合でも、故障しているスイッチは交換してください |
| 20600 | 非公式のRobotWareバージョンです | テスト/検証用ビルドが使用されています | 本番システムの場合、できるだけ早く正式なRobotWareリリース版をインストールしてください |
10013は故障ではなく診断コードです。停止回路が何らかの要因で開放されたことを示しており、ログがその原因を教えてくれます どちら側か — 内部デバイスは回路図上に記載されています。外部デバイスとは、お客様またはシステム構築者が配線したデバイスであり、故障した外部デバイスを指します。 ABB CE4T-10R-02 緊急停止プッシュボタン が一般的な交換部品です。これらのエラーコードが設定する状態は以下のとおりです:10013 は実行中のすべてのプログラムを即座に中断し、ロボット軸を機械式ブレーキで保持します。20212 はシステムを「SYS HALT(システム停止)」状態に移行させます。10014 はプログラム実行および手動ジョギングを再起動されるまで禁止します。20212 の場合、セクション5と同様の安全警告が適用されます:ロボットを再稼働させる前に、原因を特定し、故障を解消してください。
10014 には十分な注意が必要です。「再起動して確認する」が、公式の対応手順で最初に指示される行動です。 いいえ — ログ解析が第一ステップです。
7. 保守に関するリマインダー(10106~10112)およびSISカウンター
101xxシリーズは故障ではなく、単にサービス情報システム(SIS)によるカウント表示です。
| コード | 意味 |
|---|---|
| 10106 | 前回の保守から経過したカレンダーデイ数 — 保守時期到来 |
| 10107 | 次回保守までの残りカレンダーデイ数 |
| 10108 | 前回の点検から経過した運転時間に達しました — すぐに点検を実施してください |
| 10109 | 残りの運転時間 |
| 10110 | ギアボックスの点検が必要です |
| 10111 | ギアボックスの点検が遅れています |
| 10112 | システム日付/時刻が変更されました — SISカレンダー通知に影響が出ます |
以下の3つのカウンターが並列で動作しています: カレンダー時間 ,動作時間 、および ギアボックスの状態 。それぞれのカウンターに対しては、点検を実施し、該当するSISカウンターをリセットする必要があります。10112については、SISカレンダーの上限値および警告パラメーターを確認してください。
各点検間隔の内容は以下のとおりです: 公に文書化されていません。ご使用のコントローラーのイベントログおよびシステム情報で確認してください。すべての間隔は システムで設定可能 です。また、マニュアルでは意図的にカウンターをプレースホルダーとして記載しています。ご自身のコントローラーのSISディスプレイに表示される数値を読み取り、粉塵が多い環境や高温・低温などの過酷な環境下では、保守間隔を延長するのではなく短縮する必要があります。粉塵対策の第一歩はキャビネットの清掃であり、たとえば ABB 3HAC028815-001 ダストフィルター (該当するキャビネットに装備されている場合)もその一環です。
8.実践的な5ステップ故障診断手順
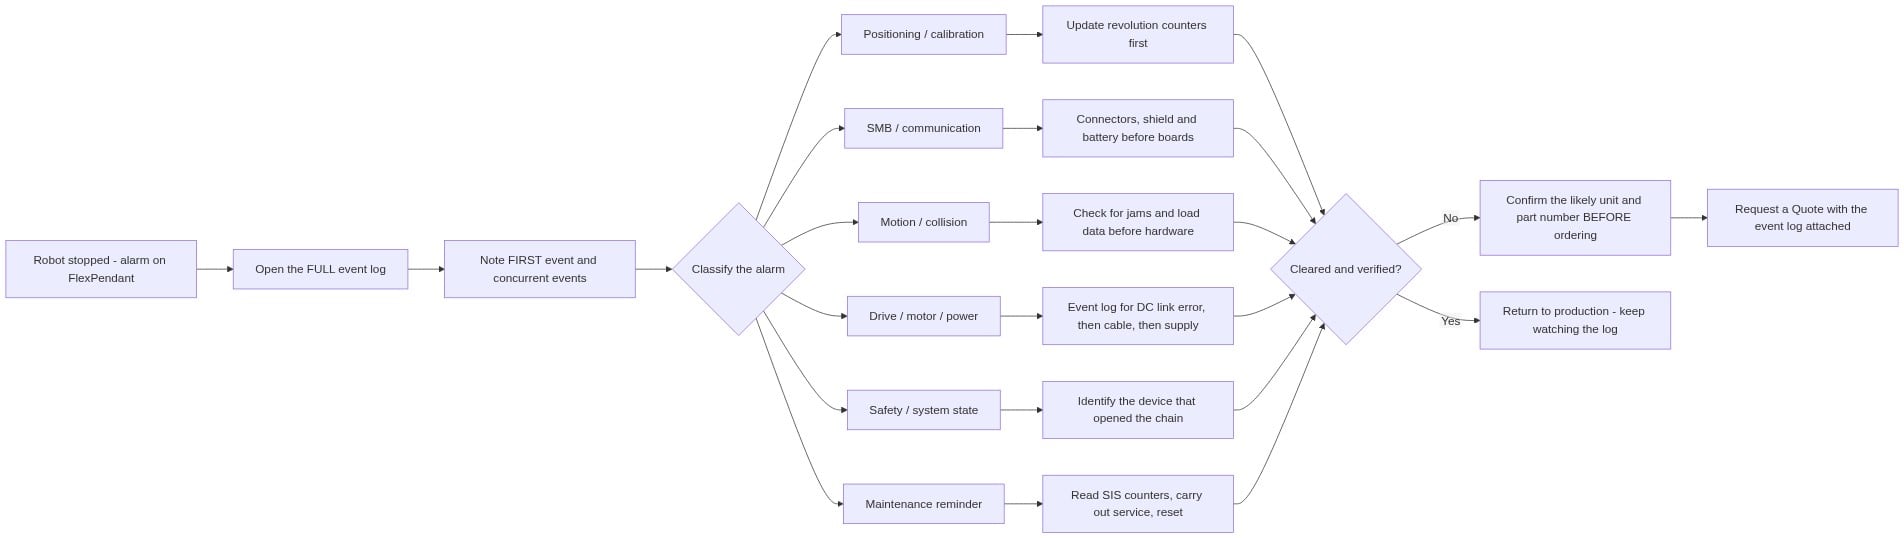
- イベントログを「全文」確認する —— 最後の1行だけではなく、最初のイベントおよび同時に発生したすべてのメッセージを確認します。
- 分類 アラームの種類:位置決め/通信/モーション/ドライブ/安全/保守。アラームの種別によって、確認すべき項目が異なります。
- まず最も安価な原因から確認する バッテリー → コネクタ → ケーブル → ボード。公式の対応手順(セクション2~6)は、すでにこの順序で記載されています。
- 再起動する前に確認してください。 「ハードウェア障害を解消した」と思われる再起動でも、実際には解消されておらず、単に発生時期が先延ばしされただけです。
- 修正後の動作確認 — 修正完了と判断する前に、セルを複数回起動・停止させ、ログを確認してください。
9.アラームが部品交換を要することを意味する場合
リセットして再開 vs 交換必須
| パターン | 通常は次のような意味です | あなたの出番です |
|---|---|---|
| 電源投入後にアラームが発生し、ロボットが手動で移動された | 同期が失われました | 回転数カウンターを更新 — 部品不要 |
| オペレーターによる対応後に10013/10014が発生 | システムの応答が正常です | デバイスをクリアし、再起動 — 部品不要 |
| ケーブル/シールドの点検後に38103が再発生 | 測定チェーンのハードウェア | SMBユニットまたは軸コンピュータ — まず最も安価な部品を交換 |
| モーターケーブルで位相対地短絡が確認された34316 | ケーブル/モーターの損傷 | ケーブルを先に、その後モーターを—ロボットモデル別に順序付け |
| 37001は、イネーブルデバイスの1秒間リトライを通過する | コンタクタまたはランチェーンスイッチ | コンタクタユニット/プッシュボタン—除外されるまで起動しないでください |
| 50053が繰り返し発生する | SMB、レゾルバ、またはケーブル | ケーブル点検後に不良部品を交換する |
統合部品リスト(本ガイドで言及されるユニット)
- ABB 3HAC041443-003 DSQC639 コンピュータユニット — メインコンピュータ;基板レベルで通信障害が確認された場合、このモジュールを交換します
- ABB 3HAC044075-001 SMBバッテリーユニット — SMBに保存されたデータを保護;電池残量が低下するとキャリブレーションアラームとして表示
- ABB 3HAC031851-001 DSQC 633A SMBユニット — マニピュレーターに搭載されたシリアル測定基板
- ABB 3HAC12815-1 DSQC601 アクシス・コンピュータ — キャビネット内に設置された測定チェーンコントローラー
- ABB 3HAC029818-001 DSQC 663 ドライブユニット — モータ電流およびドライブシステムの異常を検出する軸ドライブモジュール
- ABB 3HAC13389-2 DSQC611 コンタクターユニット — モーターON用コンタクター(ハードウェア)
- ABB CE4T-10R-02 非常停止ボタン — 外部ストップ回路装置
エンコーダの修理か、モーターの交換か?
ダイカストセルで稼働中のIRB 6640ロボットの軸6モーターが故障しました。原因は電気的ではなく、長期間にわたる高温環境と粉塵の侵入により、モーター内部のエンコーダが劣化したためです。単純なコスト比較では、エンコーダの修理の方が安価です。
チームは、純正の新品モーターを装着することを選びました。判断の決め手となったのは、部品価格ではなくダウンタイムでした。エンコーダ修理には、モーターの取り外し、分解、エンコーダの調達、再組み立て、再検証といった工程が必要であり、その間、セルは完全に停止したままとなります。一方、モーターを丸ごと交換すれば、1回の作業でロボットを生産に復帰させることができます。
同様の判断を下すには: ラインの停止時間(工数)と、修理と交換の価格差を天秤にかけましょう。また、最初のモーターの故障原因が環境要因であるなら、その根本原因(シールの強化、空気供給の改善、周囲温度の管理など)にも同時に対処しないと、短期間で同じ作業を繰り返すことになります。
故障の原因がSMBバッテリー、SMBボード、またはドライブモジュールの交換を要するかどうかお分かりでない場合 ロボットの型式、コントローラーの種類、およびアラームコードをお知らせください。
ご注文前の確認チェックリスト(未確定事項あり)
- [ ] ロボットの型式およびコントローラーの種類を確認済み(IRC5/IRC5C、RobotWareのバージョン)
- [ ] イベントログを完全にエクスポート済み(同時発生メッセージを含む)
- [ ] 装着済みユニットの 実機ラベルに記載された 部品番号を読み取った(メモリ内の情報ではなく)
- [ ] ロボットがSMBボード方式かRMU101構成かを、コントローラーのシステム情報と照合して確認済み
- [ ] SISインターバルを、公表されている数値ではなく、お客様ご自身のコントローラーから読み取った
- [ ] 環境要因(粉塵、温度、配線など)が原因で問題が発生している場合、それらを解消する必要があります。そうでないと、交換した部品も同様の状況で故障します
10. よくあるご質問(FAQ)
ABBのアラーム20032とは何ですか? アラーム20032は、1つ以上の絶対位置検出軸が同期されていないことを意味します。この場合、回転数カウンターの更新が必要です。各軸を同期位置まで移動させ、その後カウンターを更新してください。このアラーム自体は、部品の破損を示すものではありません。
アラーム50057が発生しているロボットをそのまま稼働させ続けても大丈夫ですか? いいえ。50057(ジョイントの非同期)は、電源オフ時のジョイント位置と、電源オフ直前の位置との間に大きなずれがあることを意味します。この状態では、回転数カウンターを再び更新するまで自動運転を継続してはいけません。対処は手順によるものであり、部品の交換は必要ありません。
ABBのSMBバッテリーは、どのくらいの頻度で交換すればよいですか? 明確な交換期間は定められていません。使用条件(デューティサイクル)によって異なり、公式には公開されていません。ご使用のコントローラーのイベントログおよびシステム情報から確認してください。バッテリーの劣化は、電源投入・遮断時に位置関係やキャリブレーションに関するアラーム(20032、50053、50057など)として現れます。
アラーム38103が繰り返し発生するのはなぜですか? 根本原因が解消されていない限り、アラーム38103は再発します。最もよく見られるのは配線の問題で、たとえばシールドが両端で接地されていない、ケーブルに損傷がある、またはABB仕様を満たさない非ABB製の外部軸用ケーブルを使用している場合です。公式のチェックリストに従い、順に確認してください(コネクタ → シールド → 電磁干渉 → ボード)。配線に問題がなければ、残る可能性のある原因はSMBボードまたは軸コンピュータです。
IRC5のすべてのエラーは、再起動で解消されますか? いいえ。再起動では、物理的な原因によるエラーは一切解消されません。再起動で解消されるのは、単にシステムの状態(ステート)のみです。マニュアルにも、エラー10014(システム障害)については、まずイベントログを解析し、根本原因を特定・修正するよう明記されています。再起動後に一時的に消えたアラームが再発した場合は、その再発を診断の手がかりとして扱ってください。
メンテナンス通知(アラーム10106)を解除するにはどうすればよいですか? 10106は、メンテナンス作業を実施し、関連するSISカウンターをリセットすると自動的に解除されます。これはエラーではなく、メンテナンスを促す通知です。なお、システム日付が変更された場合(10112)、SISのカレンダーリミットおよび警告パラメーターも併せて確認してください。これにより、カレンダーに基づく通知が正しく再表示されるようになります。
IRC5で常備しておくべき交換部品は何ですか? 生産を停止させる故障が発生し、現場で迅速に交換可能な部品を常備してください。具体的には、SMBバッテリーユニット、非常停止用プッシュボタン、および許容できるダウンタイムに応じて、コンピュータユニット、SMBボード、ドライブモジュールなどがあります。ただし、ご使用の機器に適合する正確な部品番号は公開されていません。注文前に、コントローラーのイベントログおよびシステム情報と照合してご確認ください。
11.それでも解決しない場合:イベントログをお送りください
依然として解除できないアラームが表示されていますか?
イベントログおよびコントローラーの詳細情報をご提供ください。当社チームが、最も可能性の高い不具合部品を特定し、注文前に正しい部品番号を確実にご確認いたします。
完全なアラーム一覧および各コードの公式表記については、ABB 操作マニュアル『IRC5 のトラブルシューティング』(3HAC020738-010)をご参照ください。本ガイドは、ABB 社が提供する公式文書とは独立したトラブルシューティング用リソースです。ABB のブランド名および製品名は、それぞれの所有者の商標です。コントローラ内部での作業は、電源を切断し、DC リンクの放電を確認したうえで、資格を有する担当者によって実施してください。

