
| État du produit | Neuve d’origine ou d’occasion d’origine. Veuillez confirmer l’état avec nous avant commande. |
| Informations sur l'expédition | Expédition mondiale via DHL, FedEx et UPS. 3-5 Jours ouvrables vers la plupart des destinations. Emballée avec film protecteur et carton renforcé. |
| Avantages pour l’acheteur |
|
| Emplacement de l’article | Expédition depuis Shanghai, Chine. Délai de livraison confirmé à la réception de votre demande. |
| Informations de paiement | PayPal, virement bancaire (T/T) et garantie commerciale Alibaba acceptés. Envoyez-nous votre demande pour obtenir un devis. |

plus de 12 000 pièces en stock, testées avant expédition, réponse sous 24 heures
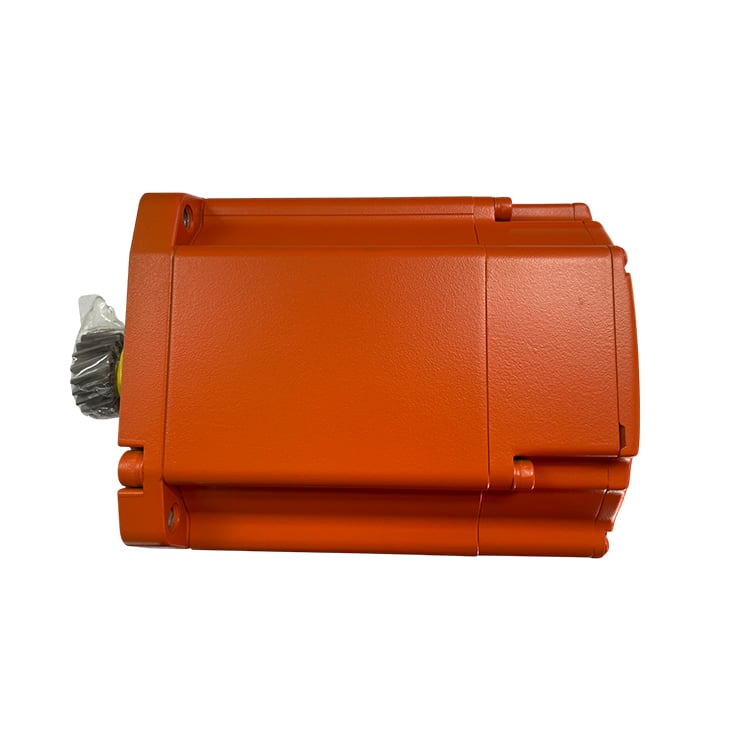
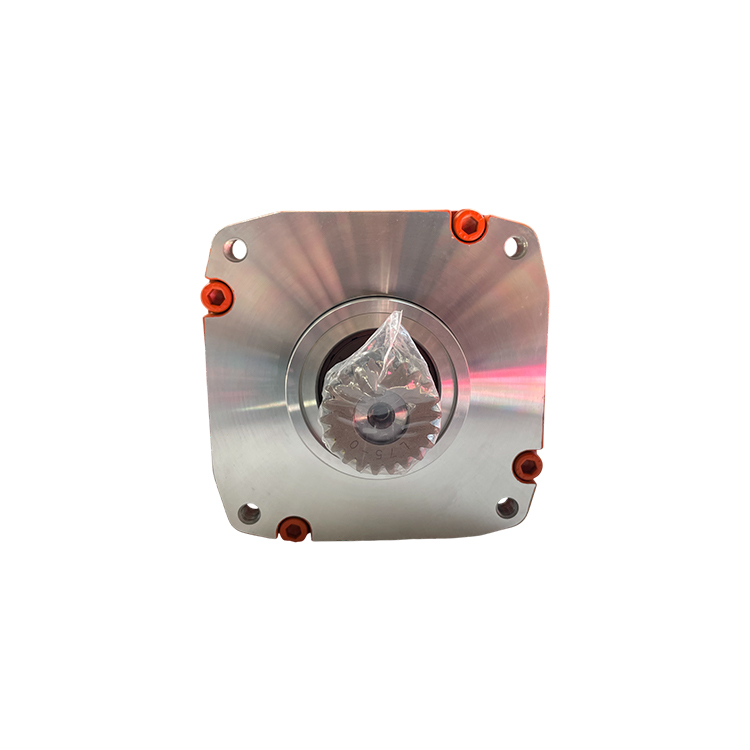
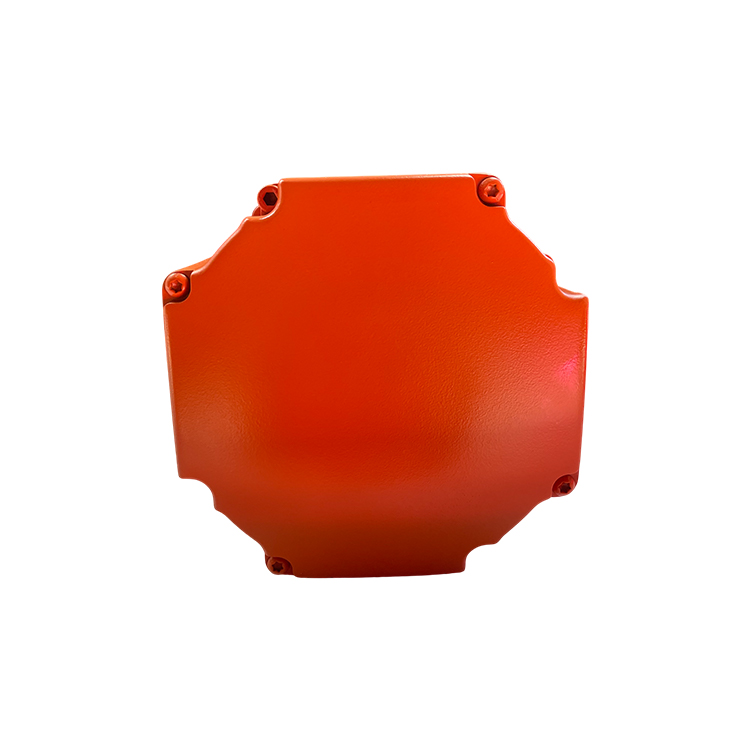
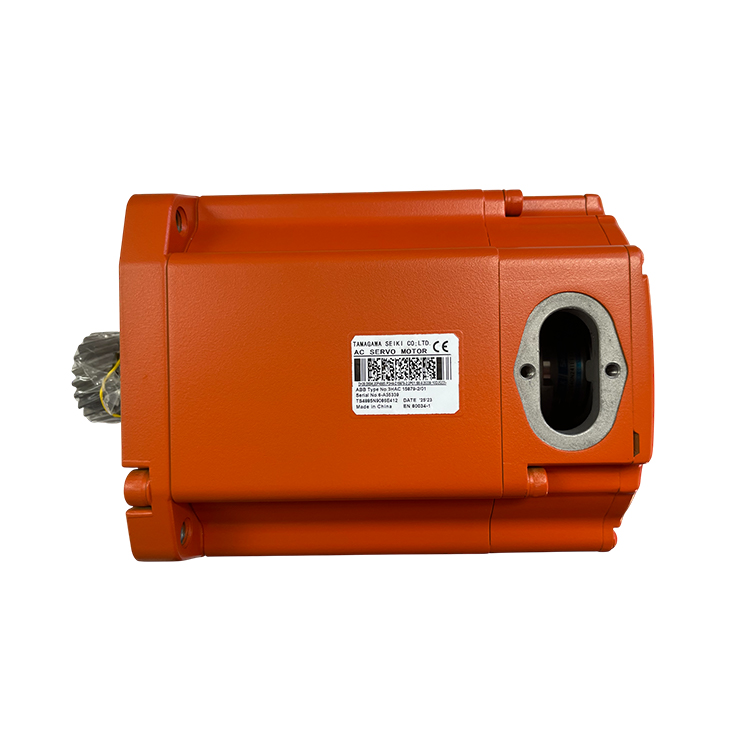
DemandeLe modèle ABB 3HAC15879-2 est le moteur d’axe 1 avec pignon destiné aux robots ABB IRB 6600 et IRB 6650. ABB le référence dans son catalogue de pièces détachées sous l’appellation « moteur à courant alternatif rotatif avec pignon » ; dans le manuel produit de l’IRB 6650S, il s’agit du moteur équipé du pignon qui entraîne l’axe 1 — la rotation de la base — via le réducteur situé à la base du robot. Le pignon est monté en usine sur l’arbre du moteur et apparié spécifiquement à ce réducteur ; il est donc fourni en un seul ensemble, et non comme engrenage séparé. Veuillez nous communiquer le numéro de série du robot ainsi que le numéro d’article indiqué sur la plaque signalétique du moteur : nous vérifions la compatibilité avant votre commande.
| Numéro de pièce | 3HAC15879-2 |
| Fabricant | ABB (pièce d’origine) |
| Désignation catalogue ABB | Moteur à courant alternatif rotatif avec pignon |
| Désignation de type ABB | 46x24x25 |
| Type | Moteur servo à courant alternatif rotatif pour l’axe 1, fourni avec le pignon déjà monté sur l’arbre du moteur et apparié en usine au réducteur de l’axe 1 |
| Compatibilité | Robots ABB IRB 6600 et IRB 6650, y compris les variantes IRB 6650S. Envoyez-nous le numéro de série de votre robot et le numéro d’article inscrit sur la plaque moteur, et nous confirmerons la compatibilité avant votre commande. |
| Axe | Axe 1 (rotation de la base) |
| Pignon | Préinstallé et apparié en usine avec le réducteur de l’axe 1 — aucun pressage séparé de l’engrenage n’est requis lors de l’installation |
| Remplace | 3HAC15879-1, 3HAC14749-1, 3HAC14749-2 |
| Remplacé par | 3HAC057550-003 |
| Version blanc graphite | 3HAC050013-003 — variante blanc graphite de cette pièce de rechange. Vérifiez la couleur utilisée sur votre robot avant de commander. |
| Pièces à remplacer avec le moteur | ABB spécifie la joint torique 2152 2012-430 (à remplacer lors du remontage du moteur) et la référence 3HAC3438-1 (à remplacer si les câbles sont démontés du moteur). Indiquez-nous la variante de votre robot et nous vous proposerons un devis comprenant ces pièces ainsi que le moteur. |
| POIDS À VIDE | 23,5 kg |
| Poids brut | 24,64 kg |
| Code SH douanier | 85015220 |
| Quantité minimale de commande | 1 pièce |
| Condition | Neuve d’origine ou d’occasion d’origine. Veuillez confirmer l’état avec nous avant commande. |
Envoyez-nous le numéro de série du robot et le numéro d’article inscrit sur la plaque moteur, et nous confirmerons la compatibilité avant votre commande.
Le moteur de l’axe 1 convertit l’énergie électrique fournie par l’unité d’entraînement en une rotation contrôlée de la base du robot, permettant ainsi de balayer l’ensemble du bras et de la charge utile dans l’enveloppe de travail. Comme l’axe 1 supporte l’inertie la plus élevée de tous les axes — c’est-à-dire la structure entière du robot combinée à la charge utile — le moteur et le pignon sont appariés en usine avec le réducteur de l’axe 1 afin de maintenir le jeu dans les tolérances prescrites et d’assurer un positionnement répétable de la base même sous forte charge. Le capteur de position intégré (résolveur/encodeur) transmet en continu la position précise du rotor au contrôleur IRC5, garantissant ainsi un mouvement fluide et coordonné de la base.
C’est aussi pourquoi la pignonne n’est pas vendue séparément. L’engrenage est monté en force sur l’arbre du moteur et adapté à la boîte de vitesses qu’il entraîne ; ainsi, un moteur équipé d’une pignonne usée ou inadaptée ne fonctionnera pas correctement, quelle que soit la bonne santé du moteur lui-même. Le remplacement du moteur axis-1 constitue donc une opération unique couvrant moteur et pignonne, désignée par un seul numéro de pièce, et les éléments d’étanchéité que ABB liste pour cette intervention appartiennent à la même opération de maintenance.
Avant le retrait : coupez toute l’alimentation électrique du robot, appliquez la consigne de verrouillage et d’étiquetage (LOTO), et notez la position du moteur ainsi que le tracé de son câblage avant de le retirer. La procédure de remplacement ABB pour ce moteur exige le remplacement de la jointe torique 2152 2012-430 lors du réassemblage du moteur, du modèle 3HAC3438-1 si le câblage est déconnecté du moteur, et l’utilisation des outils de retrait 3HAC 14631-1 par paire. Installez le nouveau moteur avec son pignon, restaurez l’étanchéité et l’entrée du câblage, puis vérifiez que le moteur tourne librement avant de remettre le robot en production.
Demandez un devis : Envoyez-nous le numéro de série de votre robot ainsi que le numéro d’article indiqué sur la plaque du moteur (3HAC15879-2), et précisez-nous si le robot est une version Foundry Prime. Nous vérifions l’état, la compatibilité et le délai de livraison, puis vous envoyons un devis — avant toute commande.
Si vous avez des suggestions, veuillez nous contacter
Contactez-nous

Copyright © SongWei Robotics All Rights Reserved - Politique de confidentialité