Toutes les catégories

Pièces Robot ABB
Pièces détachées pour robots KUKA
Pièces Robot FANUC
Pièces Robot YASKAWA

Toutes les sous-catégories

Pièces Robot ABB
Pièces détachées pour robots KUKA
Pièces Robot FANUC
Pièces Robot YASKAWA

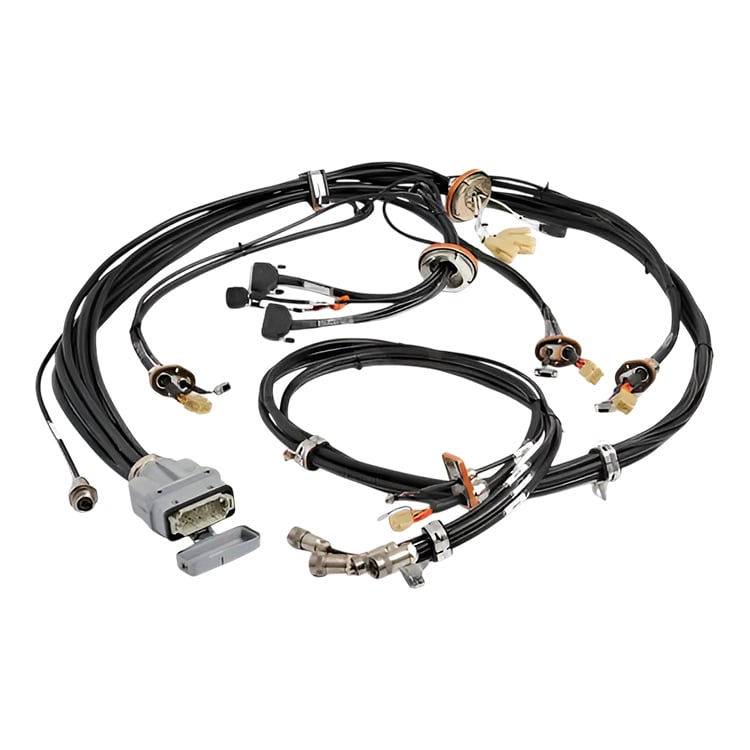
ABB 3HAC8009-1 Ensemble de câblage du manipulateur pour robot IRB 6400R

État du produit Neuve d’origine ou d’occasion d’origine. Veuillez confirmer l’état avec nous avant commande.
Informations sur l'expédition Expédition mondiale via DHL, FedEx et UPS. 3-5 Jours ouvrables vers la plupart des destinations. Emballée avec film protecteur et carton renforcé.
Avantages pour l’acheteur
  • Ensemble de câblage pour manipulateur ABB 3HAC8009-1, répertorié par ABB sous le libellé « Harness assembly manip. ». Poids net : 8,94 kg.
  • Câblage interne complet des manipulateurs IRB 6400R — câblage d’alimentation et de signalisation s’étendant de la base jusqu’au poignet en passant par le bras inférieur et le bras supérieur, fourni en un seul ensemble avec les connecteurs d’usine déjà montés.
  • Fourni en tant qu’unité entièrement préfabriquée, ce qui permet de remplacer l’intégralité du câblage du manipulateur en une seule opération, plutôt que câble par câble.
  • Chaque câblage est vérifié avant emballage. Envoyez-nous le numéro de série du robot et le numéro d’article figurant sur l’étiquette du câblage ; nous confirmons la correspondance avant votre commande.
Emplacement de l’article Expédition depuis Shanghai, Chine. Délai de livraison confirmé à la réception de votre demande.
Informations de paiement PayPal, virement bancaire (T/T) et garantie commerciale Alibaba acceptés. Envoyez-nous votre demande pour obtenir un devis.
  • DESCRIPTION
Vous ne trouvez pas votre pièce ?

plus de 12 000 pièces en stock, testées avant expédition, réponse sous 24 heures

Demande

ABB 3HAC8009-1 Ensemble de câblage du manipulateur pour robot IRB 6400R

L’ABB 3HAC8009-1 est l’ensemble de câblage pour manipulateur des robots ABB IRB 6400R. ABB le référence dans son catalogue de pièces détachées sous la désignation « ensemble de câblage pour manipulateur » — il s’agit de l’ensemble complet de câblage interne destiné à acheminer l’alimentation électrique et les signaux à travers le manipulateur, depuis la base jusqu’au bras supérieur et au poignet. Il est fourni comme un ensemble défini, avec les connecteurs d’usine déjà montés ; il remplace donc l’ensemble de câblage dans sa totalité, et non pas sous forme de câbles individuels séparés. Envoyez-nous le numéro de série du robot ainsi que le numéro d’article figurant sur l’étiquette de l’ensemble de câblage : nous vérifions la compatibilité avant votre commande.

Spécifications

Numéro de pièce 3HAC8009-1
Fabricant ABB (pièce d’origine)
Désignation catalogue ABB Ensemble de câblage pour manipulateur
Type Ensemble de câblage pour manipulateur (unité de câble robot) — câblage interne d’alimentation et de signal du manipulateur, fourni sous forme d’un ensemble complet
Compatibilité Robots ABB IRB 6400R. Envoyez-nous le numéro de série de votre robot et le numéro d’article figurant sur l’étiquette du faisceau, et nous confirmons la correspondance avant votre commande.
POIDS À VIDE 8,94 kg
Poids brut 9,3 kg
Désignation de type ABB 55 × 37 × 18
Code SH douanier 85444290
Quantité minimale de commande 1 pièce
Pays d'origine République tchèque (CZ)
Condition Neuve d’origine ou d’occasion d’origine. Veuillez confirmer l’état avec nous avant commande.

Envoyez le numéro de série du robot et le numéro d’article imprimé sur l’étiquette du faisceau, et nous confirmons la correspondance avant votre commande.

Applications industrielles

  • Remplacement du faisceau interne des manipulateurs IRB 6400R après une collision, une réparation suite à une collision ou une reconstruction mécanique complète.
  • Renouvellement programmé du câblage du manipulateur dans les cellules à haut cycle, où le faisceau a subi l’intégralité de la durée de vie en flexion et en torsion du bras.
  • Restauration de robots d’occasion dont les bras et les boîtes de vitesses sont conservés, tandis que le câblage interne est remplacé par la pièce d’origine portant le même numéro de référence.
  • Interventions sur des faisceaux dont la section du poignet est endommagée, mais dont le bras reste mécaniquement sain, permettant ainsi de renouveler uniquement la section défectueuse du faisceau plutôt que l’ensemble.

Objectif de conception

Un manipulateur robotisé comporte de nombreux câbles d’alimentation et de signal devant se plier des milliers de fois sur chaque axe. Laisser chaque conducteur libre créerait une tresse rigide, sujette à défaillance. ABB regroupe ces câbles en un seul ensemble de câblage défini, afin que l’ensemble se déplace comme un faisceau maîtrisé — protégeant ainsi les conducteurs contre l’abrasion et maintenant l’acheminement interne du manipulateur organisé, plutôt qu’enchevêtré en un nid de câbles libres. Sur l’IRB 6400R, cet ensemble traverse la base, le bras inférieur et le bras supérieur, où il doit suivre précisément tous les mouvements autorisés du bras tout en transportant l’alimentation des servomoteurs, les signaux de mesure et les signaux côté client requis par la cellule au niveau de la bride d’outillage.

Cet ensemble est une pièce de rechange définie, liée à un type spécifique de robot ; il ne s’agit donc pas d’un composant universel. Plutôt que de le comparer visuellement, la méthode fiable consiste à consulter l’étiquette présente sur l’ensemble à remplacer ainsi que le numéro de série du robot dont il provient — envoyez-nous ces deux éléments, et nous les confrontons aux données des pièces détachées ABB avant votre commande.

Modes de défaillance courants

  • Fatigue de l’isolation ou fissuration de la gaine due à la flexion répétée en service à haut cycle.
  • Oxydation des connecteurs ou corrosion des broches causées par le liquide de refroidissement, l’humidité ou les opérations de nettoyage sous pression.
  • Usure là où le faisceau frotte contre les colliers, la structure du manipulateur ou d’autres faisceaux.
  • Perte intermittente d’alimentation ou de signal due à un conducteur endommagé, se manifestant par des fluctuations du couple du servo-moteur ou un comportement erratique de la position, plutôt que par une alarme de disque dur.
  • Excédent de câble mal acheminé provoquant une tension ou un coincement pendant le déplacement de l’axe.
  • Incompatibilité de connecteur lorsqu’un faisceau provenant d’un autre robot ou d’une autre révision est installé.

Avant le retrait : couper et verrouiller l’alimentation du robot, puis vérifier le numéro d’article du faisceau par rapport au numéro de série du robot. Prendre une photo et étiqueter chaque connecteur ainsi que son parcours avant de retirer le faisceau ; maintenir le nouveau faisceau à l’écart des structures mobiles et des sources de chaleur ; s’assurer que les connecteurs s’enclenchent correctement. Après installation, faire fonctionner le robot en mode manuel à vitesse réduite et confirmer que les axes se déplacent sans à-coup ni contrainte sur les connecteurs avant de remettre la cellule en production.

Pourquoi nous choisir

  • Spécialisé dans les pièces détachées pour robots industriels ABB, FANUC, KUKA et YASKAWA.
  • Faisceau de manipulateur d’origine ABB 3HAC8009-1 — faisceau de manipulateur défini, et non un simple ensemble de câbles générique.
  • Le montage est confirmé pour vous : nous comparons le numéro de série de votre robot et le numéro d’article figurant sur l’étiquette du faisceau avec les données des pièces détachées ABB avant votre commande.
  • Chaque pièce est testée et vérifiée par des techniciens expérimentés avant emballage, avec un service de réparation offert pour les unités défectueuses.
  • Expédition mondiale avec un emballage industriel soigné, depuis notre bureau de Shanghai.

Produits associés

  • ABB 3HAC11440-1 — le faisceau manipulateur pour les axes 5 et 6 du robot IRB 7600. Une pièce différente de celle-ci, destinée à une autre famille de robots.
  • ABB 3HAC14139-1 — une section de faisceau manipulateur pour l’axe 5. Une pièce différente de celle-ci ; veuillez donc nous communiquer le numéro d’article figurant sur votre faisceau afin que nous puissions confirmer la référence adaptée.
  • ABB 3HAC038800-001 — un faisceau pour les axes 1 à 6 destiné aux manipulateurs ABB. Une pièce différente de celle-ci, utilisée sur d’autres familles de robots.
  • ABB 3HAC029000-001 — le câble de corps client pour les axes 1 à 6 destiné aux manipulateurs ABB. Une pièce différente de celle-ci.
  • ABB 3HAC029896-001 — le faisceau de connexion client pour les axes 1 à 6 sur l’IRB 2600. Une pièce différente de celle-ci, destinée à une autre famille de robots.
  • ABB 3HAC024385-001 — le câble de connexion des axes 1 à 6 pour les manipulateurs ABB. Une pièce différente de celle-ci.
  • Plus de câblage pour manipulateurs et packages de dressage dans le Gamme de câbles et de kits de protection ABB . Envoyez-nous le modèle de votre robot ainsi que le numéro d’article figurant sur la pièce à remplacer, et nous confirmerons la compatibilité et vous transmettrons un devis pour l’article exact.

Demandez un devis : Envoyez-nous le numéro de série de votre robot ainsi que le numéro d’article figurant sur l’étiquette du faisceau (3HAC8009-1). Nous confirmons l’état, la compatibilité et le délai de livraison, puis nous vous transmettons un devis — avant toute commande.

Demande en ligne

Si vous avez des suggestions, veuillez nous contacter

Contactez-nous
C'EST SUPPORTÉ PAR

Copyright © SongWei Robotics All Rights Reserved  -  Politique de confidentialité
