
Kūkākūkā ʻana i nā mea o ka robot
Inā hele mai ka ʻaoʻao o nā robot i ke ʻaʻohe, ʻo ke kumu ʻo kahi māmā wale nō, he pākīkī kūpono ʻole, he pākīkī hoʻomākaukau ʻole, he pākīkī hoʻoulu ʻole i loko o ka pākīkī, ʻaʻohe hāʻawi ʻana i ka holo ʻana o ka māmā āpōpō. Hiki ke hoʻopau ʻana i nā mea kēia, a lōʻihi loa i ke kūkākūkā i ke kūlana a me ka manawa e hāʻawi ai i kahi māmā hou. Hoʻopau mākou i nā māmā o nā robot no nā pākīkī o ABB, FANUC, KUKA, a me YASKAWA i hoʻohana ai nā kūʻai aku: hoʻolōʻi mākou i kēlā me kēlā pākīkī ma ka pākīkī a hāʻawi mākou iā ia me ke kūlana 12 mahina no nā pākīkī mākou e hāʻawi nei. E hāʻawi mai iā mākou i ke kumupākīkī a me ka pilikia i ʻike ʻia, a hāʻawi mākou iā ʻoe i ke kūkākūkā kūpono, ʻano kēia i loko o 24 mau hola.
Nā mea a mākou e hoʻopau nei
Hoʻopau mākou i nā mea o nā robot kūʻai ma ka honua ABB, FANUC, KUKA, a me YASKAWA , i ke kūkā ʻana i ke kumu o ka ʻāpana, e hoʻohana ana i nā mea kūpono no ke kumu o ka hana. E pā ana kēia i nā pākaukau ABB DSQC a me nā FlexPendant (DSQC 639, DSQC 679, DSQC 663 drive units), nā FANUC servo amplifier a me nā R-30iB pendant (A06B-6079 / A06B-6096 / A06B-6110, A05B-2255-C101), nā KUKA power a me nā servo pack (KPP 600-20 00-160-150, KSP 600 3×40 00-198-268, smartPAD 00-168-334), a me nā YASKAWA servo pack a me nā pākaukau DX200 (SGDA / SGDH, YCP21 / YIF01, JZRCR-YPP01-1). Nā māhele e kūkā ʻana mākou i kēia manawa:
| MĀHELE | Nā mea kūpono e hoʻopau mākou |
|---|---|
| Nā pākaukau kūʻai | DSQC 639 / 1018 pākaukau kūʻai, DSQC 651 / 668 pākaukau axis, DSQC 662 pākaukau hoʻolōkahi ʻana i ke kūʻai, DSQC 633 SMB pākaukau |
| Nā pākaukau hoʻomākaukau | Ka hoʻohana ʻana i ke kikoʻī o ka FlexPendant, nā kī, ka pākaukau hoʻomākaukau, a me ka kāpili, e ʻike i kā mākou kākau hoʻomākaukau joystick |
| Nā pākaukau servo | Nā pākaukau o ka DSQC 663 / 664, e ʻike i kā mākou Kākau hoʻolōkahi ʻana i ke kūʻai IRC5 |
| Hoʻoponopono moʻomehana | Hoʻopau ʻana i ke kūkū, ke kōkō ʻana, a me ke kūkū hoʻokaʻa; hāʻina hou i ke kūkū a me ke kūkū o ka pākīkī |
| Nā pūʻe hoʻololi FANUC a me nā pūʻe hoʻololi | Nā pūʻe hoʻololi A06B-6079 / A06B-6096 / A06B-6110 / A06B-6114, nā pūʻe hoʻololi A05B-2255-C101 R-30iB, nā pūʻe hoʻololi A06B-6xxx |
| Nā pūʻe kūkū a me nā pūʻe hoʻololi KUKA | KPP 600-20 (00-160-150) pūʻe kūkū, KSP 600 3×40 (00-198-268) pūʻe hoʻololi, smartPAD 00-168-334, RDC3 pūʻe kūkū wahi |
| Nā pūʻe hoʻololi a me nā pūʻe hoʻololi YASKAWA | Nā pūʻe hoʻololi SGDA / SGDH / SGDM, nā pūʻe hoʻololi DX200 (YCP21 / YIF01), nā pūʻe hoʻololi JZRCR-YPP01-1 |
| Nā kāpala a me nā kāpala kūkū | Nā kāpili o ka mana, o ka sīnal, a me nā kāpili o ka teach-pendant, ka hoʻopau hou a me ka hoʻopaʻa i ka pākaukau |
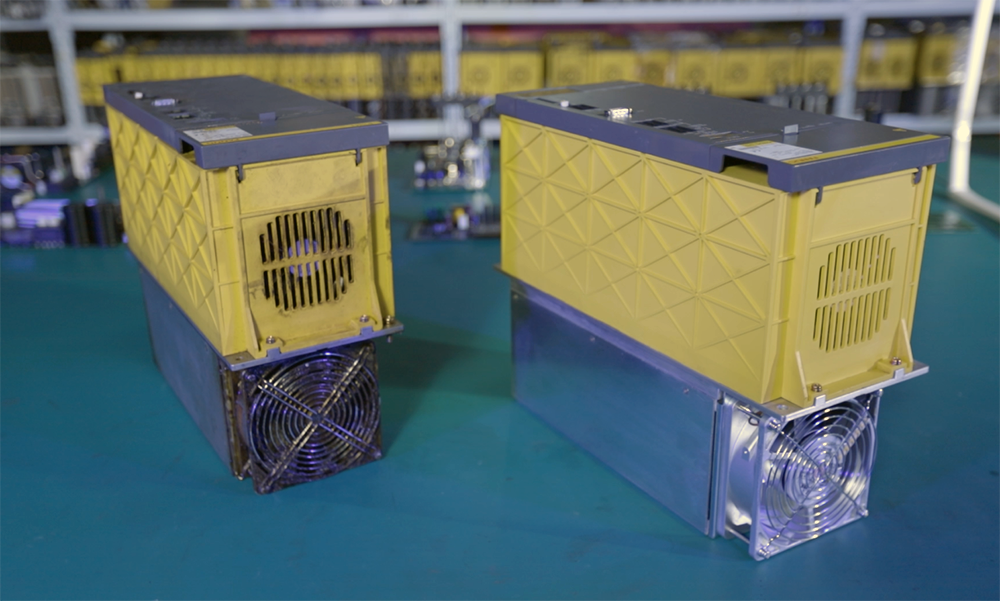
Inā ʻaʻole loa i kaulike ʻia kāu mea, e hoʻouna i ka helu ʻo ia i kēia manawa. Nui nā mea o ka robot e hiki ke hoʻopau i ka pākaukau.
Pehea ka hana hoʻopau ʻana
He māmā ka ʻano o ka hoʻouna ʻana: ʻo ʻoe ka hoʻouna ʻana i ka mea maikaʻi ʻole, ʻo mākou ka hoʻokaha ʻana i ka mea i hala, a me ka ʻano o ka uku, a lākou ka hoʻomākaukau ʻana. ʻAʻohe mea e hoʻololi ʻana i mua o kou ʻae.
| 1 · Hoʻouna | → | 2 · Hoʻohālā | → | 3 · Hoʻokaha uku | → | 4 · Hoʻopau | → | 5 · Hoʻolōʻi i ka pākū | → | 6 · Hoʻouna hou |
- Hoʻouna mai kou mea me ke kūkākūkā inā o ka hana i hewa.
- Kākou e ʻōlelo ana : kūkā i ka hewa a hoʻokākā i ka mea e hewa ana.
- Kākou e kūkā ana : loaʻa iā ʻoe ke kūkā kūʻokoʻa, ʻaʻohe kūlana e hoʻopau i ka hana.
- Ma kāu kūkā ʻana, kākou e hoʻopau ana : ka hana i ke kumu o ka ʻāpana me nā mea kūpono no ke kumu o ka hana.
- Hoʻololi i ka pākī ka pākaukau e hana ana i lalo o ka pākuʻi e hoʻāmana ʻia, ʻaʻohe wale nō ka hana ʻana.
- Kākou e hoʻouna mai ana me ke kūkākūkā hoʻoponopono ʻana i kēia e pānui ai kou kūkākūkā.
Makemake: nā pākaukau kūpono e hana ana i loko o ka pākaukau e hana ana i ka hana maikaʻi a me ka hana kūpono. ʻAʻohe e hana i loko o ka pākaukau e hana ana. Hoʻokō ʻia ka hoʻokō ʻana a hoʻokō ʻia ka hoʻokō ʻana, a lākou e hoʻouna mai ai i kēia pākaukau iā mākou. Nā kūkākūkā o mākou e hana i ka hana ma ka pākaukau.
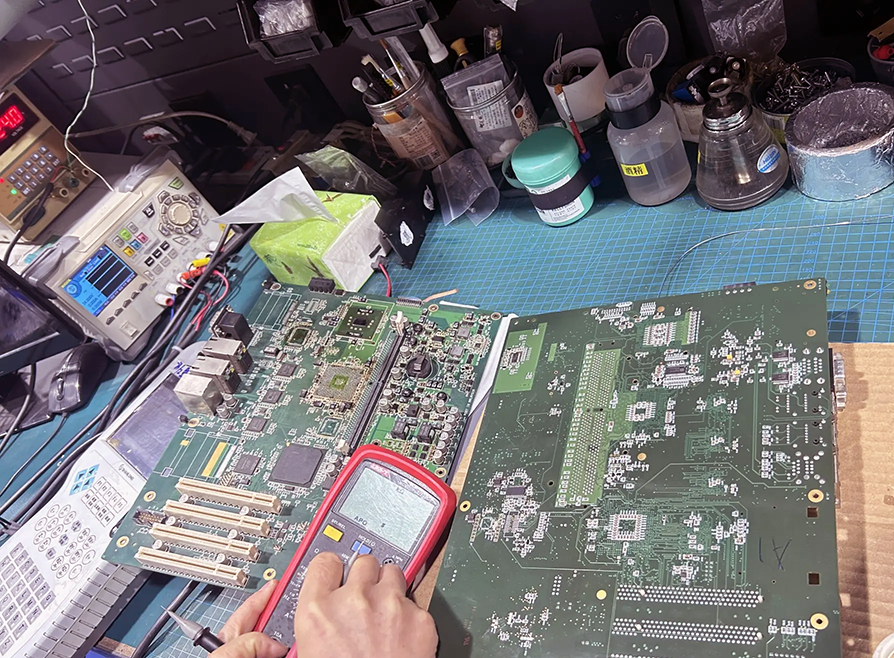
Hoʻāmana ʻia ma lalo o ka pākuʻi ma mua o ka hoʻouna ʻana
Hiki i kekahi pākaukau e hana ma ka pākaukau a e hōʻemi ʻia i kekahi manawa ʻē aʻe i ka hana ʻana o ka axis. No laila, kekahi pākaukau a pau e hoʻouna mai ai mākou e hana ma lalo o ka pākuʻi ma mua o ka hoʻouna ʻana, he mea like nō kēia me ka ‘hoʻāmana ma mua o ka hoʻouna’ e hoʻohana nei mākou i nā mea e hoʻouna mai ai. He aha kēia e hoʻopaʻa ai:
- Ka hoʻāmana ʻana i ka hana ka pākaukau e hana ana i ka hana e hoʻokō ai.
- Hoʻololi i ka pākī e hoʻopaʻa ana i lalo o ka pākuʻi o ka hana maikaʻi, ʻaʻohe wale nō ka hana ma lalo o ka pākuʻi.
- Ka hoʻāmana ʻana i ka hoʻopaʻa ʻana : ʻaʻohe wai kūkū e hāʻule iā ʻoe i ke kau ʻelua hōʻike.
- Kākou kūkā i ke kōkua : ʻōlelo ana i ke kōnāhi i ka ʻano e pono ai.
Ke kumu hōʻike i ka hoʻopau ʻana, no laila i mālama ai ʻoe i ke kūkā ʻana o ke kīnaʻi, aʻohe wale nō ka hoʻololi.
Hoʻopau i ka hana, a i ʻole hoʻololi: he kaula maikaʻi
Aʻohe mākou e hoʻomaha i ke kūkā e hoʻomāmā i ka pākuʻi, a me aʻohe mākou e hoʻomaha i nā kīnaʻi hou e hoʻomāmā i ka manawa o ka pākū. He pili kēia i ke kūkā maikaʻi a me kou manawa pākuʻi. I kēia ʻano:
| Kou kūkā | Ko mākou kūkā maikaʻi loa | E hiki nō |
|---|---|---|
| Ka pākū e hoʻomāmā ana, akā e kūkā ana i ke kūkā maikaʻi | Hoʻopau | He liʻiliʻi ka uku o ka hoʻopau i ke kīnaʻi; hoʻololi mākou i ka pākū ma hope |
| He kīnaʻi o kēia mau makahiki | Hoʻopau ʻana (hoʻololi wale nō i kēlā me kēia manawa i kālele ʻole ai kēia līne) | Ke hoʻopau ʻana i ka ʻanaina i ka hānau ʻana; e hoʻokūkū mākou i ka manawa kūpono inā makemake ʻoe i kēia ʻāpana i kēia manawa |
| Kēia ʻāpana he ʻōlelo kahiko / ʻaʻole he pākaukau hoʻāmahi | HOʻOLOA me kēkahi ʻāpana i hoʻāmahi ʻia | E ʻike i kā mākou nā ʻāpana hoʻomāmā ʻia a hoʻokūkū ʻia |
| Ka hewa o ke kūkū i ka hewa o ke kūkū (wrist, reducer) | Hoʻololi a i ʻole hoʻomāmā | ʻAʻole hiki ke hoʻopau i ka pono o ke kūkū ma ka hoʻopau ʻana i kēlā me kēia ʻāpana |
| He hewa e pā ana i ka noʻonoʻo i kālele ʻole ai kēia | HOʻOLOA i lalo o Nā Hoʻololi a me nā Hoʻopau | ʻAʻohe pāʻani i ka malu; ʻō kākou e hoʻopaʻa iā ia ma nā Hoʻololi a me nā Hoʻopau |
Ka mālama ʻana i nā ʻōpū i hoʻopau ʻia
Nui nā ʻōpū a kākou wehewehe ai a hāʻawi ai me ka mālama ʻana i 12 mahina . No nā mea o nā kūlana kūpono ʻole, he lōʻihi ʻole ka manawa o ka mālama, ʻo ka ʻike ʻoi aku he 3 i 6 mahina, no ka mea, he ʻoi aku ka pilikia e loaʻa ai nā mea kūpono a me nā mea e hoʻohana ai i ke kaula. I kekahi hihia, ʻo ka manawa pono ʻoia i kōkua iā mākou i kākou e kaulaʻi, no laila, ʻike ʻoe i ka ʻano o kēia i mua o ka hopena ʻana o kekahi mea. Hiki iā ʻoe ke hoʻokuʻu i ka mālama hou i ke kaula; no nā hoʻopau, ʻo ka hōʻike o ka mālama hou i kapa ʻia i ka hōʻike like me ka hoʻopau.
Ka hoʻohālikelike a me ka hoʻōlaʻi ʻana hoʻopūnami . E kaulaʻi mākou iā ʻoe i ke mea i hewa, a me ka uku e hoʻopau ai, a lākou e kaulaʻi iā ʻoe i mua o ka hana ma ka pāpā, no laila, ʻaʻohe uku e hoʻouna ʻia i kēia hoʻopau ʻaʻole i kaulaʻi ʻia. ʻO ka ripoʻo hoʻopau e hoʻouna mai nei iā ʻoe, ʻo ia kekahi o kāu ripoʻo hoʻomāmā.
Ka manawa e hāʻawi ai a me nā mea e hāʻawi ai iā kākou
E kaulaʻi, pono nō kekahi mau mea wale nō. A i ʻole, i ʻoi aku ka nui o kāu hoʻouna, i ʻoi aku ka hāʻule a me ka ʻike pono o ka kaulaʻi:
- Helu Lako (a i ʻole he kiʻi o ka inoa o ka pāpā; he ʻōlelo kūpono nō, akā ʻaʻohe kauoha)
- Ka pilikia : ka kōde o ka pāʻani, ka hāʻawi ʻana, a i ʻole ka hana o ka mea i hewa
- Kou moʻo o ka robot a me kona helu kūʻai ʻana : inā ʻike ʻia, no laila e hoʻopili ai mākou i ke kūkākūkā pono
Hiki ke hoʻouna ʻana i ka wā pōkole i nā wā e hewa ai ka ʻaoʻao. E ʻōlelo mai iā mākou i kou moʻi he mea pōkole. Hoʻokomo ʻia ka manawa pono ma hope o kā mākou ʻike i ke kīhui, no ka mea, penei ka manawa e pōkole ai i ke kūkākūkā.
Inā ʻaʻole ʻoe i ʻike i ke mea e paʻa nei, kā mākou kūʻai ʻana i ka pāʻani i waho hui hana i kānāu kūkākūkā i ka lōkahi o nā hana a hōʻoia i kekahi mea pono ma mua o ka hoʻouna ʻana.
Nā Pule Kūkākūkā
Pehea nā māmā o nā mea e hoʻopau ai?
Hoʻopau ʻana i nā pāna kūkākūkā, nā pāna kūkākūkā o nā robot (ABB DSQC 639/1018/651/668/662/633, KUKA KPP 600-20 / KSP 600, YASKAWA DX200 YCP21 / YIF01), hoʻopau ʻana i nā FlexPendant a me nā teach pendant (ABB DSQC 679, FANUC A05B-2255-C101, KUKA smartPAD 00-168-334, YASKAWA JZRCR-YPP01-1), hoʻopau ʻana i nā servo drive a me nā pāna hoʻopaʻa o nā robot (ABB DSQC 663/664, FANUC A06B-6079 / A06B-6110, YASKAWA SGDA / SGDH servo packs), hoʻopau ʻana i nā servo motor, a me nā kāpala o nā robot. He lōkahi kēia no ABB, FANUC, KUKA a me YASKAWA; inā he mea o nā robot, e hoʻouna iā mākou i ke kumupaʻa, a e ʻōlelo mai iā mākou inā he mea e hoʻopau ʻia ma ka pāna.
Hoʻopau a i ʻole hoʻololi: pehea ka hoʻoponopono ʻana?
I ke ‘ano o ke kūkū a me kou manawa hewa, ‘a‘ohe i ke mea e hānana ai iā mākou. He lōkahi kēia pākaukau i kēlā me kēia mea; inā ‘a‘ohe hoʻopau e hānana ai, e kaulaʻi mākou, a hōʻihoʻi mākou i ke kīhui.
Inā ‘a‘ohe hoʻopau mākou i kou mea?
E kaulaʻi mākou iā ‘oe i kēlā i waiho ai, a hōʻihoʻi mākou i ke kīhui. E paʻa wale nō kou ‘āpana i kēlā hoʻopau i kō ‘oe ‘ae.
Hiki iaʻu ke wehewehe i ke kūkākūkā teknikale ma mua o ka kūʻai ʻana i ke mea manakō?
ʻAe. Ka ʻōlelo kūpono no ka ʻōlelo ʻana i ka ʻōlelo kūpono he mea maikaʻi. E ʻōlelo mai mākou iā ʻoe i ke mea e hewa ana a me nā mea e pono ai e hoʻopau ʻia. Mākou ke hoʻouna i ke kūkākūkā i nā wā e hoʻopau a i ʻole e hoʻololi i ke kīhui.
He aha nā mea e pono ai e hoʻouna ai no kēia kūkākūkā?
He wāwae wale nō ka helu o ka mea a me kēkahi moʻolelo pōkole i ka hālāwai. He ʻōlelo maikaʻi ke hoʻouna ʻana i kēkahi kiʻi o ka inoa o ka mea a me ka helu o ka hōʻike o kou robot, akā ʻaʻohe kēia i kaulana no ka kūkākūkā.
Pehea ka manawa o ka hōʻoia, a pehea ka uku o ka hōʻoia kūpono?
Nā hui mua a mākou e hoʻohee mai ana i kēia manawa he 12 mahina. Nā mea i kūʻai ʻole ʻana i kēia manawa he 3 i 6 mahina, no ka mea he maikaʻi loa nā mea i kūʻai ʻole ʻana. Hiki iā mākou ke hoʻonui i kēia manawa, a i nā hoʻopau ʻana, he ʻae ke hoʻonui i kēia manawa ma ka hana hoʻopau ʻana. Hoʻokomo ʻia ka manawa pono i kōu kūkākūkā. E kaulaʻi mai iā mākou me ka helu o kekahi mea inā makemake ʻoe i kēia manawa ma mua.
ʻO SongWei Robotics he kumu hāʻawi ʻana i nā mea o nā robot i kūpono, a ʻaʻohe kona kaulana i ABB, FANUC, KUKA a i ʻole YASKAWA. Nā inoa o nā kumu, nā helu o nā mea, a me nā inoa kūpono ke kumu o nā kumu kūpono.

