すべてのカテゴリ

ABB ロボット部品
KUKAロボット部品
FANUC ロボット部品
ヤスカワ・ロボット部品

すべてのサブカテゴリ

ABB ロボット部品
KUKAロボット部品
FANUC ロボット部品
ヤスカワ・ロボット部品

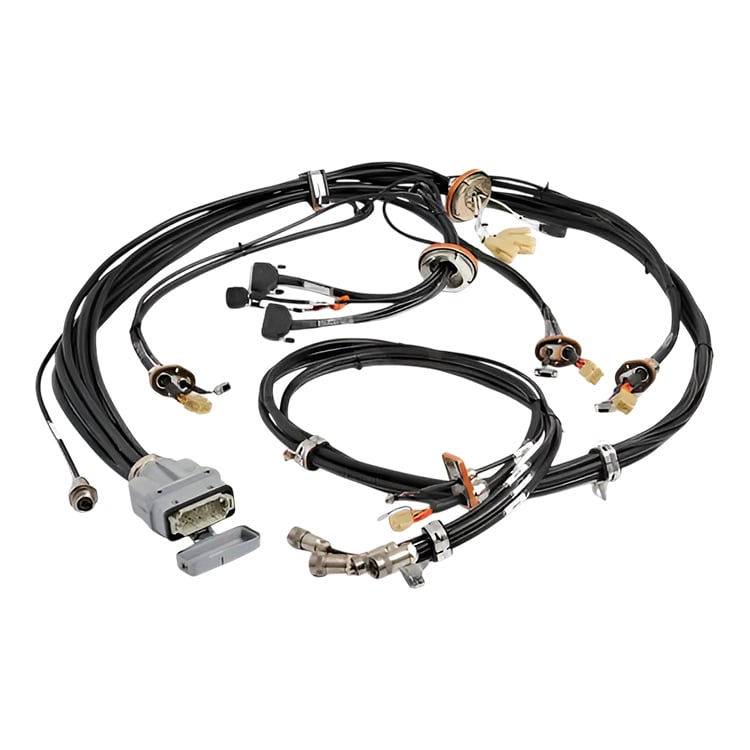
ABB 3HAC8009-1 マニピュレータハーネスアセンブリ IRB 6400R用

製品状態 新品純正品または中古純正品です。ご注文前に、状態について当社までご確認ください。
配送情報 DHL、FedEx、UPSによる世界向け配送。 3~5 営業日 ほとんどの国・地域へお届け可能です。保護フィルムと強化段ボール箱にて梱包いたします。
お客様メリット
  • ABB製3HAC8009-1マニピュレータハーネスアセンブリ。ABBカタログでは「ハーネスアセンブリ マニピュレータ」として掲載。質量(ネット)8.94 kg。
  • IRB 6400Rマニピュレータの完全な内部ハーネスで、ベースから下腕、上腕を経て手首まで延びる電源および信号配線を、工場出荷時に接続済みのコネクタとともに1つのアセンブリとして供給します。
  • あらかじめ製造済みの完全なユニットとして供給されるため、マニピュレータの配線交換は、個別のケーブル単位ではなく、ハーネス全体を1度に交換できます。
  • 各ハーネスは出荷前に検査を行っています。ご注文前に、ロボットのシリアル番号とハーネスラベルに記載された品番をお知らせください。当社にて適合確認のうえ、ご注文をお受けいたします。
商品所在地 中国上海から発送。納期はお問い合わせ時にご確認ください。
お支払い情報 PayPal、電信振替(T/T)、Alibabaトレードアシュアランスに対応しています。お見積りをご希望の場合は、お気軽にお問い合わせください。
  • 説明
部品が見つかりませんか?

在庫12,000点以上、出荷前検査済み、24時間以内に返信

お問い合わせ

ABB 3HAC8009-1 マニピュレータハーネスアセンブリ IRB 6400R用

ABB 3HAC8009-1は、ABB IRB 6400Rロボット向けのマニピュレータハーネスアセンブリです。ABB社の純正部品カタログでは「ハーネスアセンブリ(マニピュレータ用)」という名称で掲載されており、ロボットのベースから上腕、手首に至るまで、マニピュレータ内部を走行する電源および信号配線を一括して収めた完全なハーネスです。工場出荷時にコネクタが既に装着された状態で供給されるため、個別のケーブル単位ではなく、ハーネス全体を1つのユニットとして交換します。ご注文前に、ロボットのシリアル番号およびハーネスラベルに記載された品番をお知らせください。当社にて適合確認のうえ、ご案内いたします。

仕様

部品番号 3HAC8009-1
製造元 ABB(純正スペアパーツ)
ABB カタログ名称 ハーネスアセンブリ(マニピュレータ用)
種類 マニピュレータ用ハーネスアセンブリ(ロボットケーブルユニット)——マニピュレータ内部の電源・信号配線を1つの完全なアセンブリとして供給
互換性 ABB IRB 6400R ロボット。ご注文前に、ロボットのシリアル番号とハーネスラベルに記載された品番をお送りください。当社で適合確認を行います。
本体重量 8.94 kg
総重量(梱包済み重量) 9.3 kg
ABB 型式名称 55×37×18
関税協定制度(HSコード) 85444290
最小注文数量 1個
原産国 チェコ共和国(CZ)
条件 新品純正品または中古純正品です。ご注文前に、状態について当社までご確認ください。

ロボットのシリアル番号とハーネスラベルに印刷された品番をお送りください。当社で適合確認を行ったうえで、ご注文を承ります。

工業用途

  • 衝突やクラッシュ、あるいは完全な機械的リビルド後のIRB 6400Rマニピュレータにおける内部ハーネスの交換。
  • 高サイクル稼働セルにおけるマニピュレータ配線の定期的な更新。アームが設計上の曲げ・ねじり寿命に達した場合に実施します。
  • アームおよびギアボックスは再使用し、内部配線のみを純正部品番号で新品交換する中古ロボットのレストア。
  • ハーネスの手首部が損傷しているが、アーム本体は機械的に健全であるため、ハーネス全体ではなく、特定の区間のみを交換する作業。

デザインの目的

ロボットマニピュレータには、各軸で数千回にわたり屈曲する必要がある多数の電源線および信号線が含まれています。これらの導体を個別に配線すると、硬く、故障しやすい配線束(ルーム)が生じてしまいます。ABBでは、こうした配線を1つの定義されたハーネスアセンブリにまとめ、ケーブル類を一括して制御された束として動かすことで、導体の摩耗を防ぎ、マニピュレータ内部の配線を整理された状態に保っています。つまり、バラバラのケーブルが絡み合うような状態を回避しているのです。IRB 6400Rでは、このハーネスがベース部、下腕部、上腕部を通って走行しており、サーボ電源、計測信号、およびツールフランジ側でセルが要求する顧客用信号を運びながら、あらゆる許容動作に応じて腕の動きに追随しなければなりません。

このアセンブリは、特定のロボット機種専用に定義された純正交換部品であり、汎用性はありません。外観による比較ではなく、交換対象のハーネスに記載された型番およびそのハーネスが装着されていたロボットのシリアル番号を確認することが確実な方法です。ご注文前に、両方の情報を当社までお送りください。当社では、ABB純正部品データベースと照合して適合性を確認いたします。

常識的な失敗モード

  • 高サイクル使用による絶縁材の疲労や被覆の亀裂。
  • 冷却液、湿気、または洗浄によるコネクタの酸化や端子の腐食。
  • ハーネスがクランプ、マニピュレータ構造体、または他のハーネスと擦れ合う部分での摩耗。
  • 損傷した導体による電力または信号の断続的な喪失。サーボトルクの変動や位置制御の不安定な動作として現れ、ドライブアラームとしては検出されない。
  • 余剰ケーブルが誤って配線され、軸の移動中に張力が加わったり挟まれたりすること。
  • 異なるロボットまたは異なるリビジョンのハーネスを装着した際のコネクタの不適合。

取り外し前には、ロボットの電源を遮断・ロックアウトし、ハーネスの品番をロボットのシリアル番号と照合してください。ハーネスを取り外す前に、すべてのコネクタおよびその配線経路を写真に撮り、ラベルを付けて明確に識別してください。新しいハーネスは可動部や熱源から離して配置し、コネクタが正しくロックされていることを確認してください。取付後は、手動モードで低速運転を行い、各軸がスムーズに動作し、コネクタに引っ張りや歪みがないことを確認してから、セルを生産再開してください。

なぜ当社を選んでいただくのか

  • ABB、ファナック、クーカ、安川電機の産業用ロボット用スペアパーツを専門としています。
  • 純正ABB製 3HAC8009-1 マニピュレータハーネスアセンブリ――規定されたマニピュレータ専用ハーネスであり、汎用ケーブルバンドルではありません。
  • 適合確認済み:ご注文前に、お客様のロボットのシリアル番号とハーネスラベルに記載された品番を、ABB純正部品データと照合しています。
  • 各部品は、梱包前に経験豊富な技術者によって検査・確認が行われており、不良品については修理サービスを提供しています。
  • 上海オフィスより、産業用に配慮した厳重な包装で世界中へ発送いたします。

関連製品

  • ABB 3HAC11440-1 — IRB 7600向け、軸5および軸6用マニピュレータハーネス。本製品とは異なる型式で、別のロボットファミリ向けです。
  • ABB 3HAC14139-1 — 軸5用マニピュレータハーネスのセクション。本製品とは異なる型式のため、お手元のハーネスに記載されている品番をお知らせください。そのうえで、適合する型式を確実にお伝えします。
  • ABB 3HAC038800-001 — ABBマニピュレータ向け軸1~6用ハーネス。本製品とは異なる型式で、他のロボットファミリ向けに使用されます。
  • ABB 3HAC029000-001 — ABBマニピュレータ向け軸1~6用カスタマーボディケーブル。本製品とは異なる型式です。
  • ABB 3HAC029896-001 — IRB 2600の軸1~6用カスタマーコネクションハーネス。本製品とは異なるロボットファミリー向けの別部品です。
  • ABB 3HAC024385-001 — ABBマニピュレーターの軸1~6接続ケーブル。本製品とは異なる部品です。
  • その他のマニピュレーターおよびドレスピッケージ用配線は、 ABB製ケーブルおよびドレスタイプパッケージ シリーズでご用意しています。お使いのロボット型式と交換対象部品の品番(モーター銘板に記載)をお知らせください。適合確認のうえ、正確な部品をご案内・お見積りいたします。

お見積もり依頼: ロボットのシリアル番号とハーネスラベルに記載された品番(3HAC8009-1)をお知らせください。当社で状態・適合性・納期を確認後、お見積り書をお送りいたします。ご注文前に必ずご確認ください。

オンラインお問い合わせ

ご意見・ご要望がございましたら、お気軽にお問い合わせください

お問い合わせ
それはサポートされています

Copyright © SongWei Robotics All Rights Reserved  -  プライバシーポリシー
