
| 제품 상태 | 새 정품 또는 중고 정품. 주문 전에 당사와 상태를 반드시 확인해 주세요. |
| 배송 정보 | DHL, FedEx, UPS를 통한 전 세계 배송. 3~5 일 대부분의 목적지로 발송. 보호 필름과 강화 골판지 상자로 포장. |
| 구매자 혜택 |
|
| 제품 위치 | 중국 상하이에서 발송. 리드 타임은 귀하의 문의 시 확정됩니다. |
| 결제 정보 | 페이팔, 전신 송금(T/T), 알리바바 트레이드 어세런스 결제 가능. 견적서 요청 시 문의 주시기 바랍니다. |

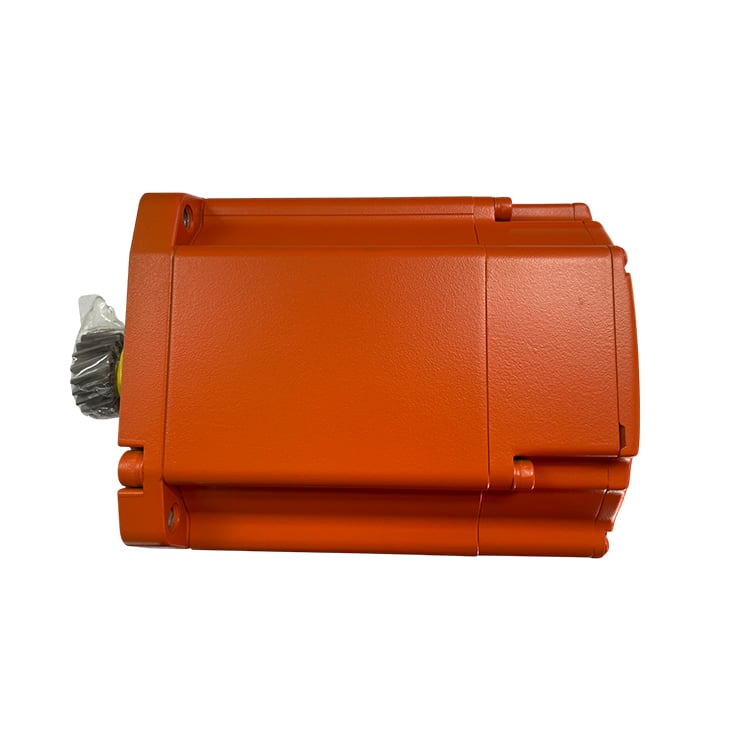
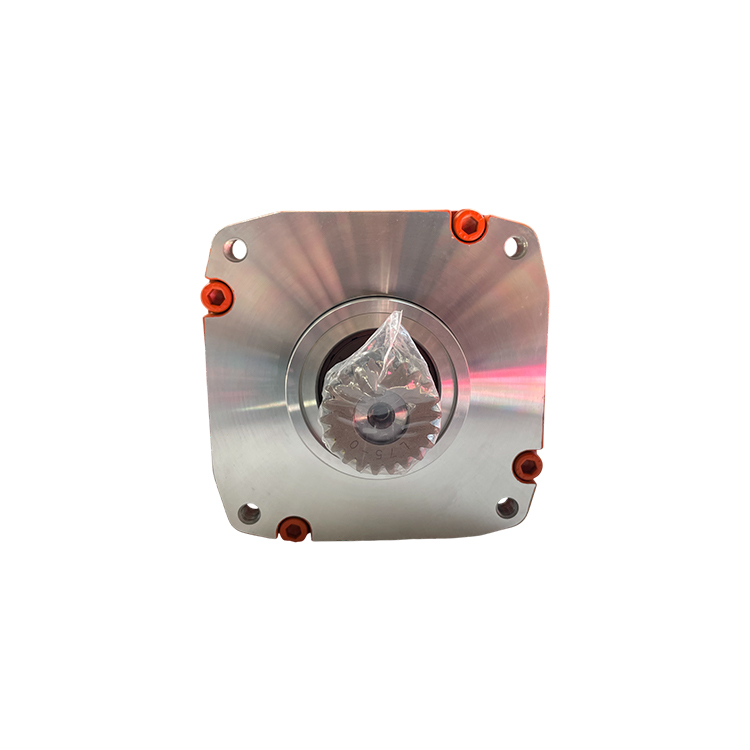
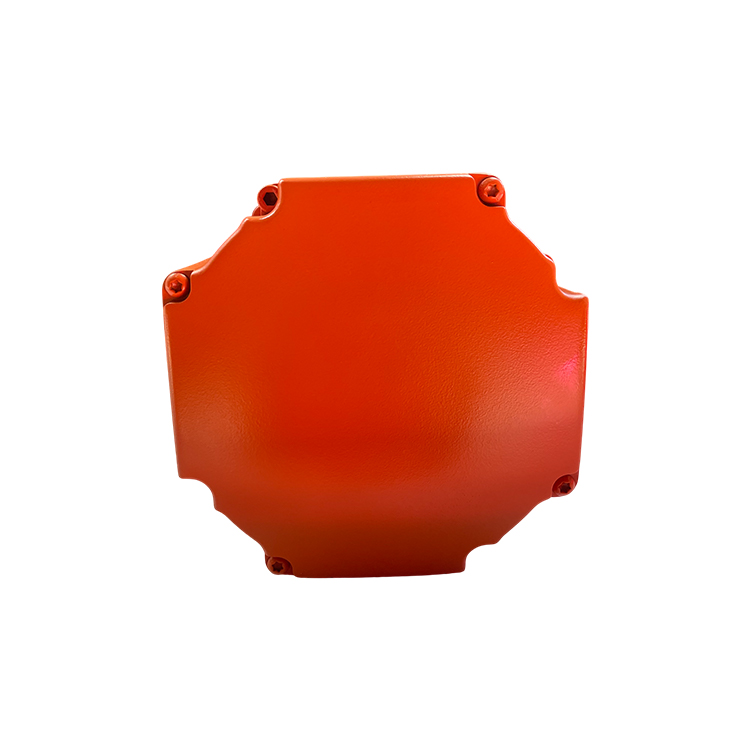
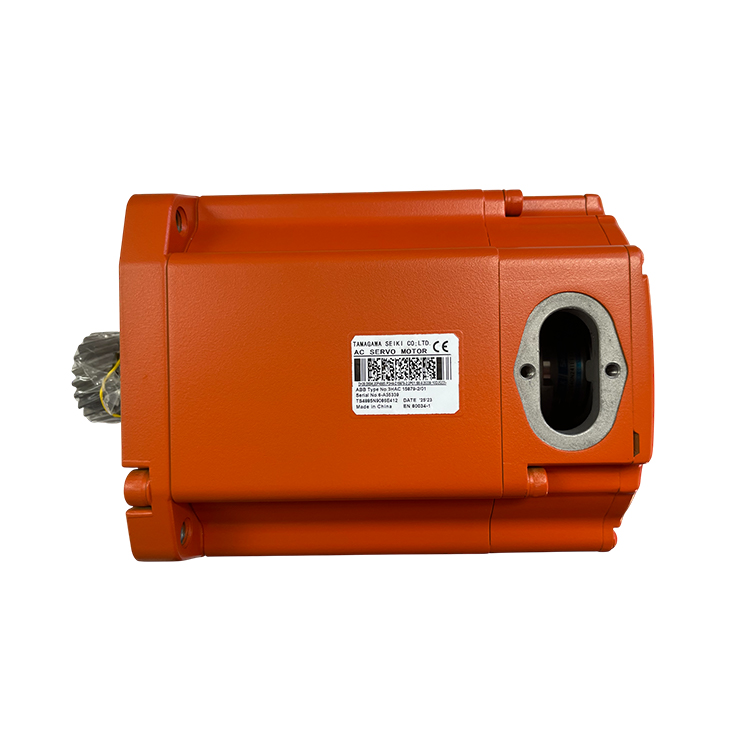
ABB 3HAC15879-2는 ABB IRB 6600 및 IRB 6650 로봇의 축 1 모터(피니언 포함)입니다. ABB는 이를 예비 부품 카탈로그에서 '회전식 AC 모터(피니언 포함)'로 표기하며, IRB 6650S 제품 매뉴얼에서는 로봇 하부에 위치한 기어박스를 통해 축 1(베이스 회전)을 구동하는, 피니언이 포함된 모터로 명시되어 있습니다. 피니언은 공장에서 모터 샤프트에 압입되며 해당 기어박스와 정밀하게 매칭되므로, 별도의 기어가 아닌 하나의 완성된 유닛으로 공급됩니다. 로봇 일련번호와 모터 플레이트에 표기된 부품 번호를 알려주시면 주문 전에 정확한 호환 여부를 확인해 드립니다.
| 부품 번호 | 3HAC15879-2 |
| 제조업체 | ABB(정품 예비 부품) |
| ABB 카탈로그 명칭 | 회전식 AC 모터(피니언 포함) |
| ABB 형식 명칭 | 46×24×25 |
| 유형 | 축 1용 회전식 AC 서보 모터로, 모터 샤프트에 미리 장착된 피니언과 축 1 기어박스와 공장에서 정밀 매칭되어 공급됨 |
| 호환성 | ABB IRB 6600 및 IRB 6650 로봇, IRB 6650S 변형 모델 포함. 로봇 일련번호와 모터 플레이트에 표기된 부품 번호를 알려주시면 주문 전에 호환 여부를 확인해 드립니다. |
| 축 | 축 1(베이스 회전) |
| PINION | 축-1 기어박스에 사전 설치 및 공장에서 정확히 매칭됨 — 설치 시 별도의 기어 압입 작업 불필요 |
| 교체 가능 | 3HAC15879-1, 3HAC14749-1, 3HAC14749-2 |
| 후속 제품 | 3HAC057550-003 |
| 그래파이트 화이트 버전 | 3HAC050013-003 — 이 예비 부품의 흑연 화이트 버전. 로봇에 적용된 색상을 주문 전 반드시 확인해 주세요. |
| 모터 교체 시 함께 교체해야 하는 부품들 | ABB는 모터 재조립 시 교체해야 하는 오링 2152 2012-430과, 모터 케이블을 분리할 경우 교체해야 하는 오링 3HAC3438-1을 지정합니다. 로봇 변형 모델을 알려주시면 모터와 함께 견적을 제공해 드립니다. |
| 순중량 | 23.5 kg |
| 총 중량 | 24.64kg |
| 세관 HS 코드 | 85015220 |
| 최소 주문 수량 | 1개 |
| 조건 | 새 정품 또는 중고 정품. 주문 전에 당사와 상태를 반드시 확인해 주세요. |
로봇 일련번호와 모터 플레이트에 표기된 부품 번호를 알려주시면 주문 전에 호환 여부를 확인해 드립니다.
축-1 모터는 드라이브 유닛에서 공급되는 전기 에너지를 로봇 베이스의 제어된 회전 운동으로 변환하여 전체 암과 페이로드를 작업 영역 내에서 흔들어 움직인다. 축-1은 다른 어떤 관절보다도 가장 높은 관성(로봇 전체 구조물과 페이로드를 포함한)을 지니므로, 모터와 피니언은 축-1 기어박스와 공장에서 정확히 매칭되어 백래시를 허용 범위 내로 유지하고, 중량 하중 하에서도 반복 가능한 베이스 위치 결정을 보장한다. 내장형 리졸버/엔코더는 정확한 로터 위치 정보를 IRC5 컨트롤러로 실시간으로 피드백하여 부드럽고 조정된 베이스 동작을 가능하게 한다.
이것이 바로 피니언이 별도로 판매되지 않는 이유이기도 하다. 기어는 모터 샤프트에 압입되어 구동하는 기어박스와 정확히 매칭되므로, 마모되었거나 불일치하는 피니언이 장착된 모터는 모터 자체가 아무리 양호하더라도 정상적으로 작동하지 않는다. 따라서 축-1 모터 교체는 모터와 피니언을 하나의 부품 번호로 통합한 작업이며, ABB가 이 작업에 대해 제시한 밀봉 부품들도 동일한 정비 작업에 속한다.
제거 전: 로봇의 모든 전원을 차단하고, 록아웃 및 태그아웃 절차를 적용한 후, 모터를 분리하기 전에 모터의 위치와 케이블 배선 경로를 기록해 두십시오. ABB의 이 모터 교체 절차에 따르면, 모터 재조립 시 오링 2152 2012-430을 반드시 교체해야 하며, 케이블을 모터에서 분리할 경우 3HAC3438-1을 사용하고, 제거 도구 3HAC 14631-1은 한 쌍으로 사용해야 합니다. 새 모터는 피니언과 함께 장착하고, 밀봉을 복원하며 케이블 입구도 정상 상태로 되돌린 후, 로봇을 양산에 복귀시키기 전에 모터가 자유롭게 회전하는지 확인하십시오.
견적 요청: 로봇의 일련번호와 모터 플레이트에 표기된 부품 번호(3HAC15879-2)를 보내주시고, 해당 로봇이 파운드리 프라임 버전인지 여부도 알려주십시오. 이후 상태, 장착 호환성, 납기 일정을 확인한 뒤 견적서를 발행해 드립니다 — 주문 전 반드시 확인 단계를 거칩니다.
의견이 있으시면 언제든지 문의해 주십시오
문의하기
